로봇 그리퍼 핑거AT-067 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
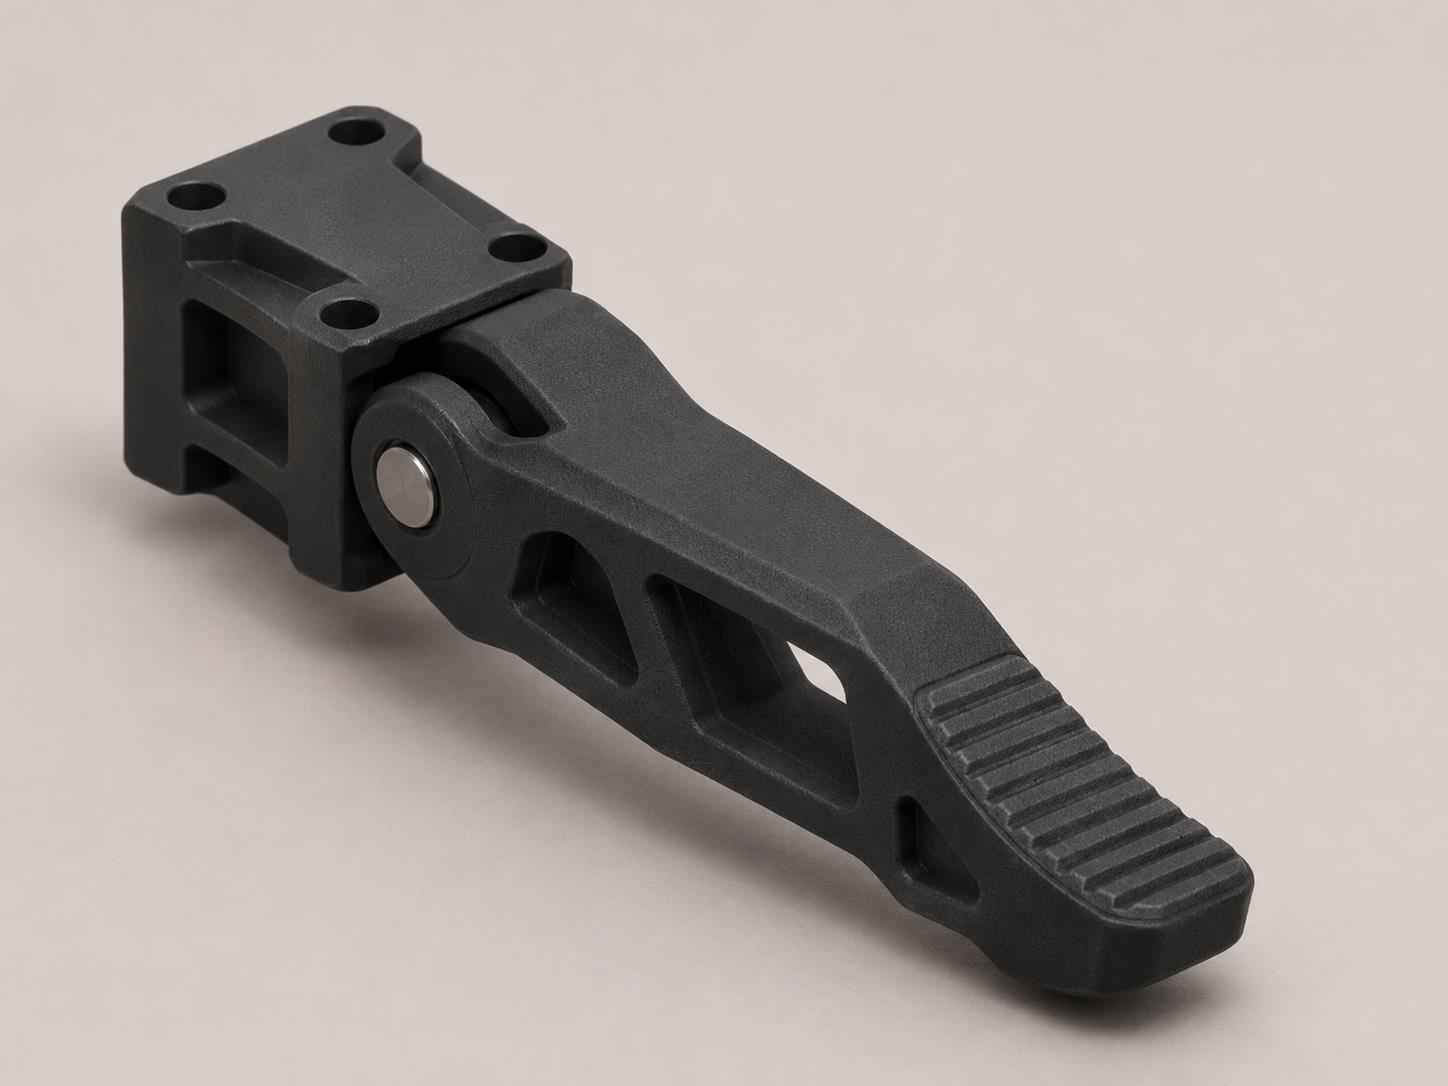
그리퍼 핑거가 작업물에 접촉하고 그 윤곽을 따라 로봇이 움직이는 동안 이를 잡습니다.
연락 팁AT-068 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
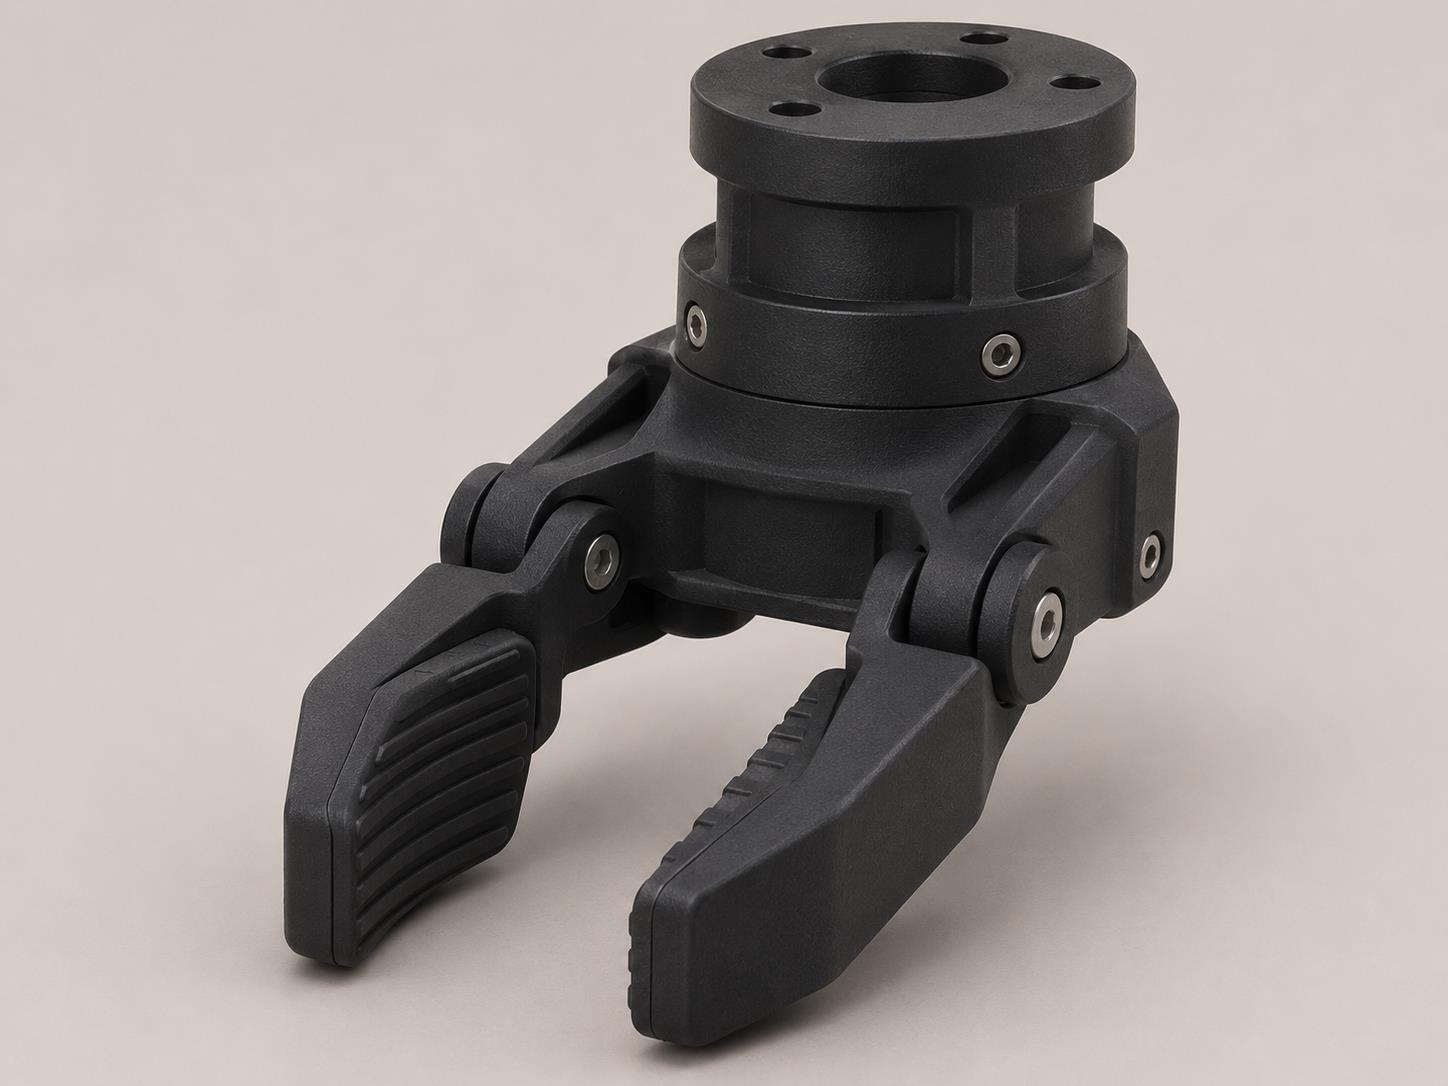
접촉 팁은 그리퍼가 작업물에 닿는 위치를 정의하고 해당 지점의 압력을 분산시킵니다.
작은 링크AT-069 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
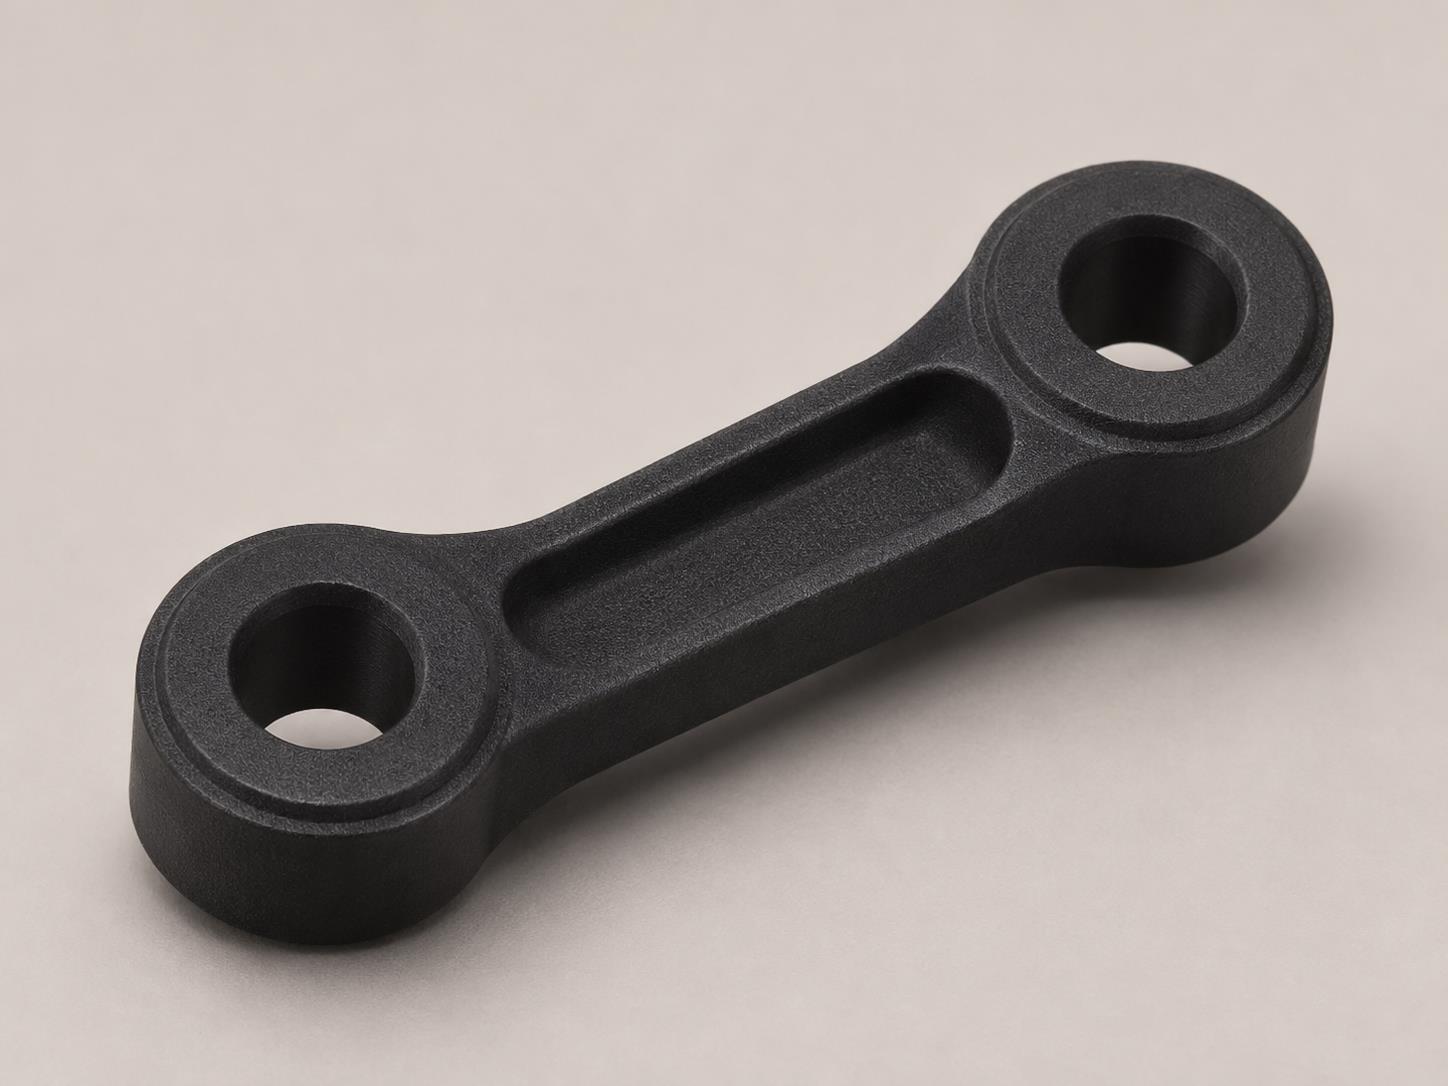
링키지는 두 개의 피벗을 결합하고 두 피벗 사이의 동작을 전달합니다.
비전 카메라 지원AT-070 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
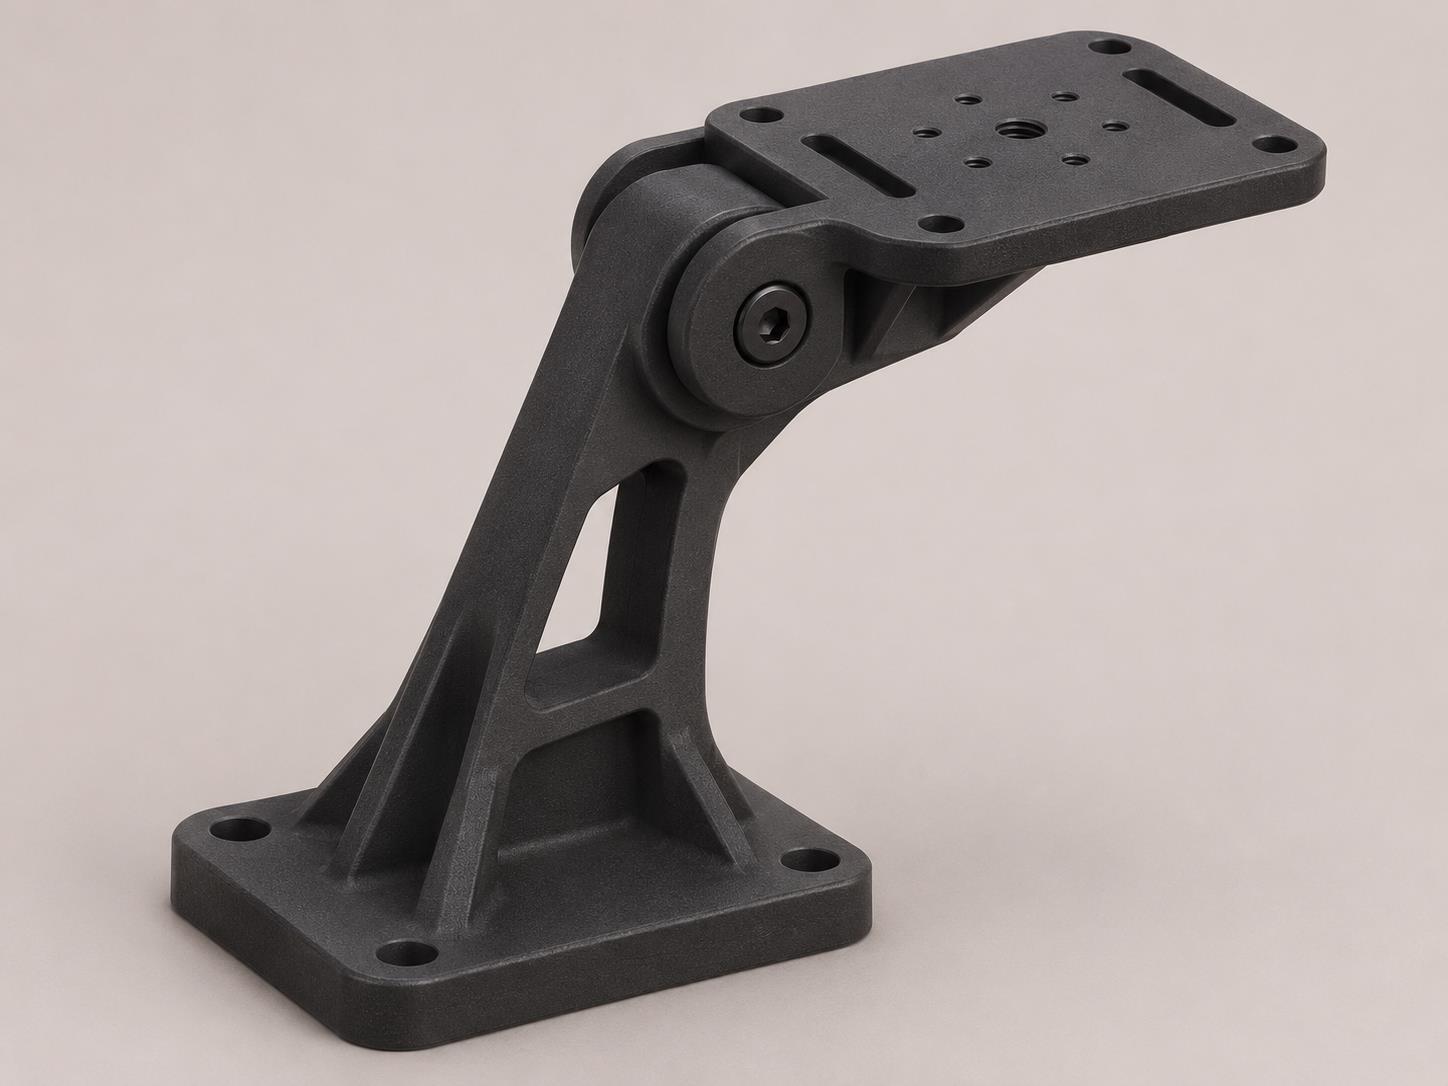
마운트는 스테이션을 보는 데 필요한 위치와 각도에 머신 비전 카메라를 고정합니다.
로봇 센서 부착AT-071 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
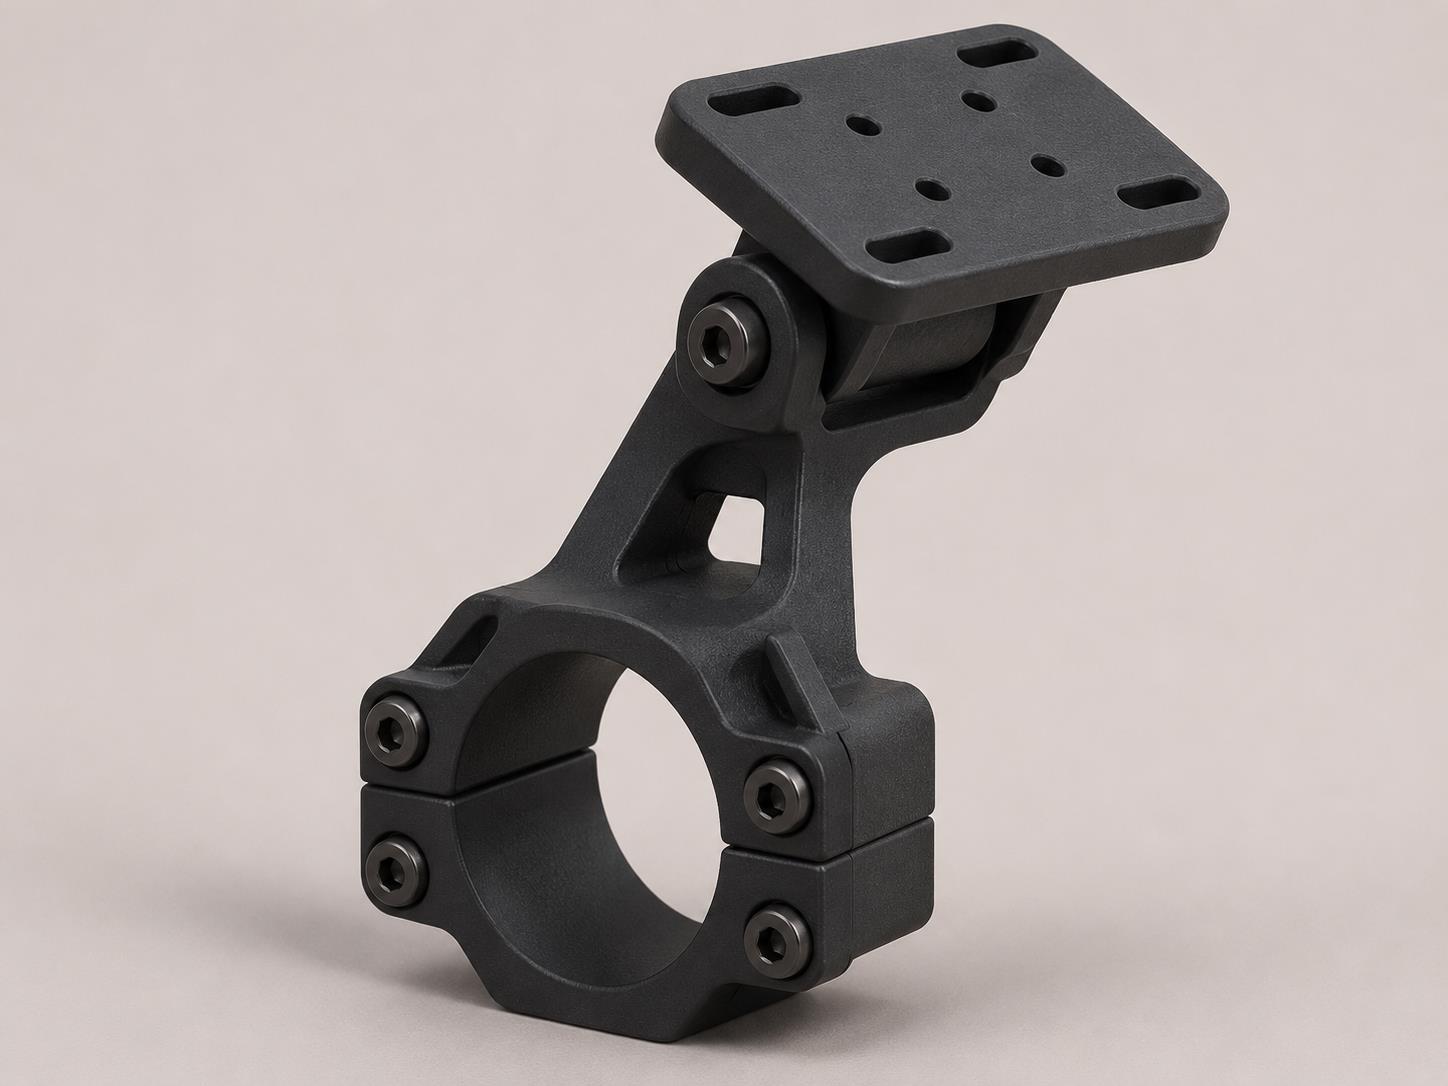
마운트는 감지 영역 옆에 센서를 배치하고 조정 후 위치를 복원하는 데 도움이 됩니다.
PLC 박스AT-072 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
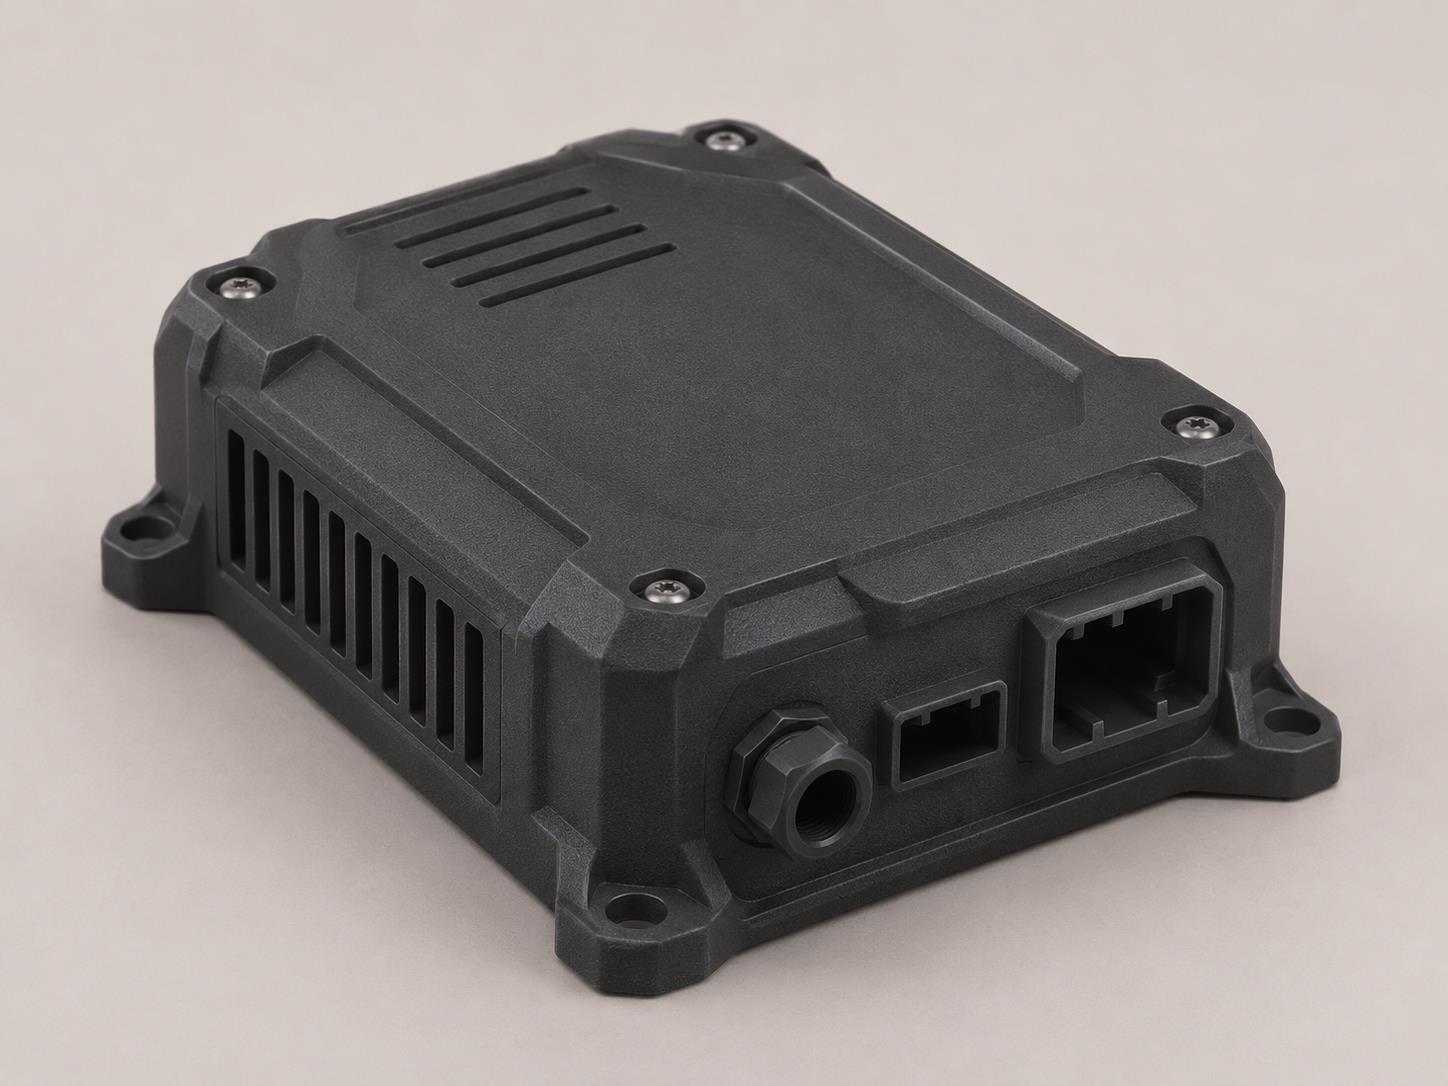
엔클로저는 자동화 컨트롤러를 수용하고 배선에 대한 접근을 구성합니다.
장착 플랫폼AT-073 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
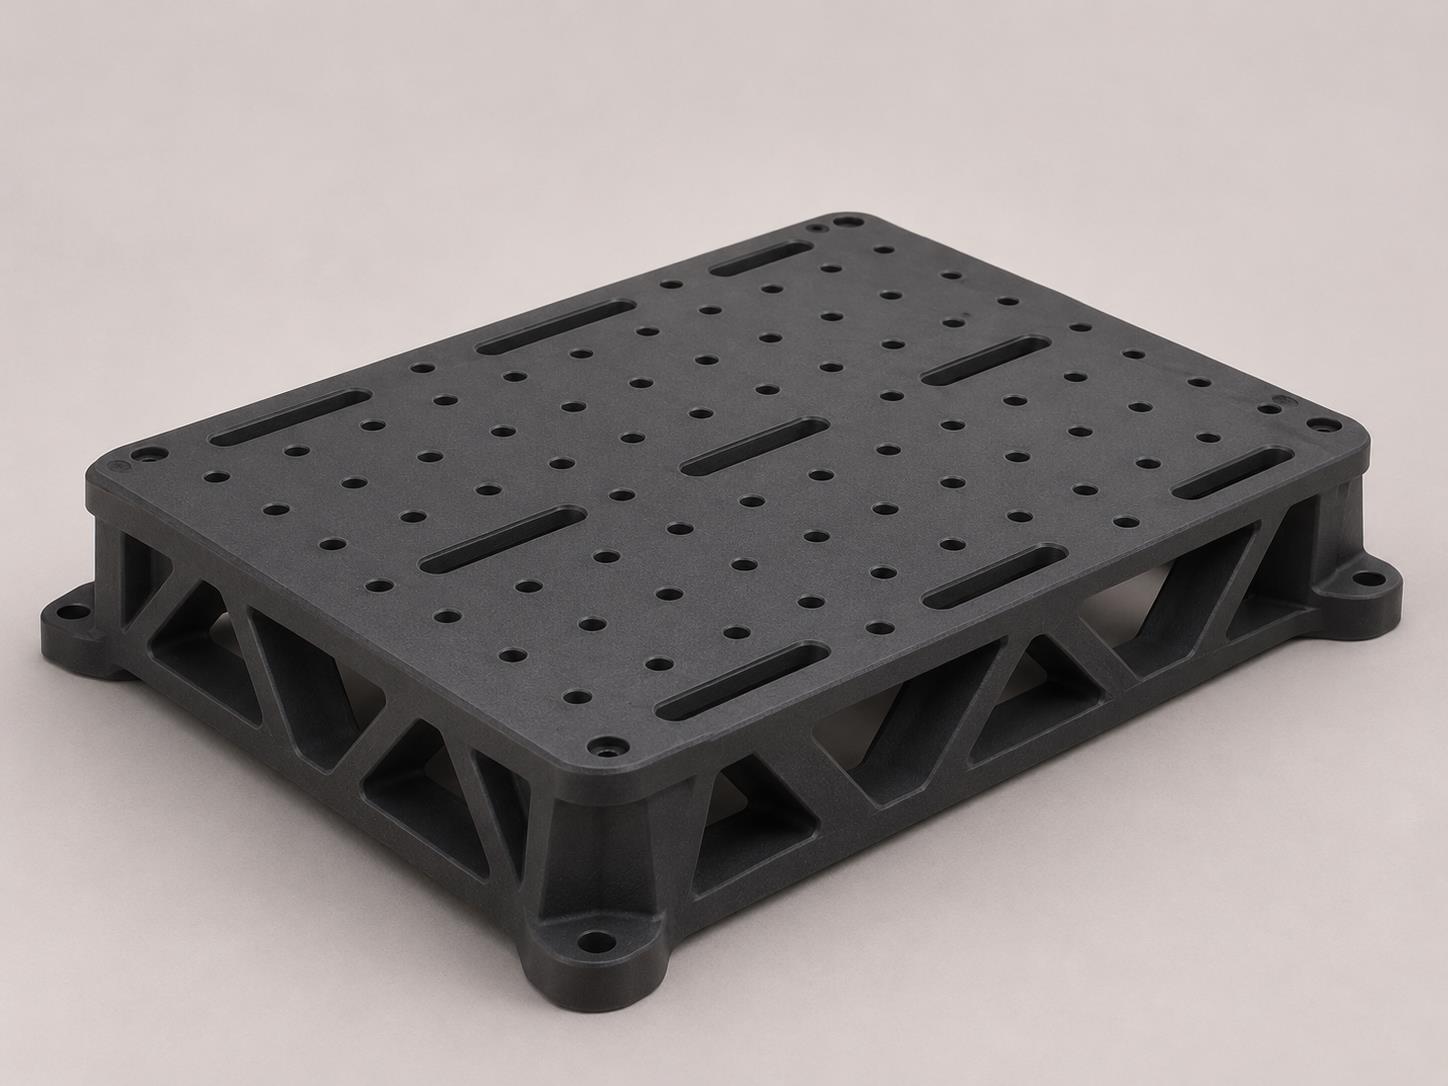
플랫폼은 반복 가능한 위치에 모듈을 배치하기 위한 공유 장착 표면을 제공합니다.
액추에이터 어댑터AT-074 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
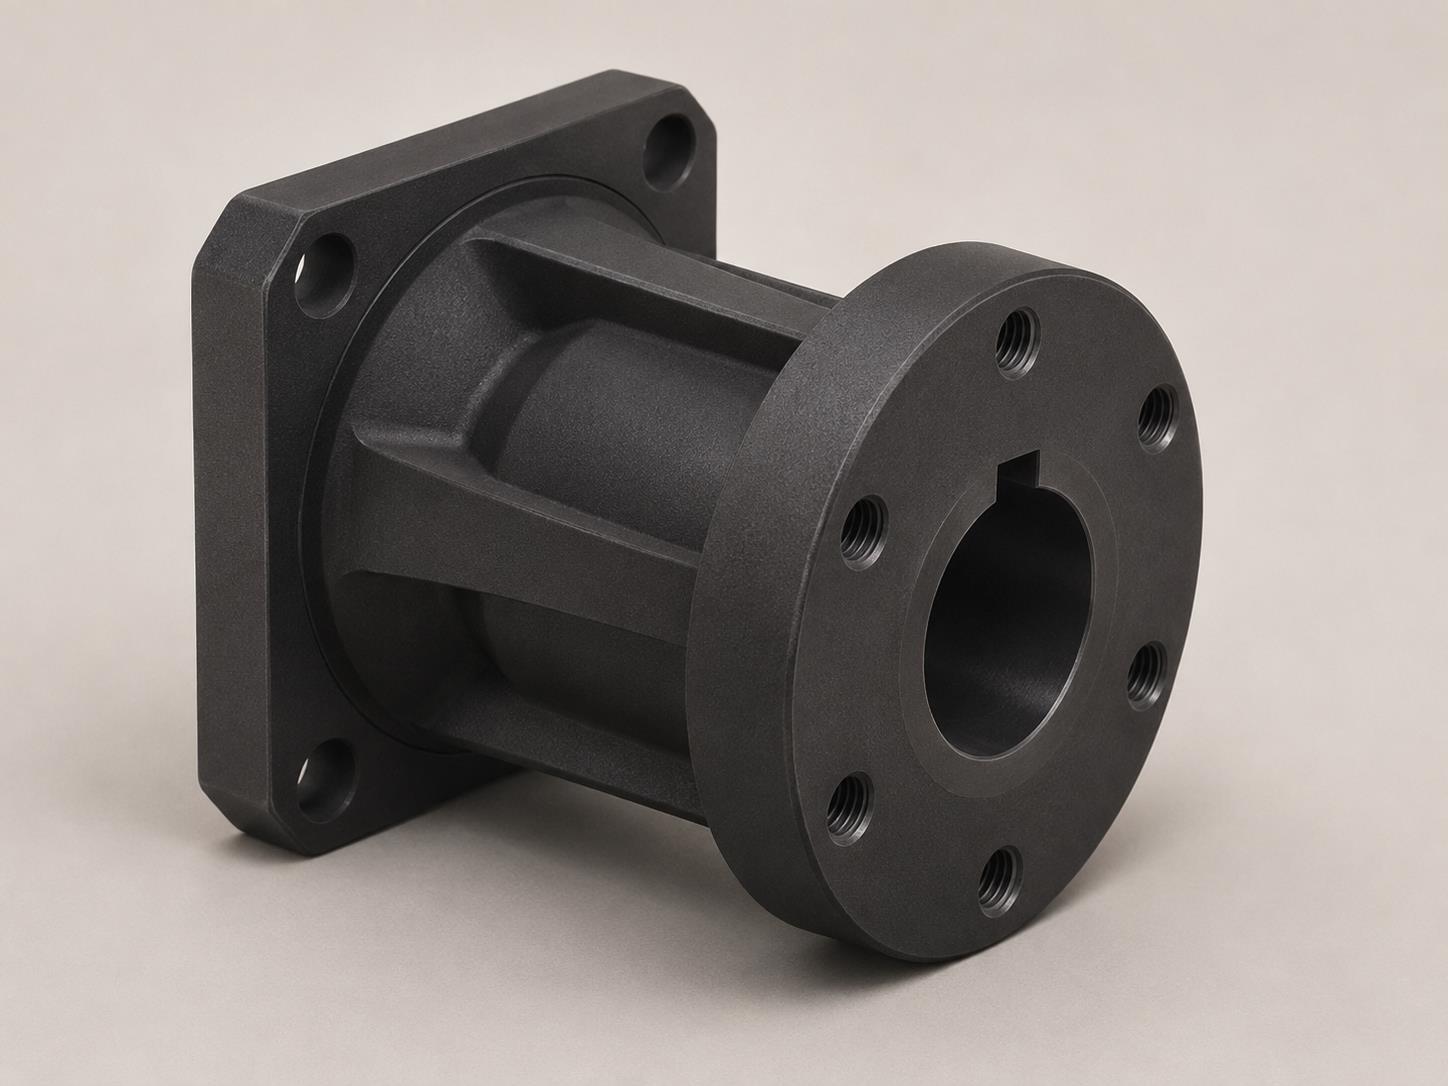
어댑터는 액추에이터가 다양한 장착 인터페이스를 사용하는 어셈블리에 어떻게 맞는지 확인하는 데 도움이 됩니다.
로봇식 케이블 타이AT-075 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
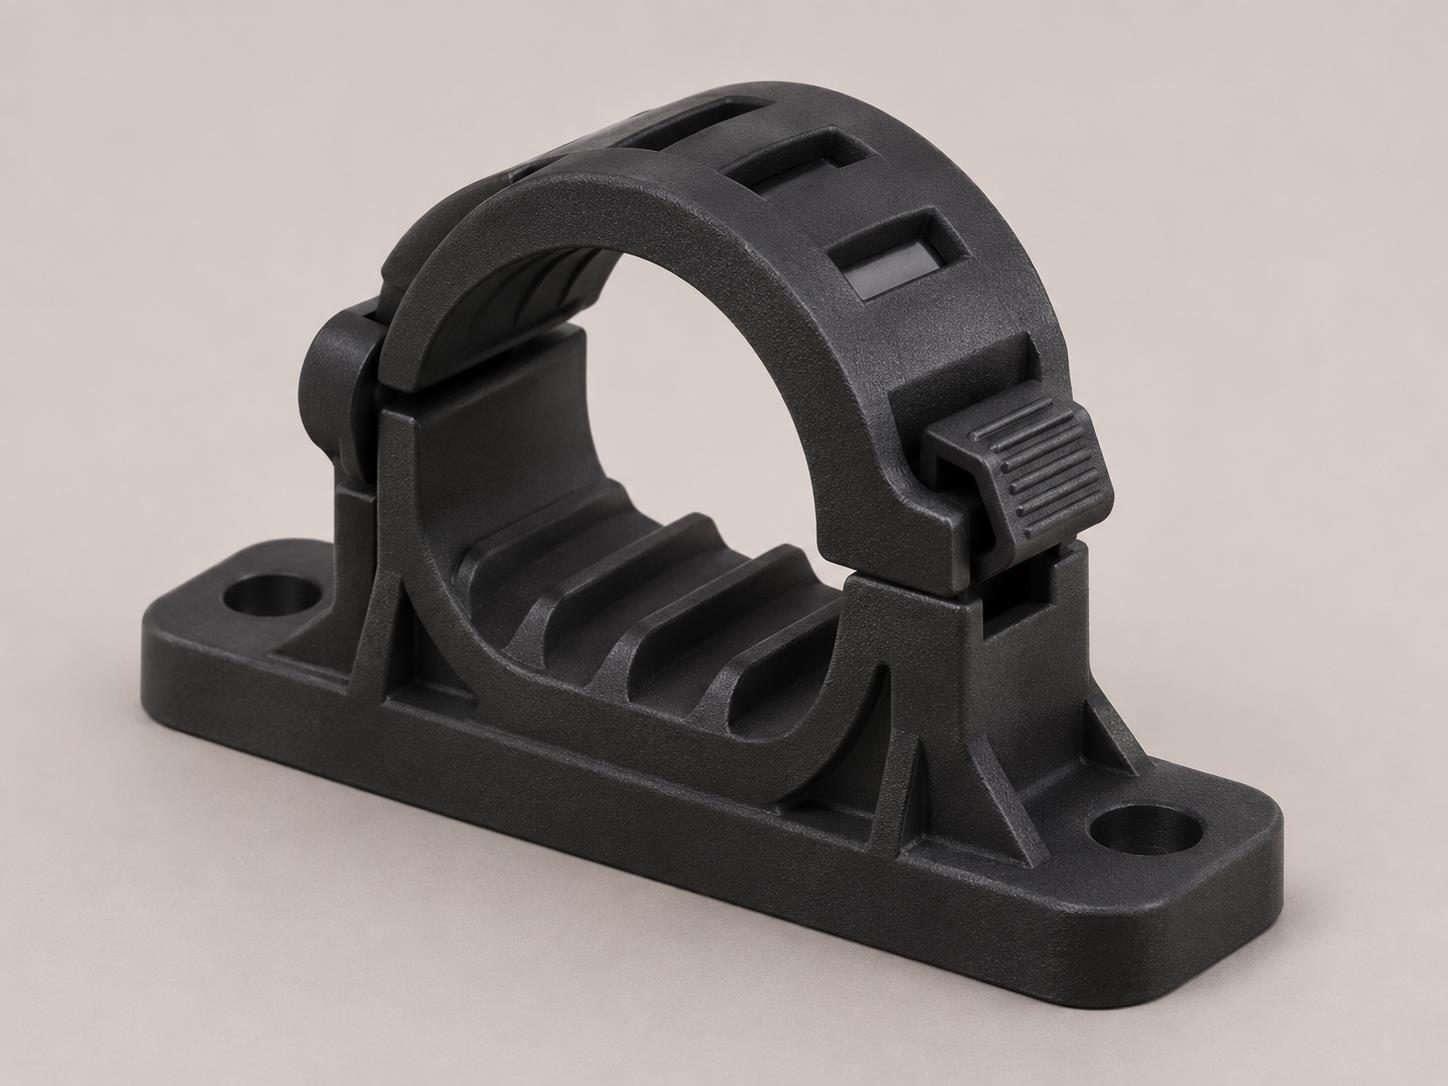
홀더는 스테이션을 따라 하니스를 배선하고 메커니즘 경로 외부에 유지합니다.
스페이서 링AT-076 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
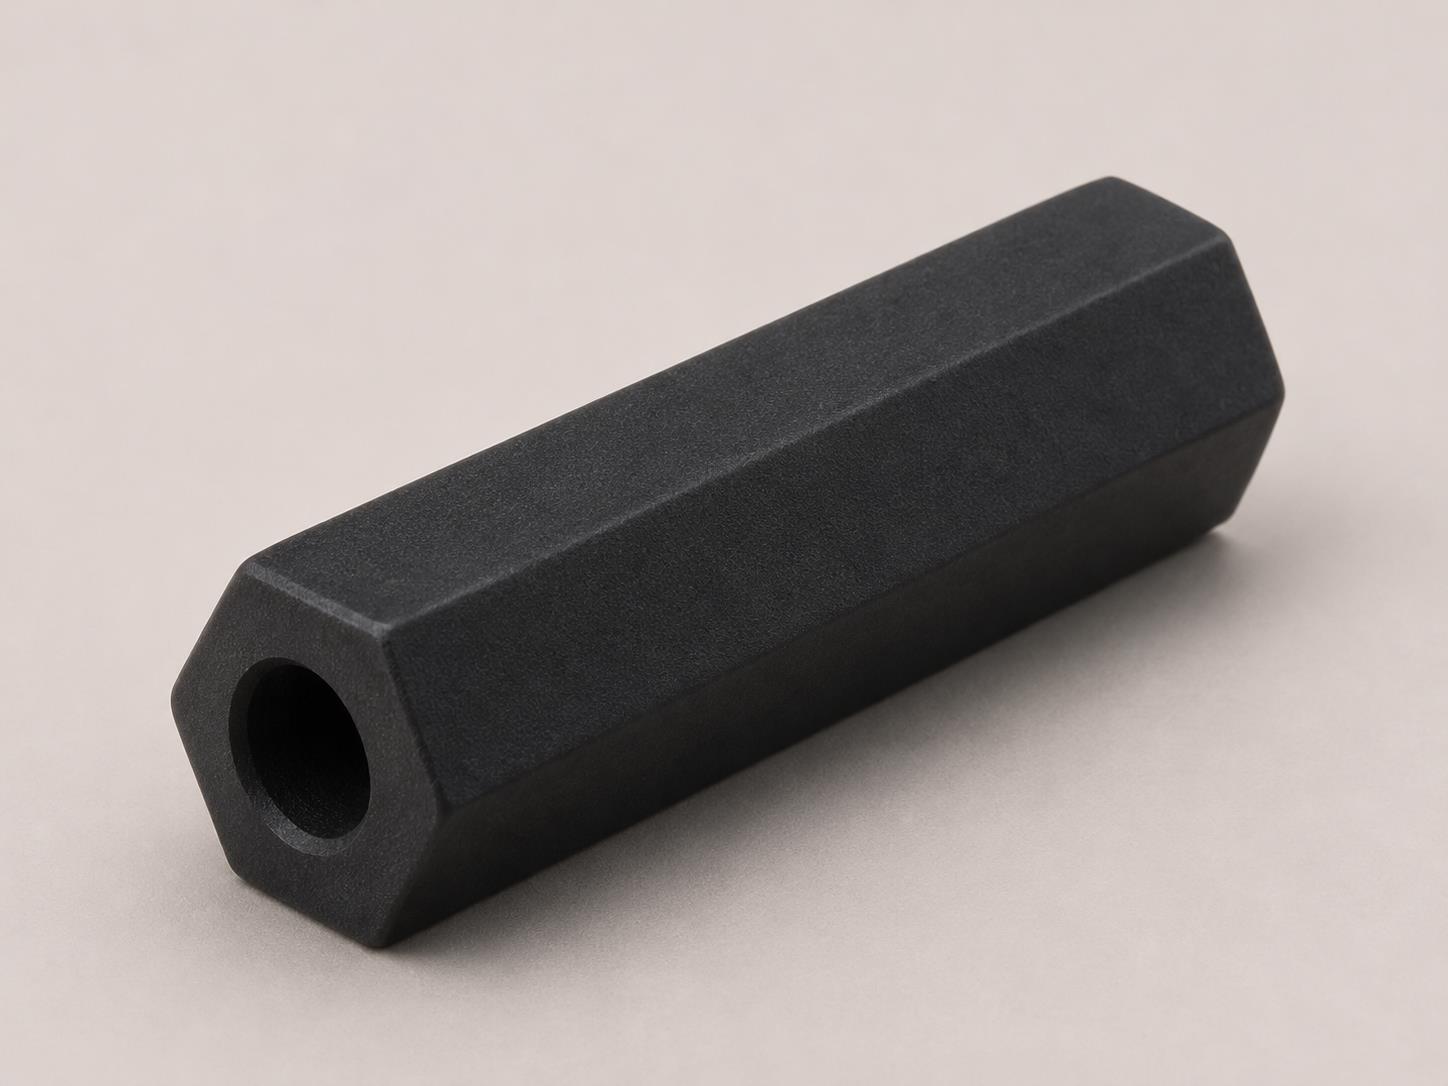
슬리브는 의도된 조립 간격을 유지하기 위해 두 표면의 간격을 두고 있습니다.
모바일 조립 프로토타입AT-077 · 원피스
샘플이나 도면을 검토한 후 타당성을 확인합니다.
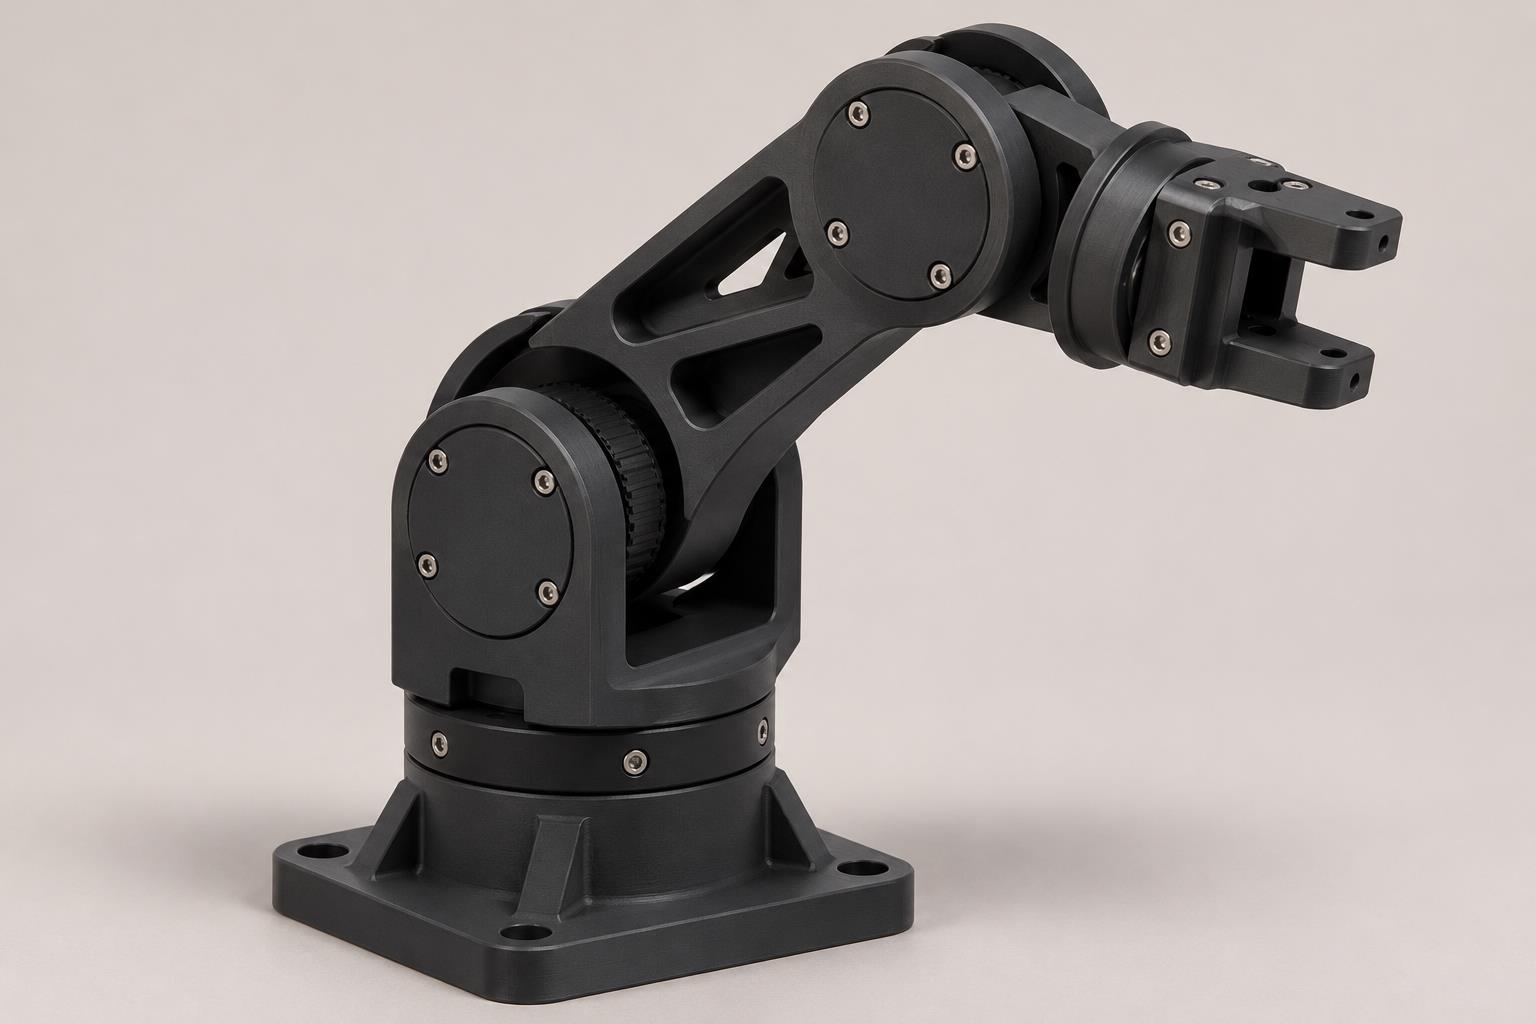
움직이는 프로토타입은 최종 부품이 정의되기 전에 이동 및 잠재적 간섭을 드러냅니다.
대형 장식용 로봇 후드AT-078 · 분할됨
샘플이나 도면을 검토한 후 타당성을 확인합니다.
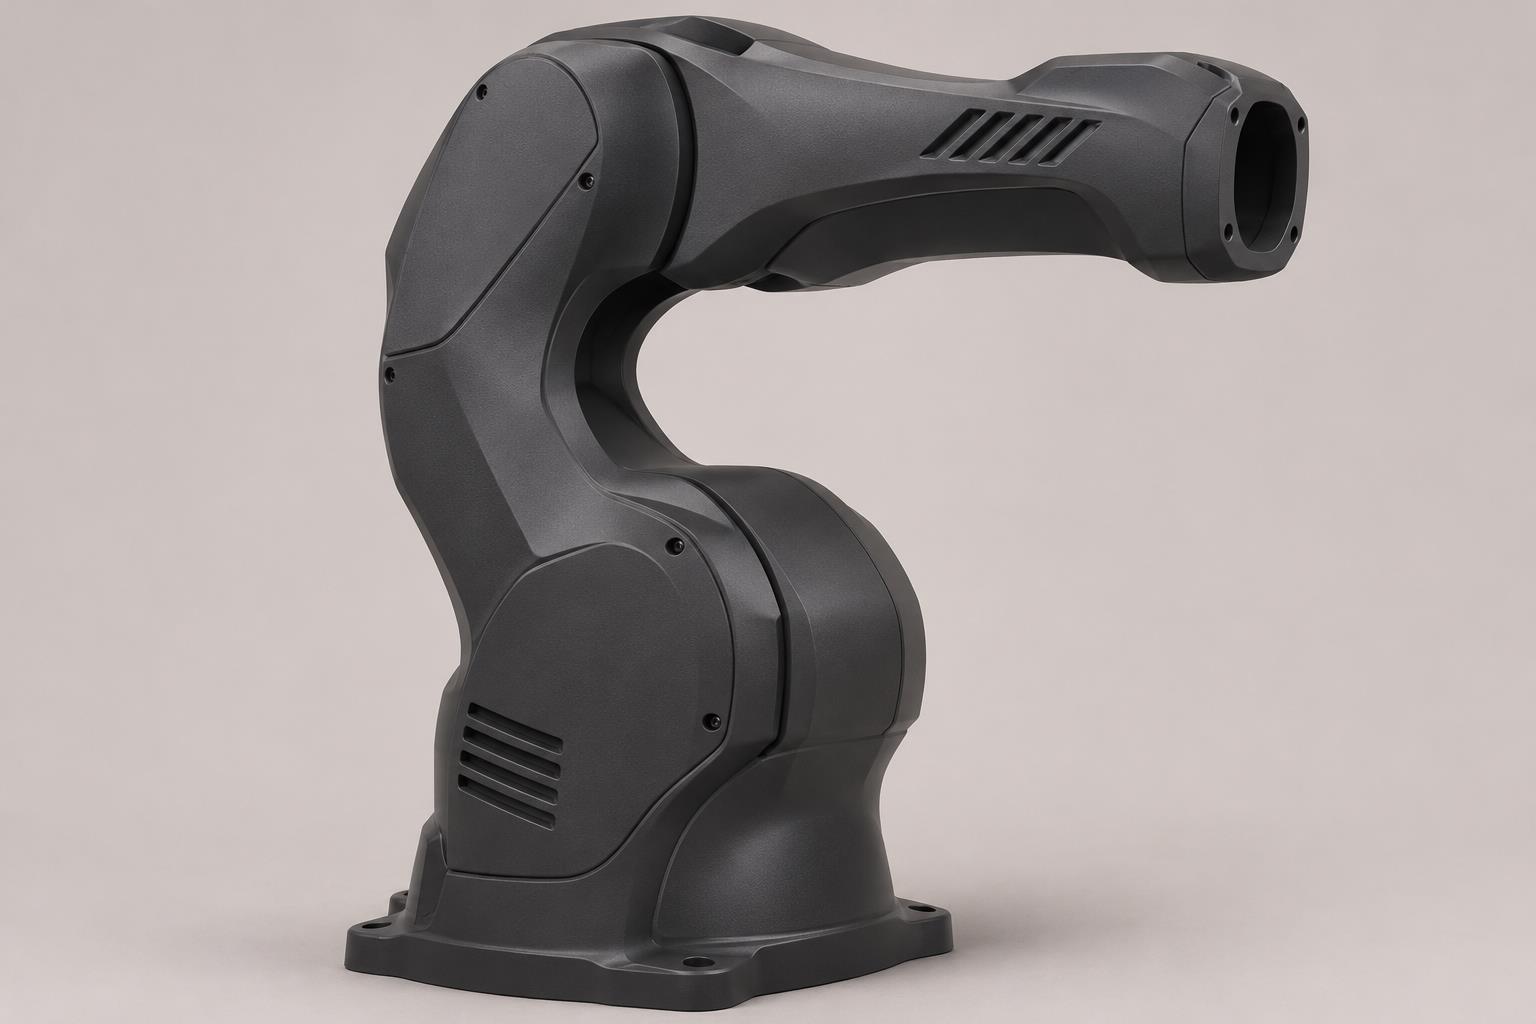
장식용 쉘은 로봇의 외관을 마무리하고 보조 구성 요소를 숨깁니다.
로봇벤치의 무내력 패널AT-079 · 분할됨
샘플이나 도면을 검토한 후 타당성을 확인합니다.
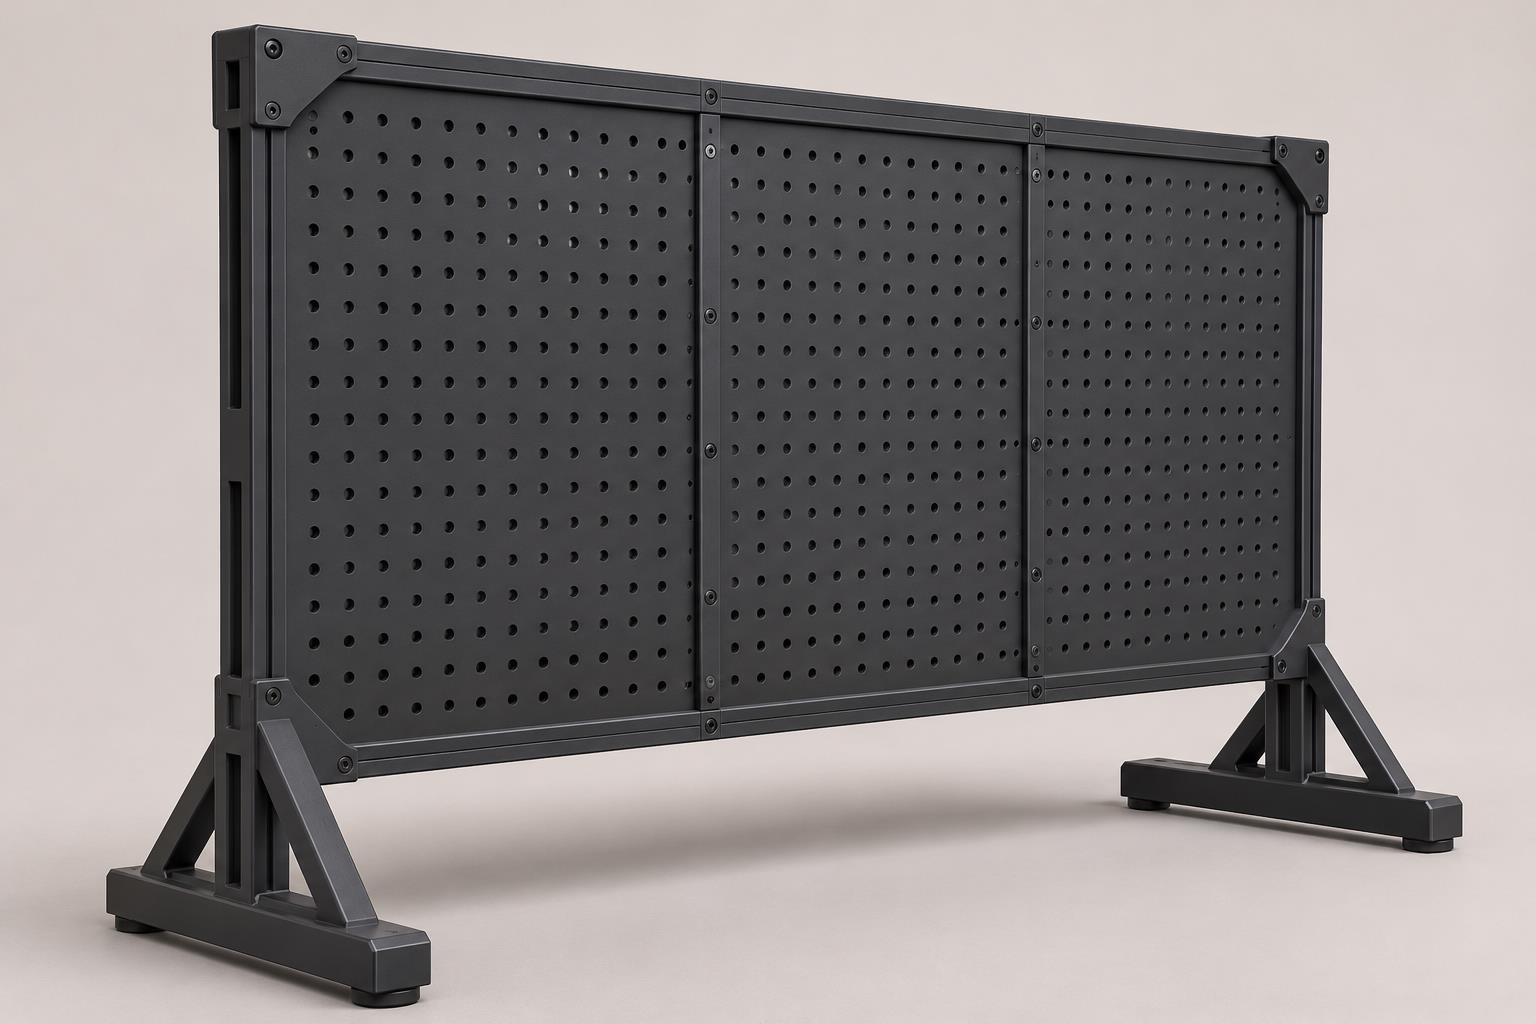
비구조 패널은 로봇 테스트 스탠드의 표면을 닫고 제어 또는 연결을 위한 개구부를 제공할 수 있습니다.