Dedos de garra robóticosAT-067 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
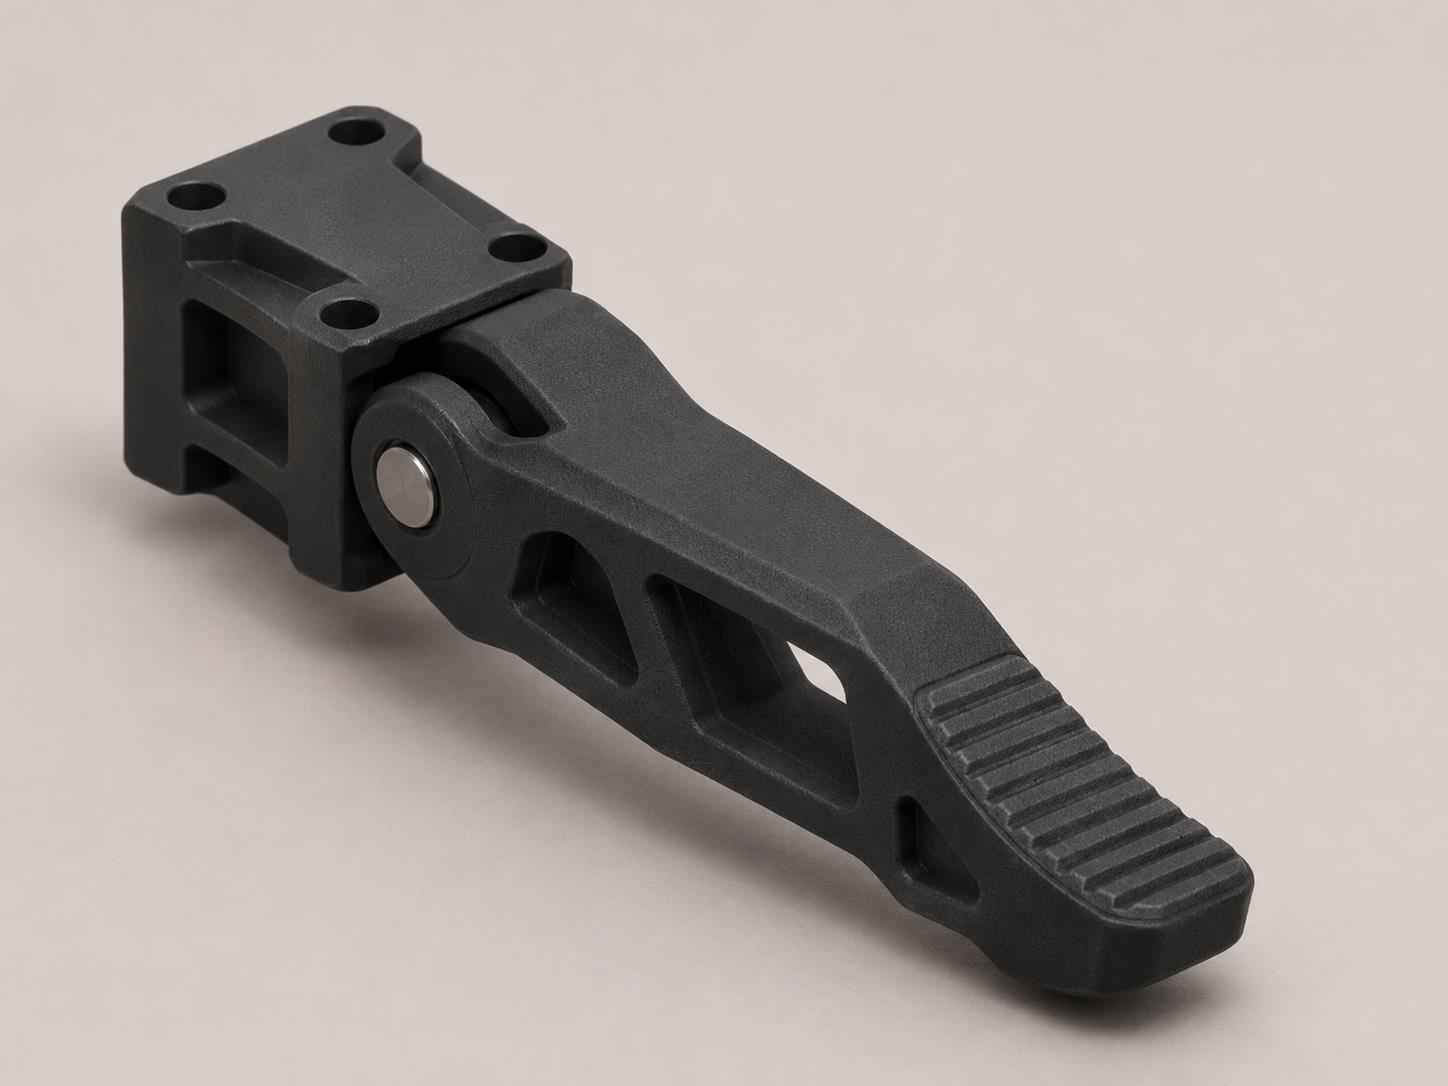
Os dedos da garra entram em contacto com a peça de trabalho, seguem o seu contorno e seguram-na enquanto o robô a move.
Dicas de contactoAT-068 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
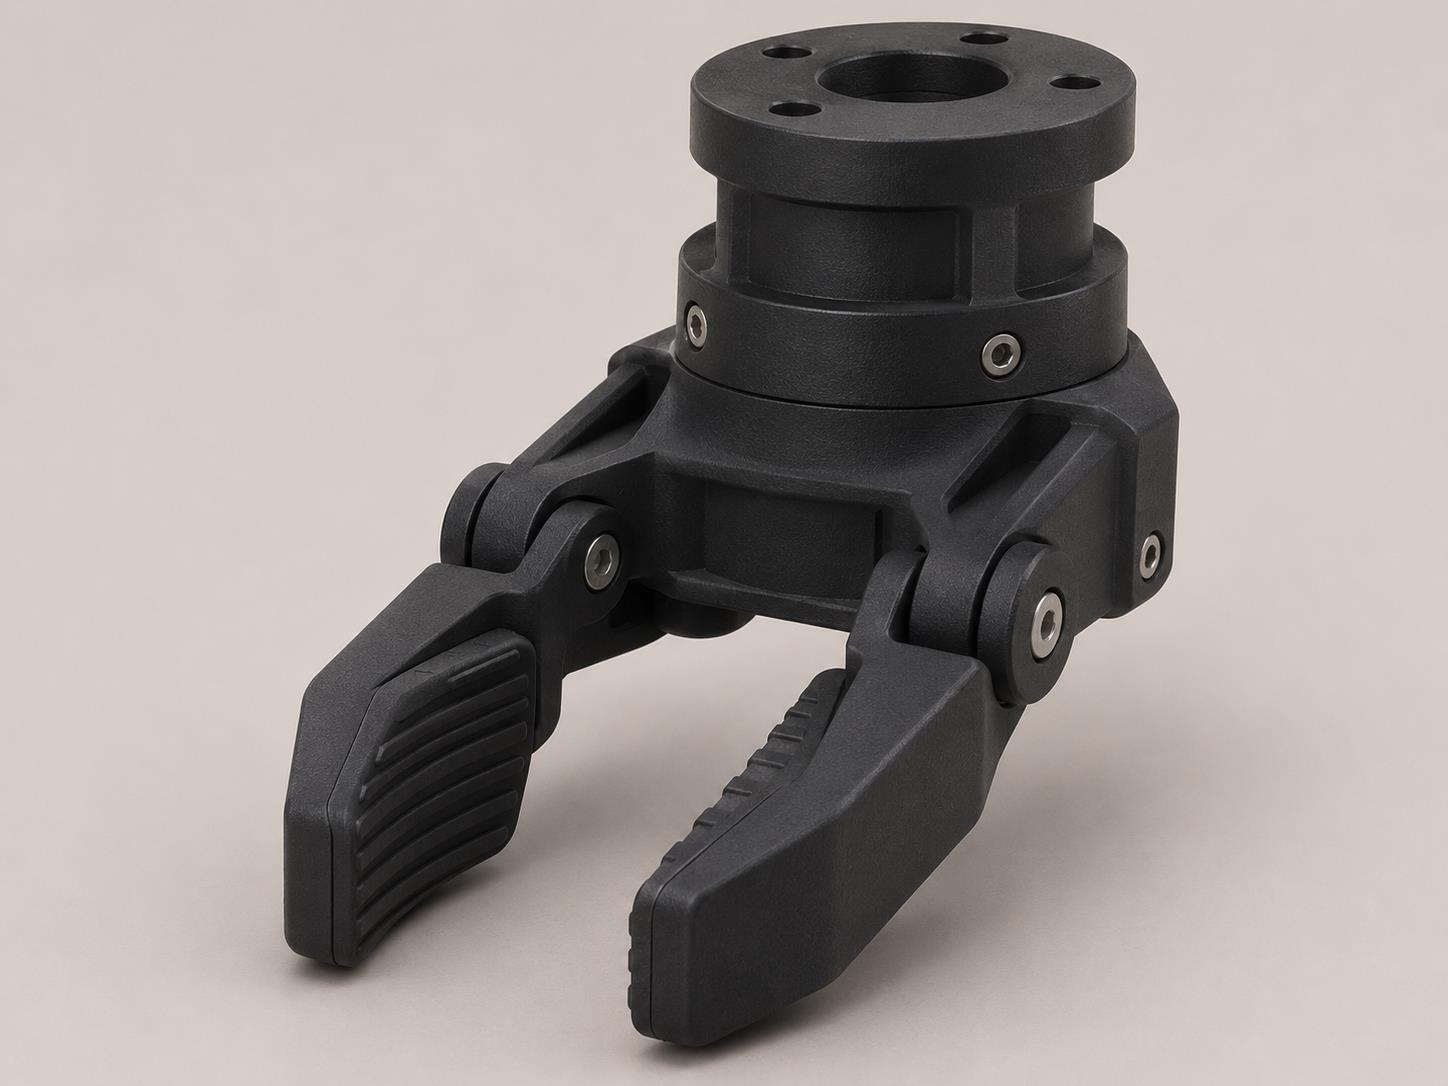
A ponta de contacto define o local onde a pinça se apoia na peça de trabalho e distribui a pressão nesse ponto.
Link pequenoAT-069 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
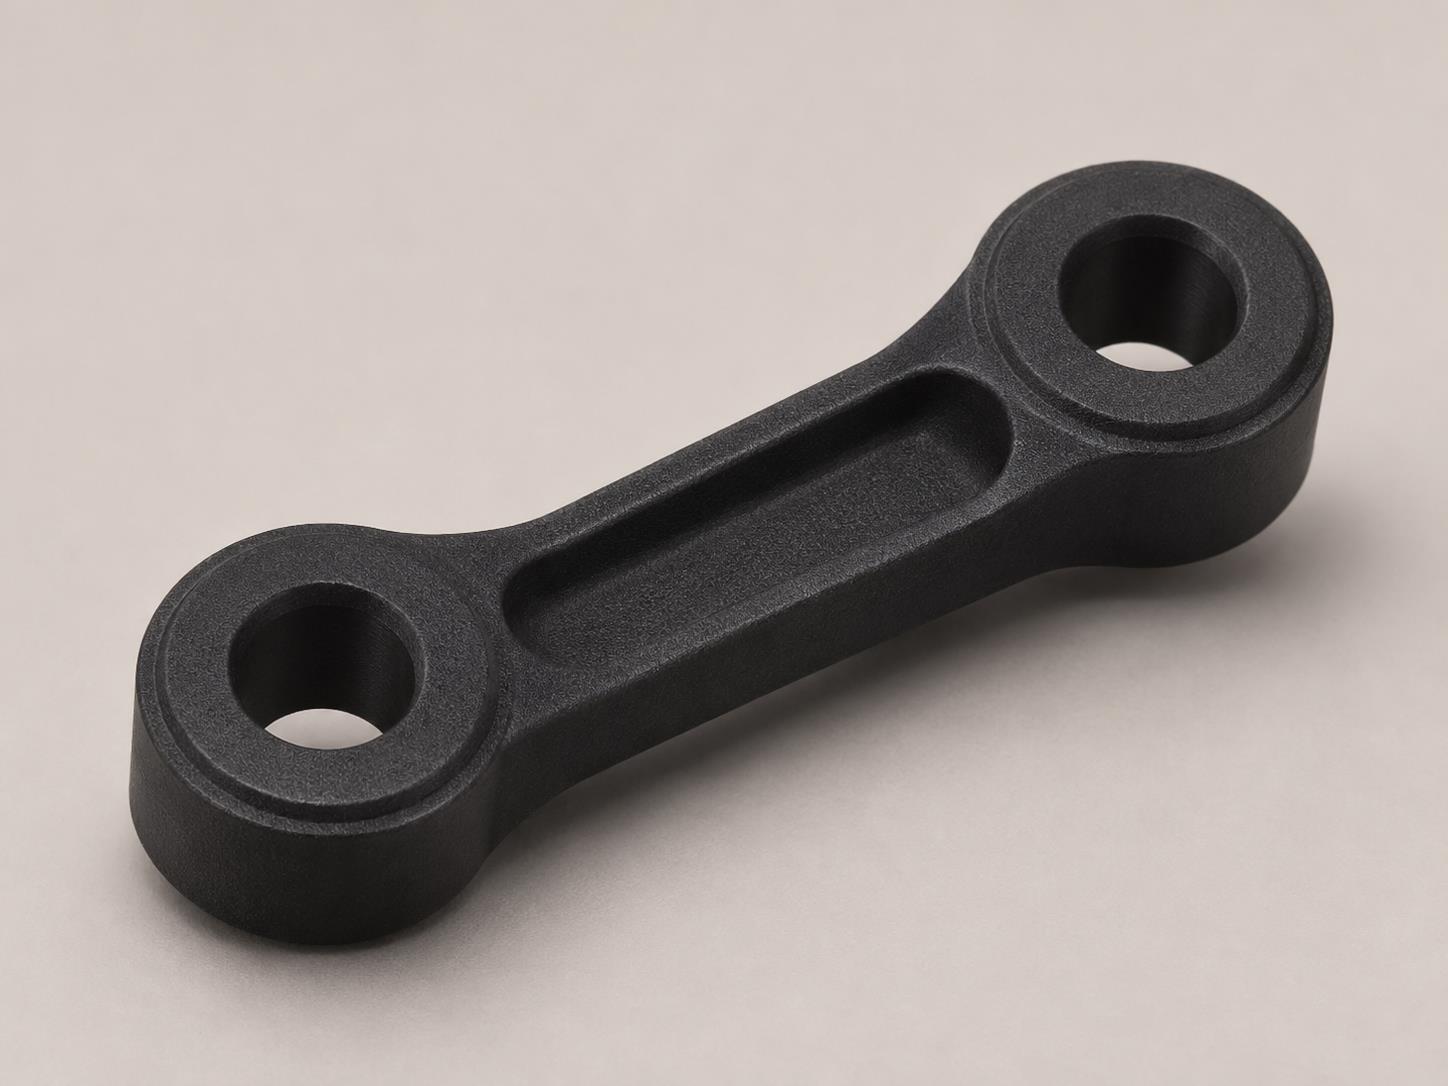
A ligação une dois pivôs e transfere o movimento entre eles.
Suporte para câmara de visãoAT-070 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
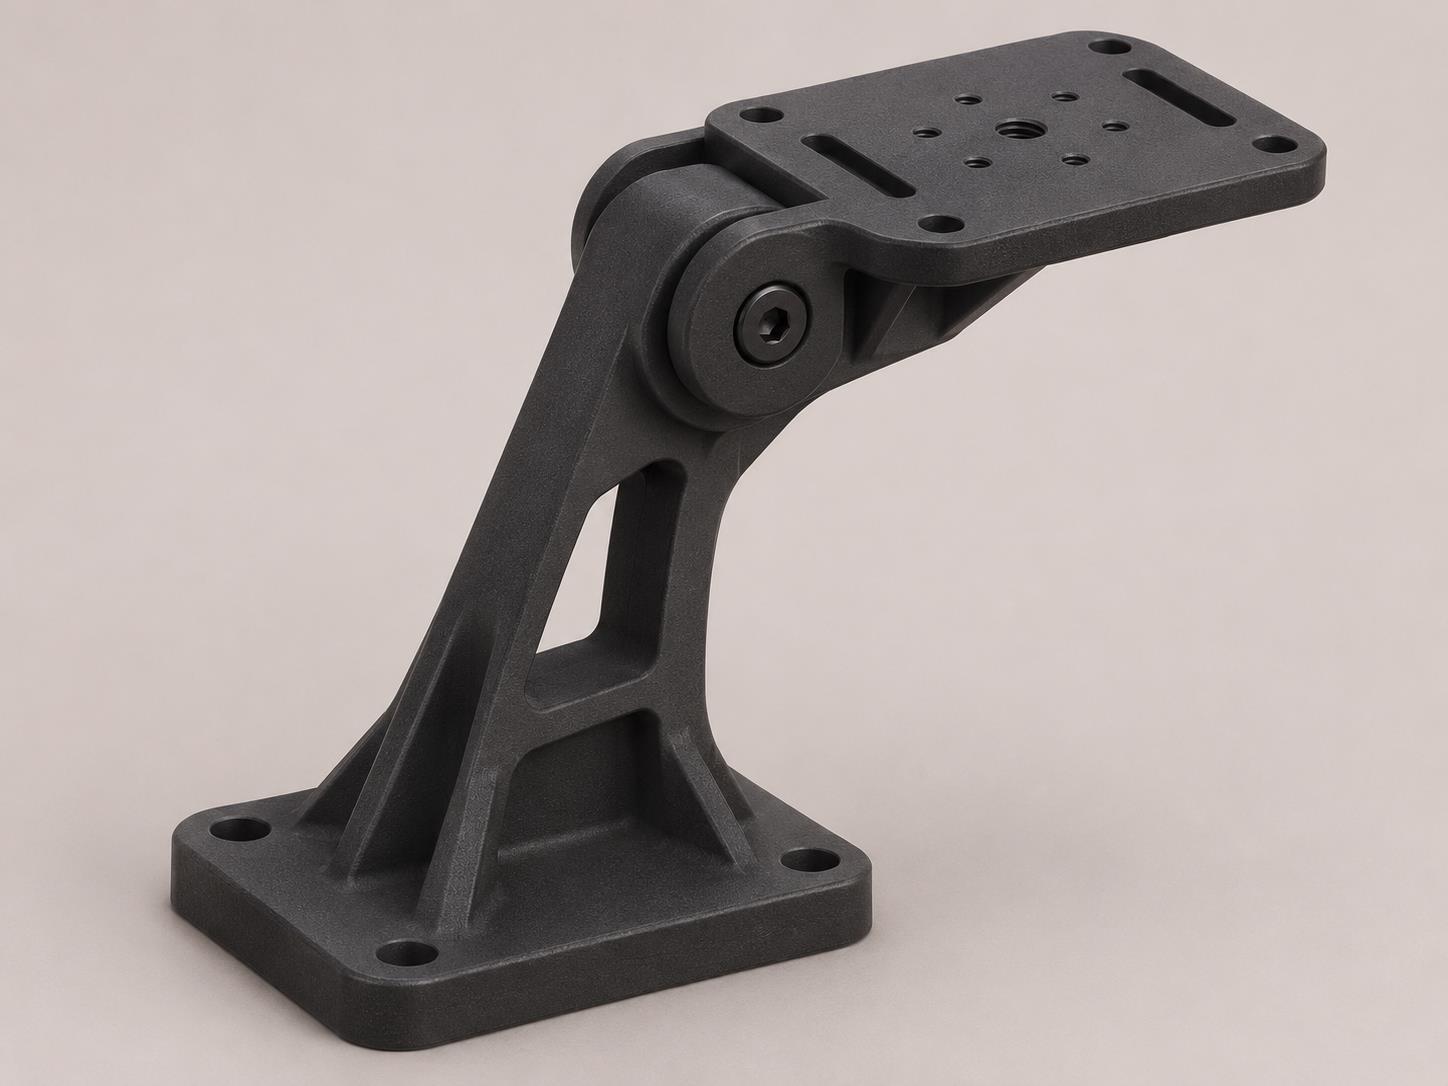
A montagem mantém uma câmara de visão mecânica na posição e ângulo necessários para ver a estação.
Acessório de sensor robóticoAT-071 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
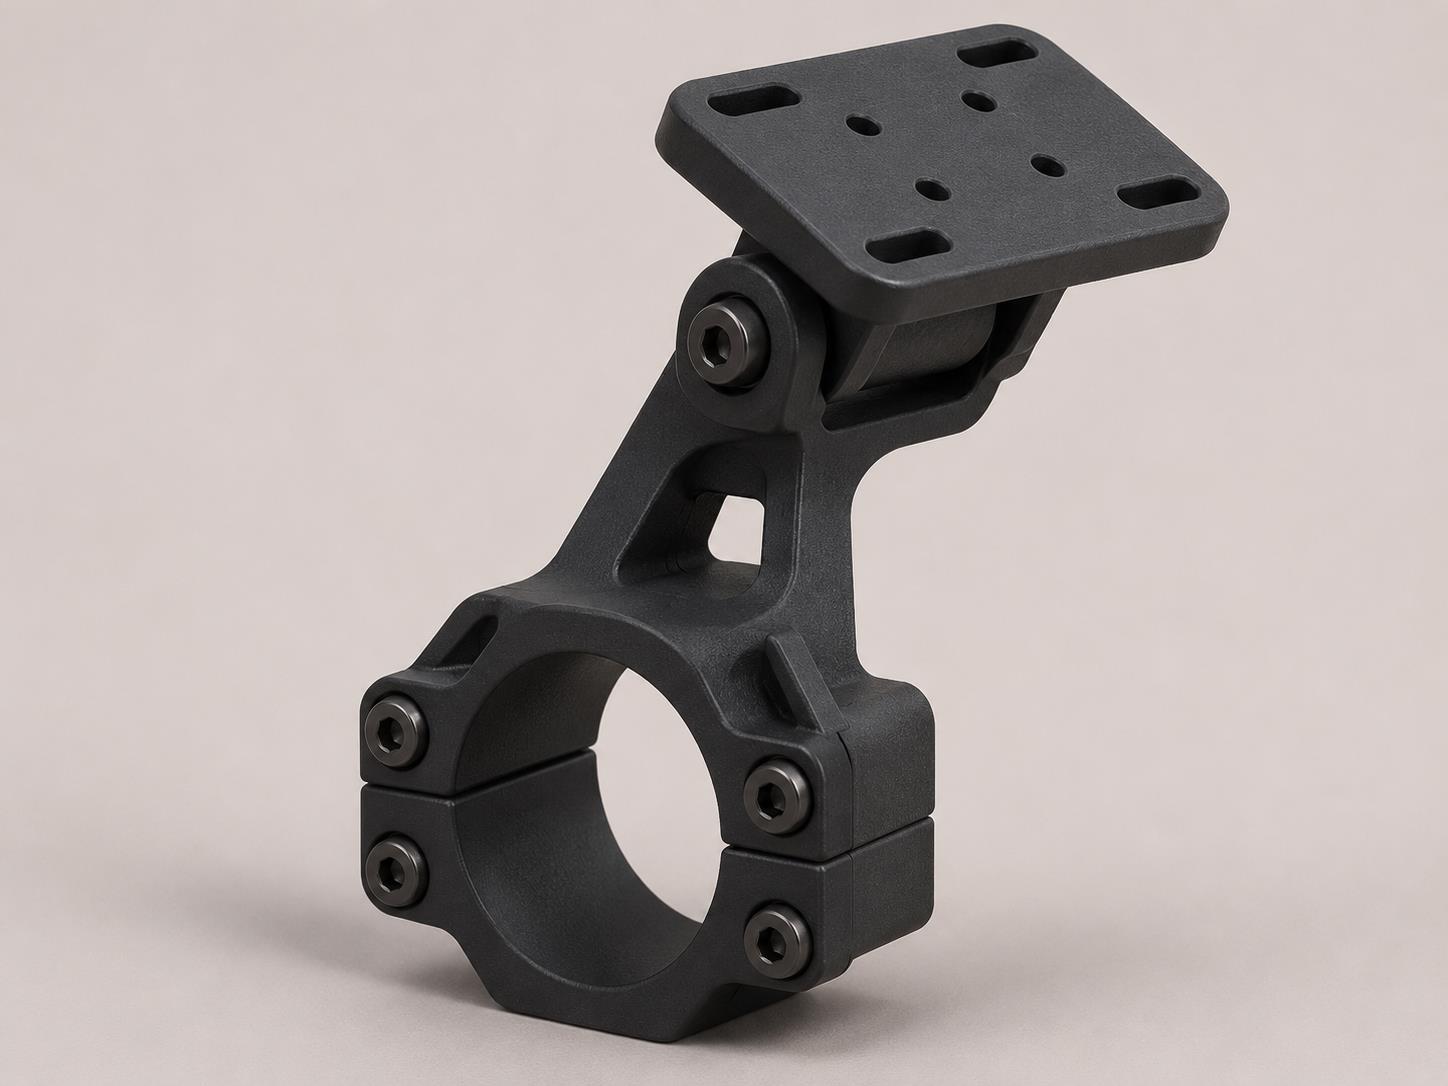
A montagem localiza um sensor junto à sua zona de deteção e ajuda a restaurar a sua posição após o ajuste.
Caixa CLPAT-072 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
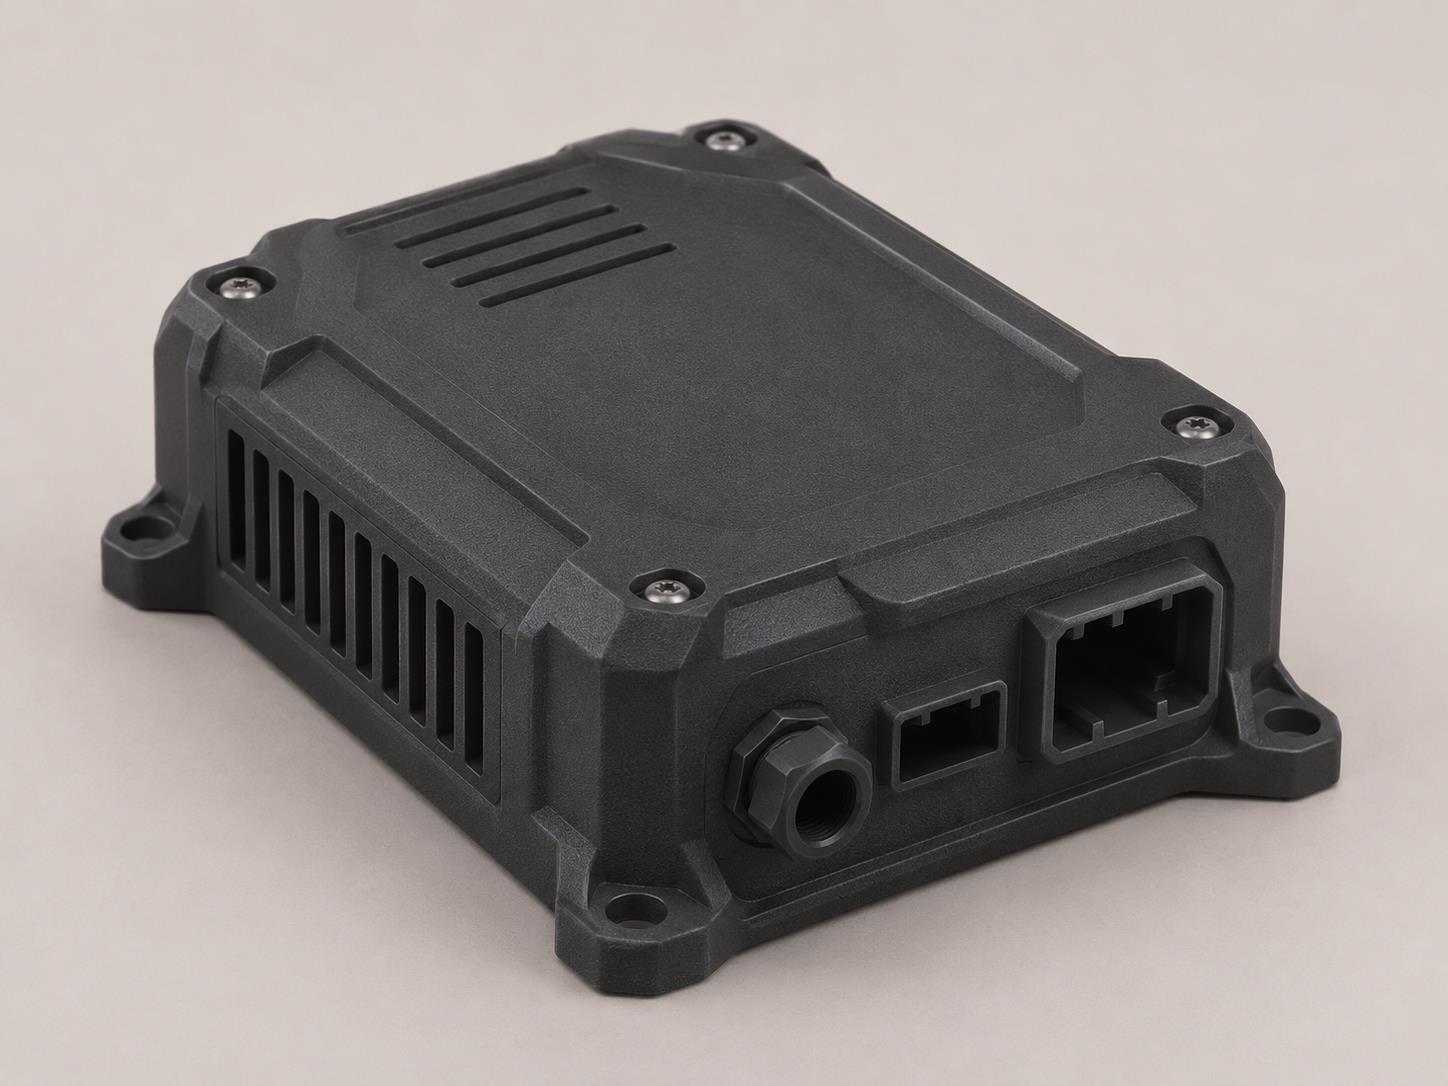
O armário alberga o controlador de automação e organiza o acesso à sua cablagem.
Plataforma de montagemAT-073 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
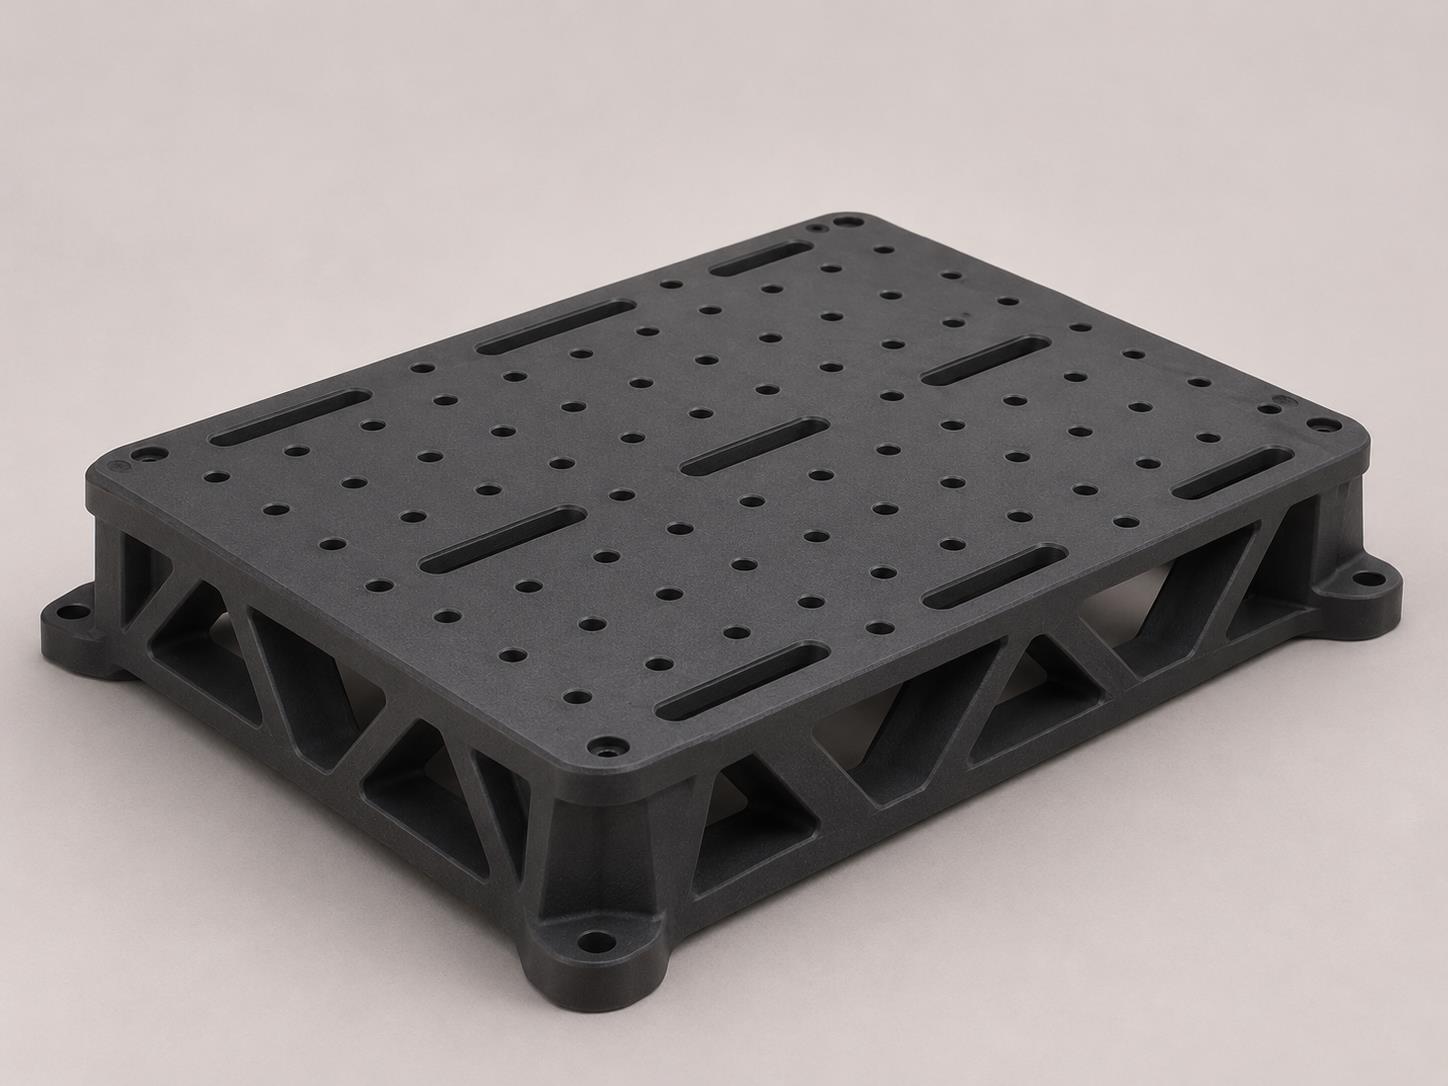
A plataforma fornece uma superfície de montagem partilhada para colocar os módulos em posições repetíveis.
Adaptador do atuadorAT-074 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
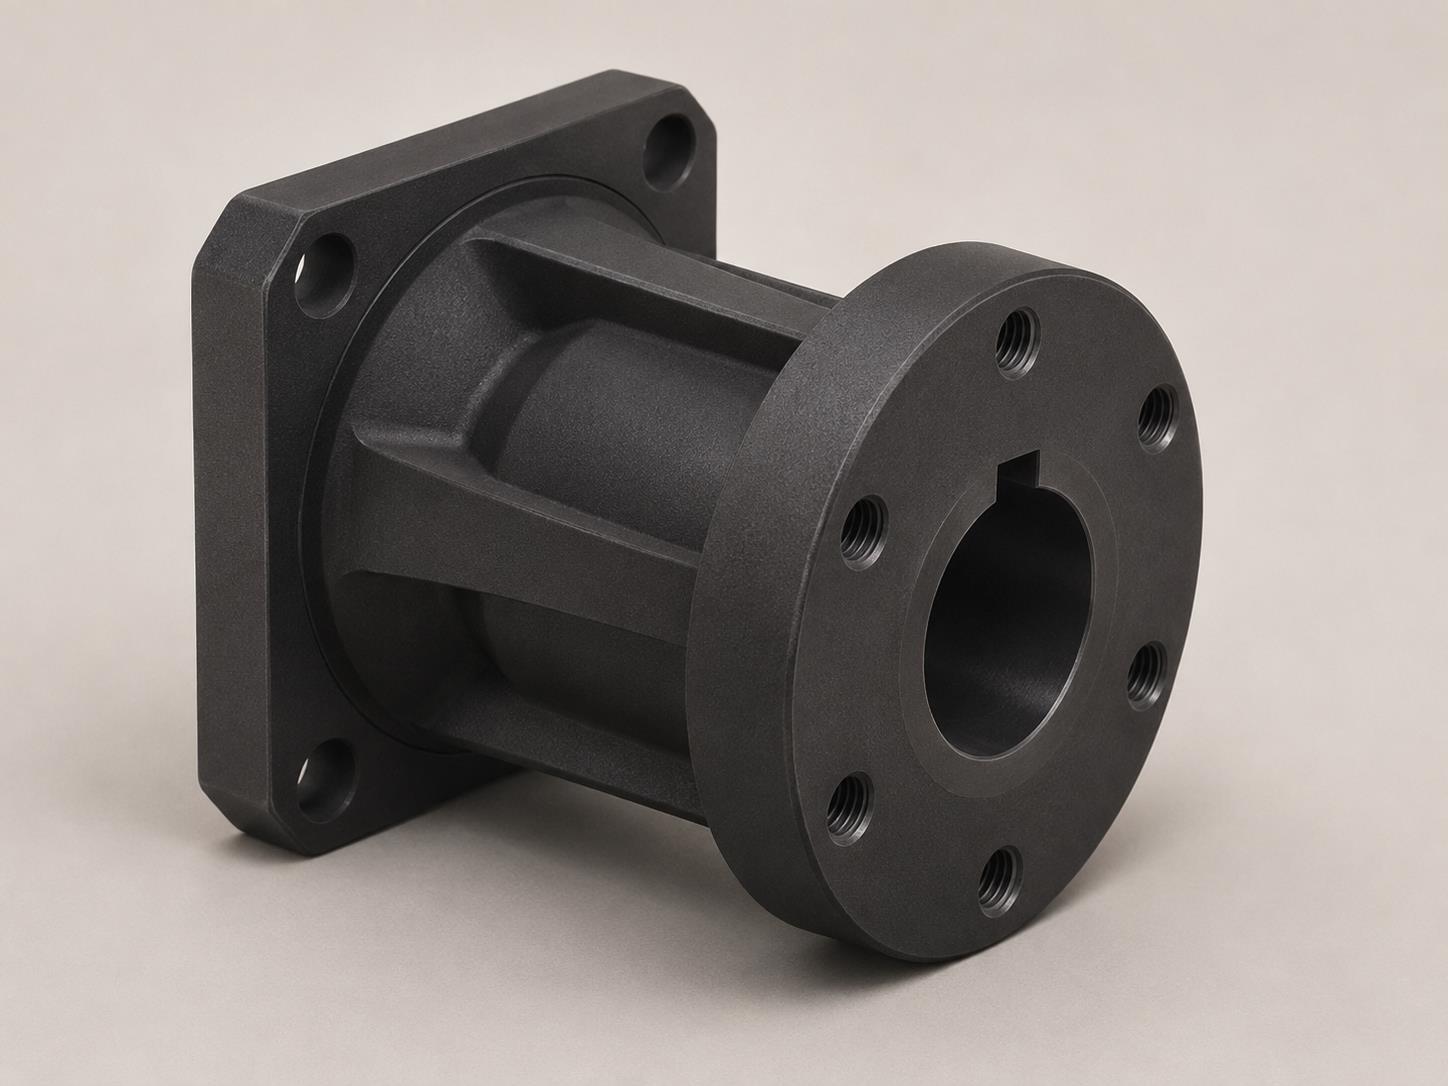
O adaptador ajuda a verificar como um atuador se ajusta a um conjunto com uma interface de montagem diferente.
Abraçadeira robóticaAT-075 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
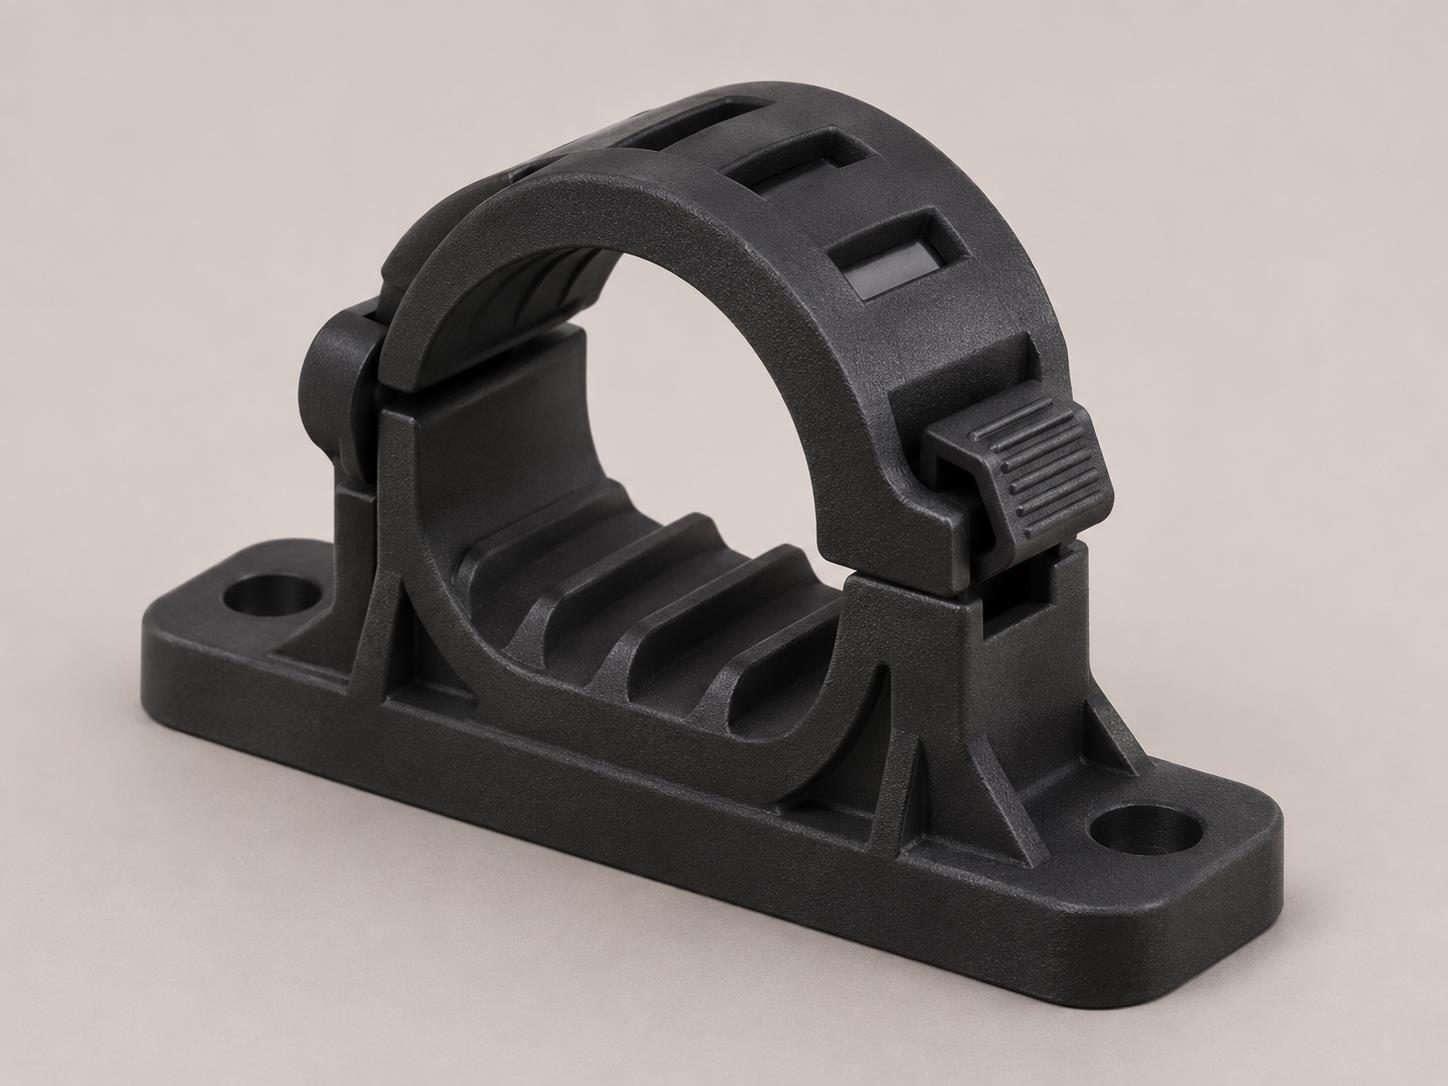
O suporte direciona o chicote ao longo da estação e mantém-no fora do caminho dos mecanismos.
Anel espaçadorAT-076 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
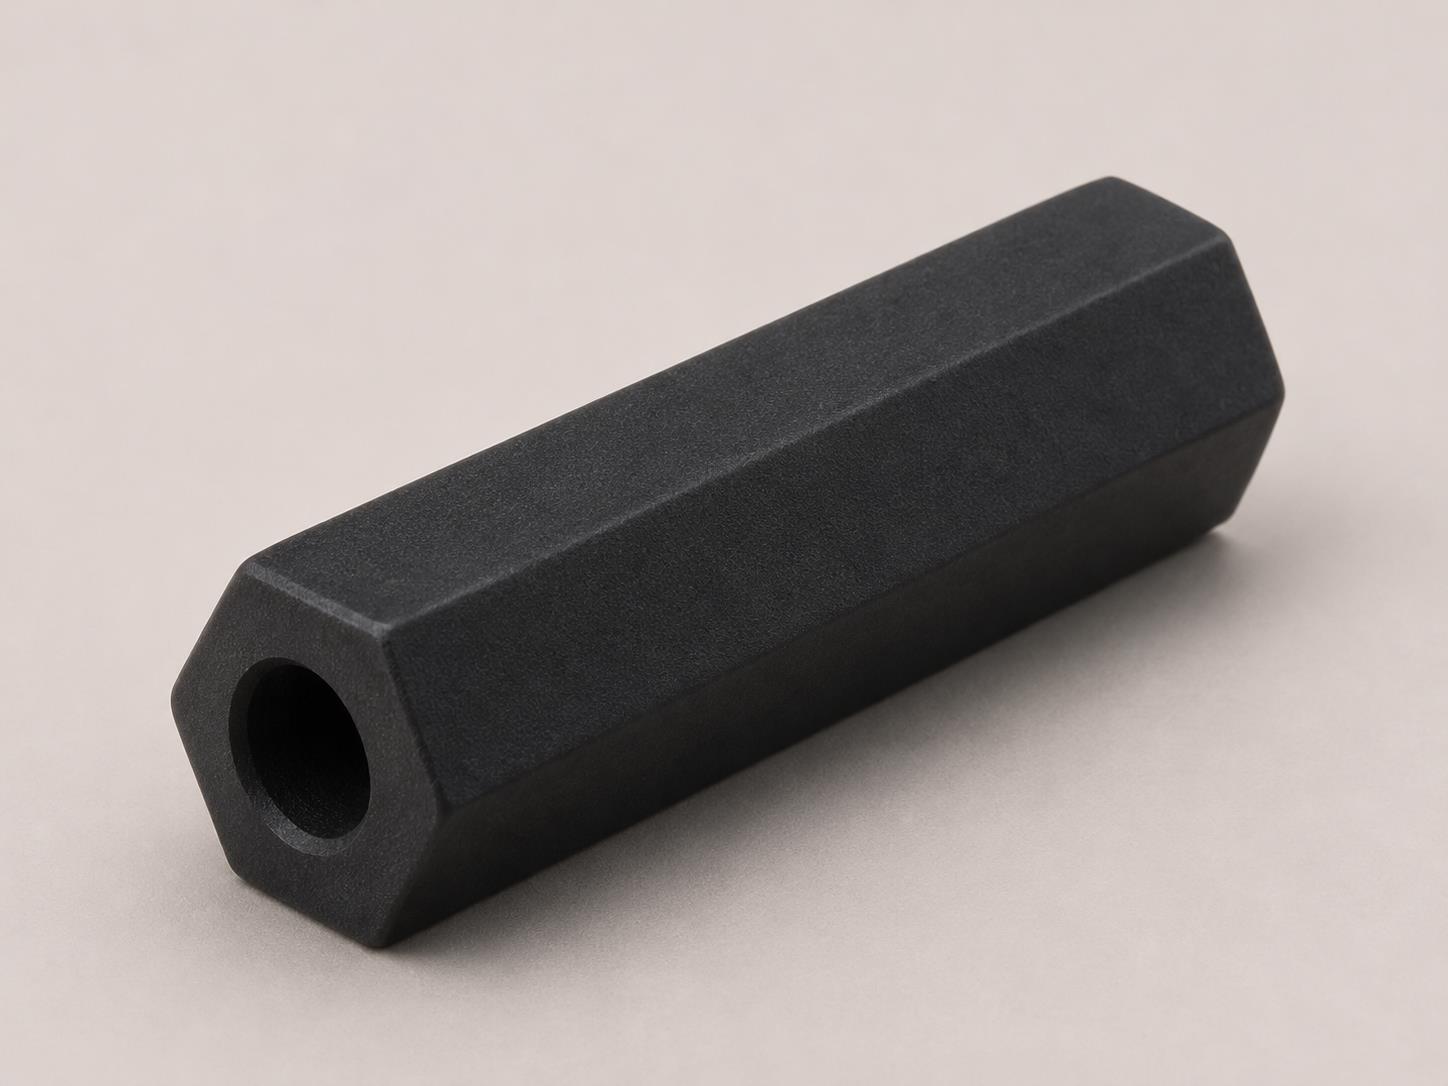
A luva espaça duas superfícies para manter a folga de montagem pretendida.
Protótipo de montagem móvelAT-077 · Uma peça
Confirmamos a viabilidade após analisar a amostra ou desenho.
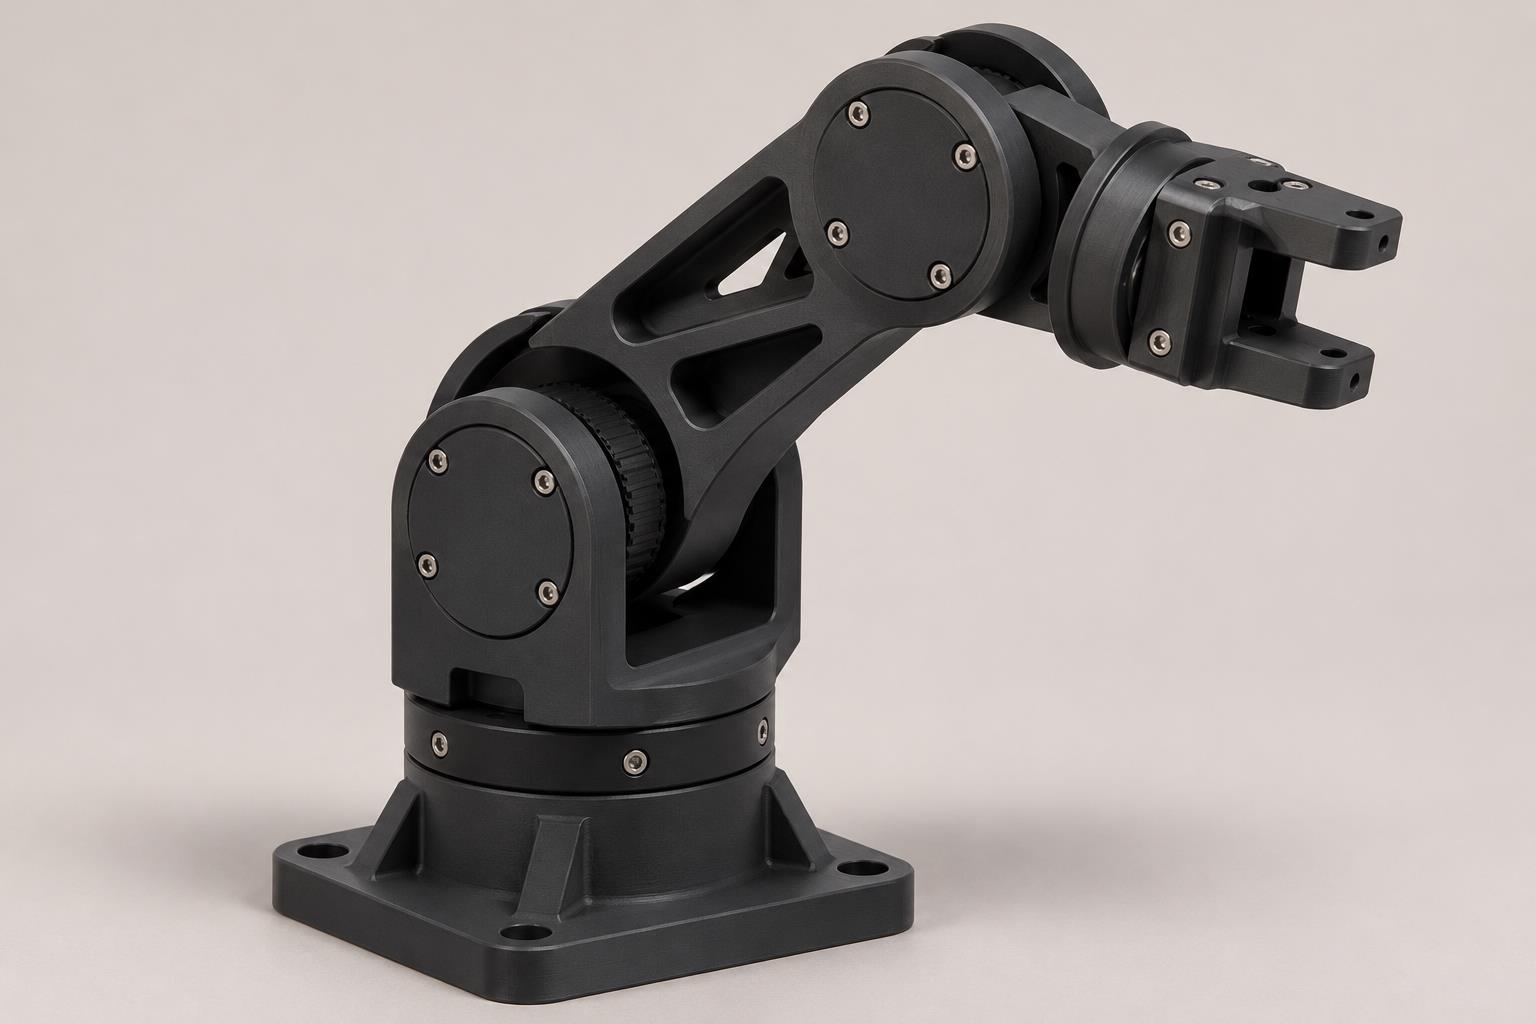
Um protótipo em movimento revela deslocamento e interferência potencial antes de a peça final ser definida.
Grande capô decorativo de robôAT-078 · Segmentado
Confirmamos a viabilidade após analisar a amostra ou desenho.
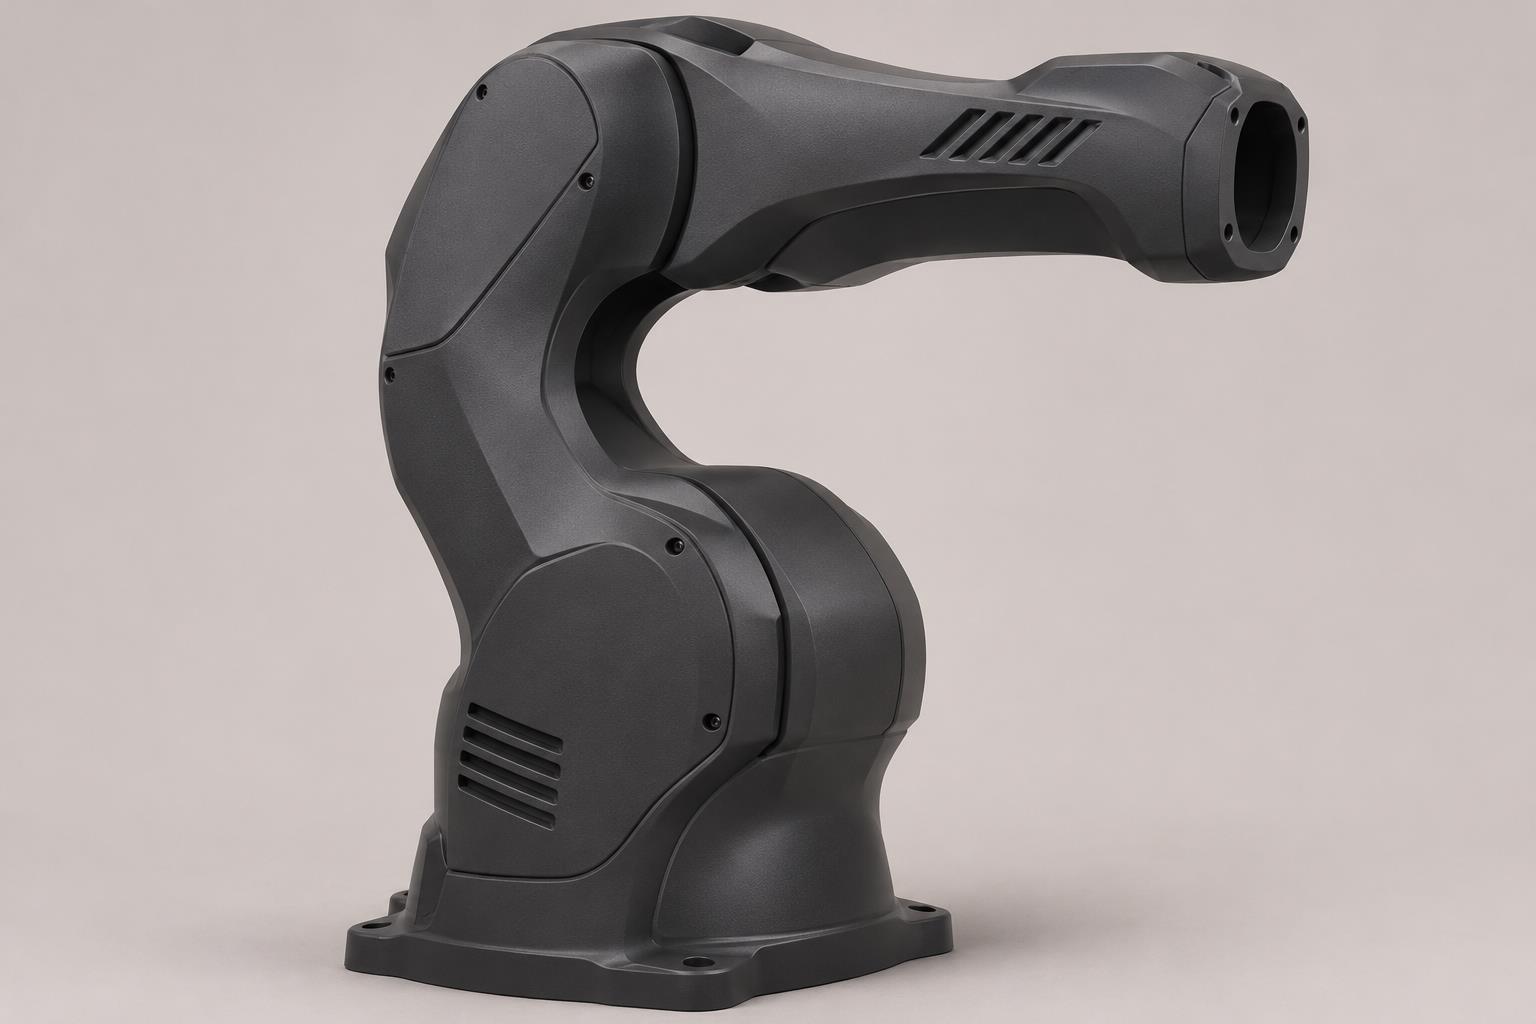
A concha decorativa finaliza o exterior do robô e esconde componentes auxiliares.
Painel não resistente de bancada robóticaAT-079 · Segmentado
Confirmamos a viabilidade após analisar a amostra ou desenho.
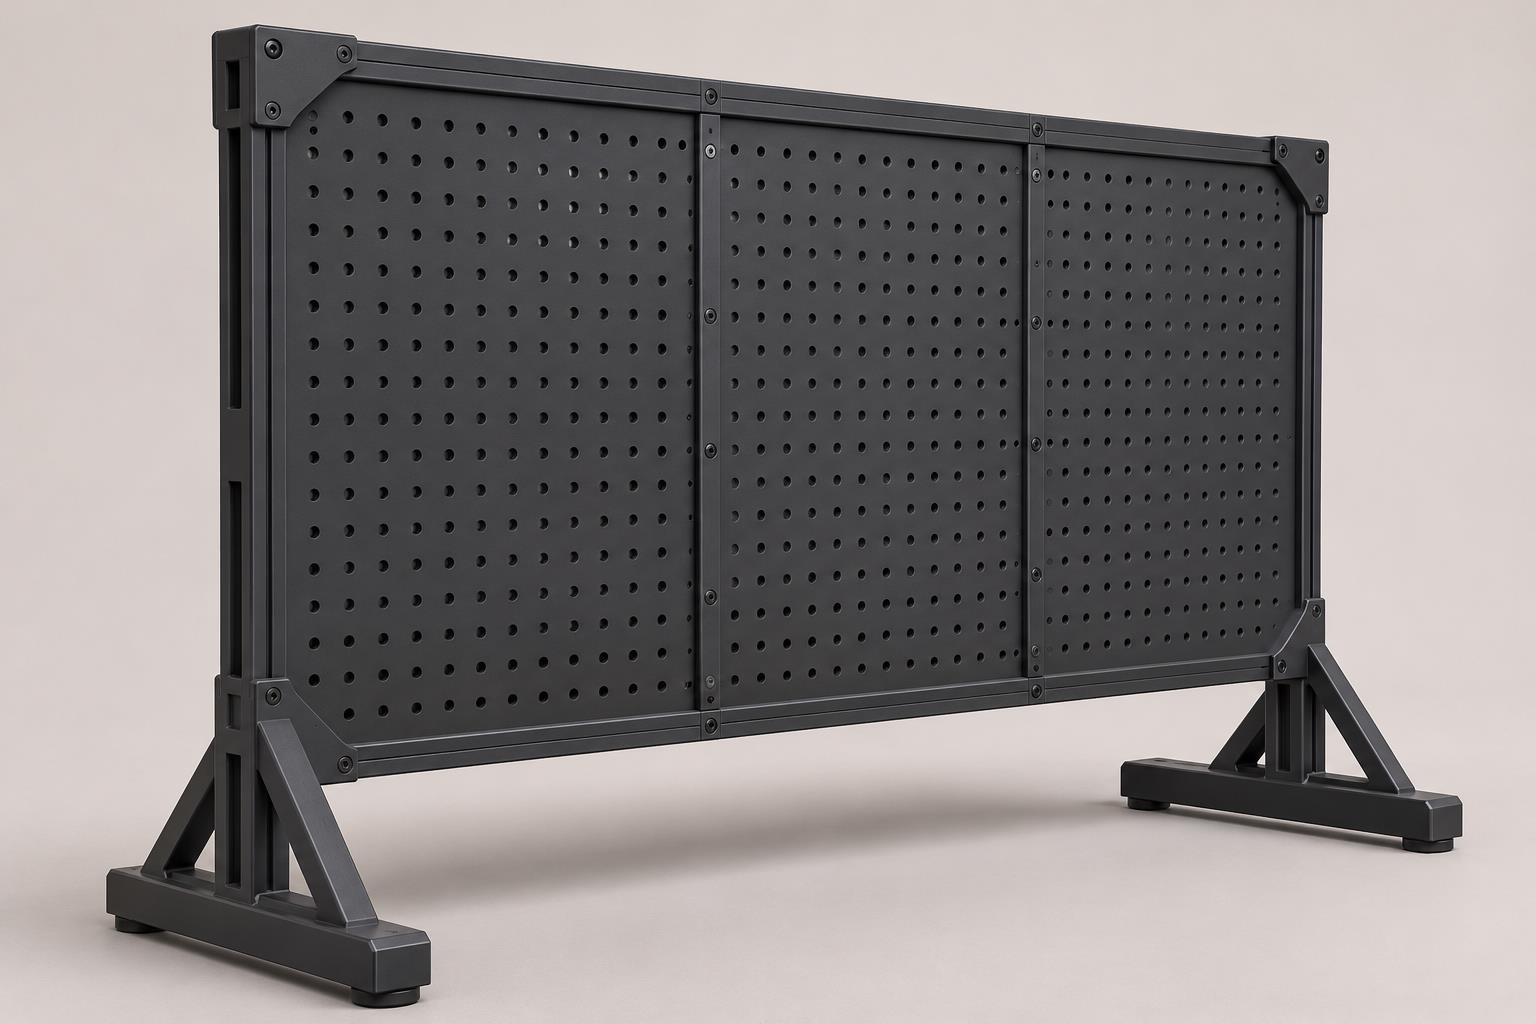
O painel não estrutural fecha a face de uma bancada de testes de robótica e pode fornecer aberturas para controlos ou ligações.