机器人手指AT-067 · 一件
我们在审查样品或图纸后确认可行性。
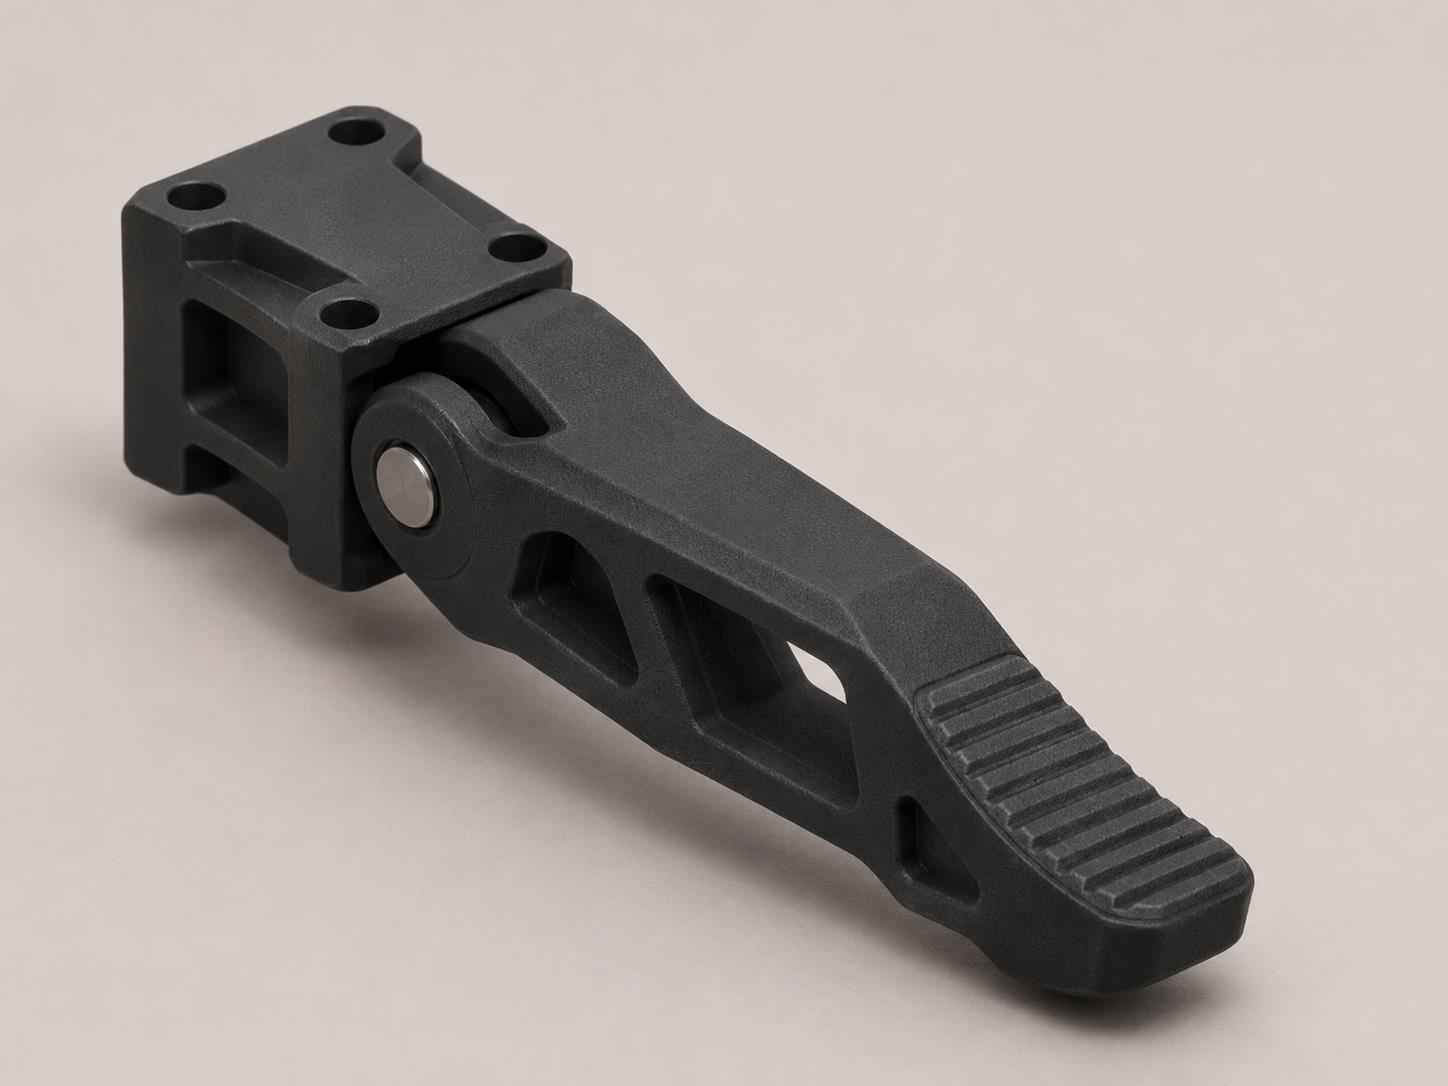
夹具手指接触工件,跟随其轮廓并在机器人移动工件时握住它。
联系方式AT-068 · 一件
我们在审查样品或图纸后确认可行性。
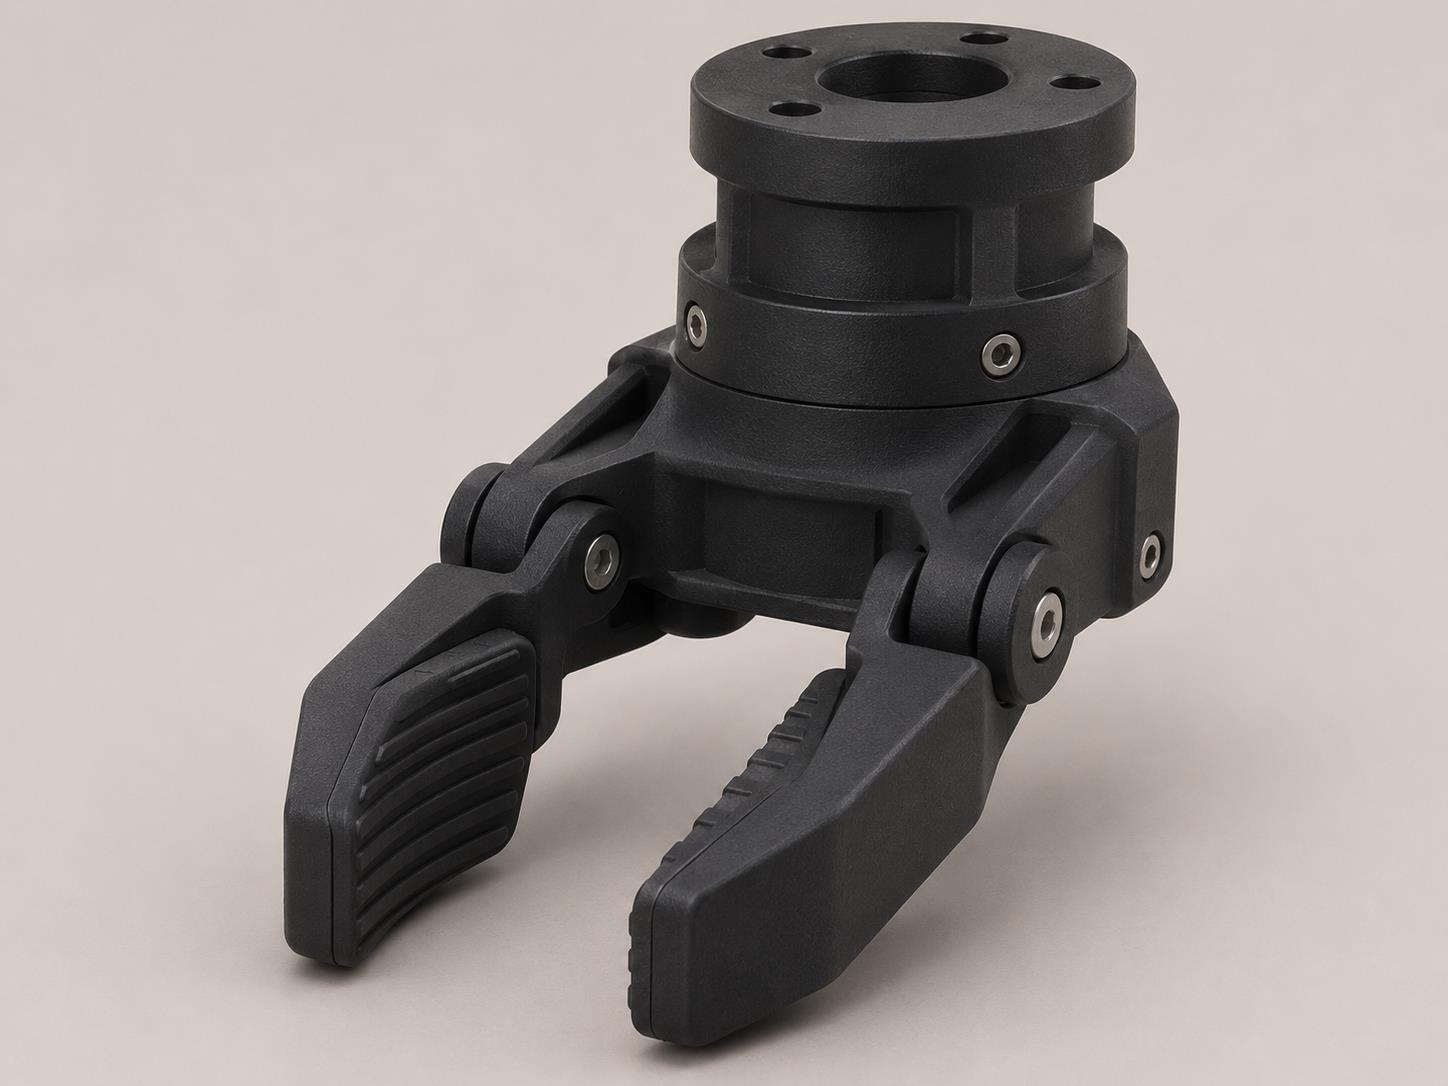
接触尖端定义了夹具对工件的支撑位置并在该点分配压力。
小链接AT-069 · 一件
我们在审查样品或图纸后确认可行性。
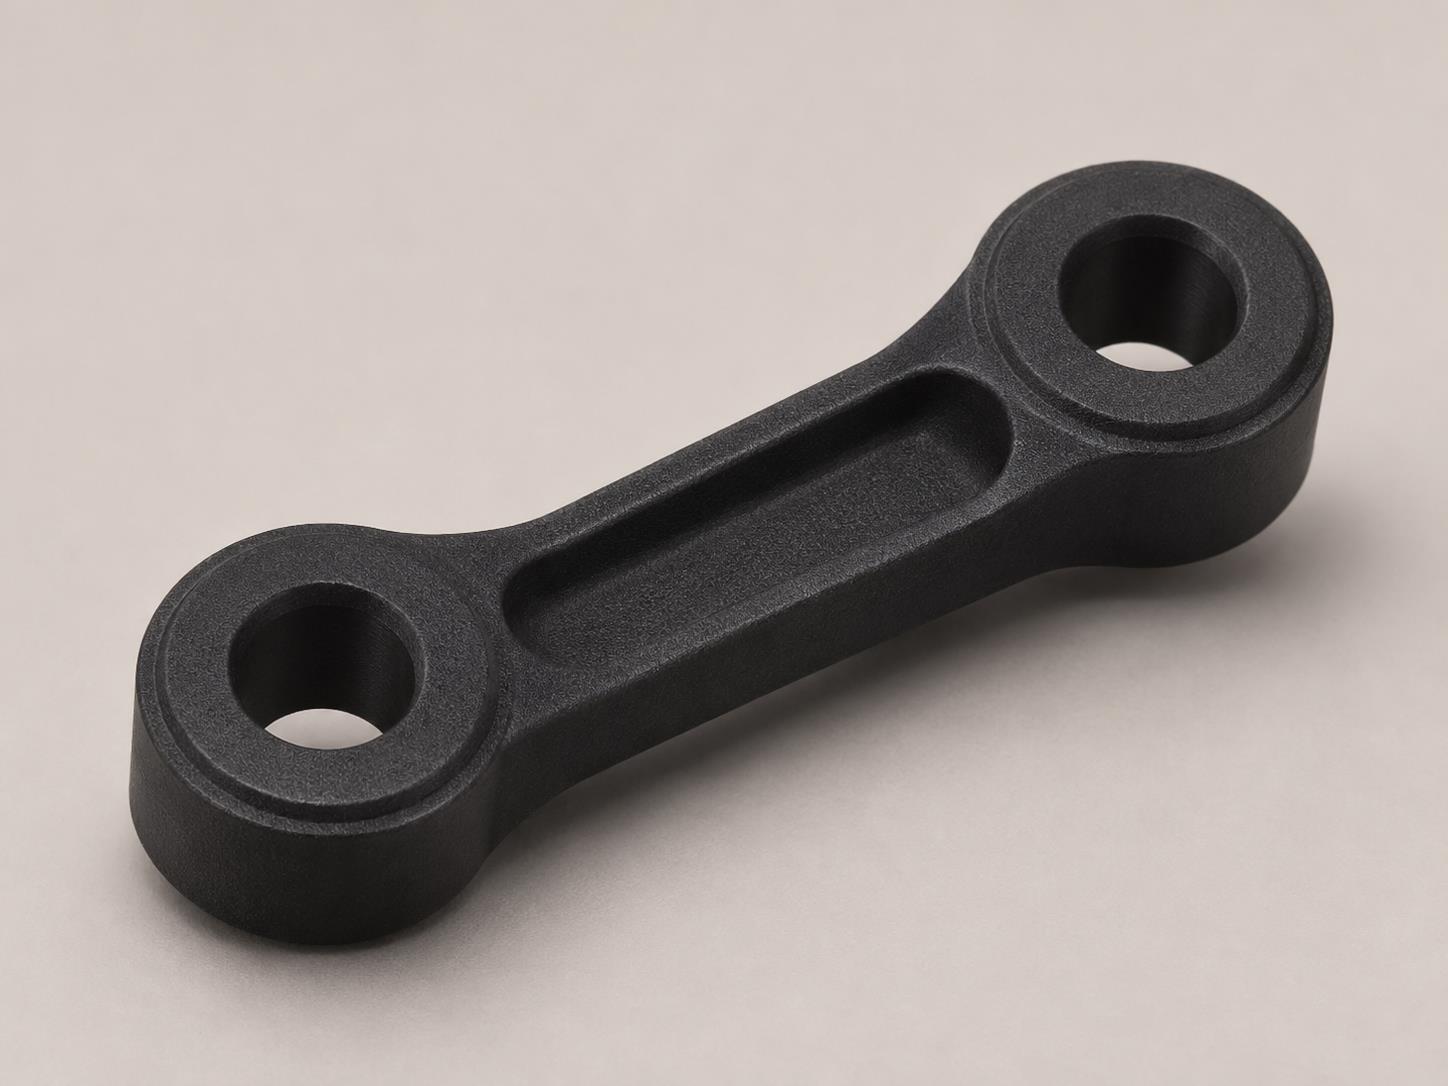
连杆连接两个枢轴并在它们之间传递运动。
视觉相机支持AT-070 · 一件
我们在审查样品或图纸后确认可行性。
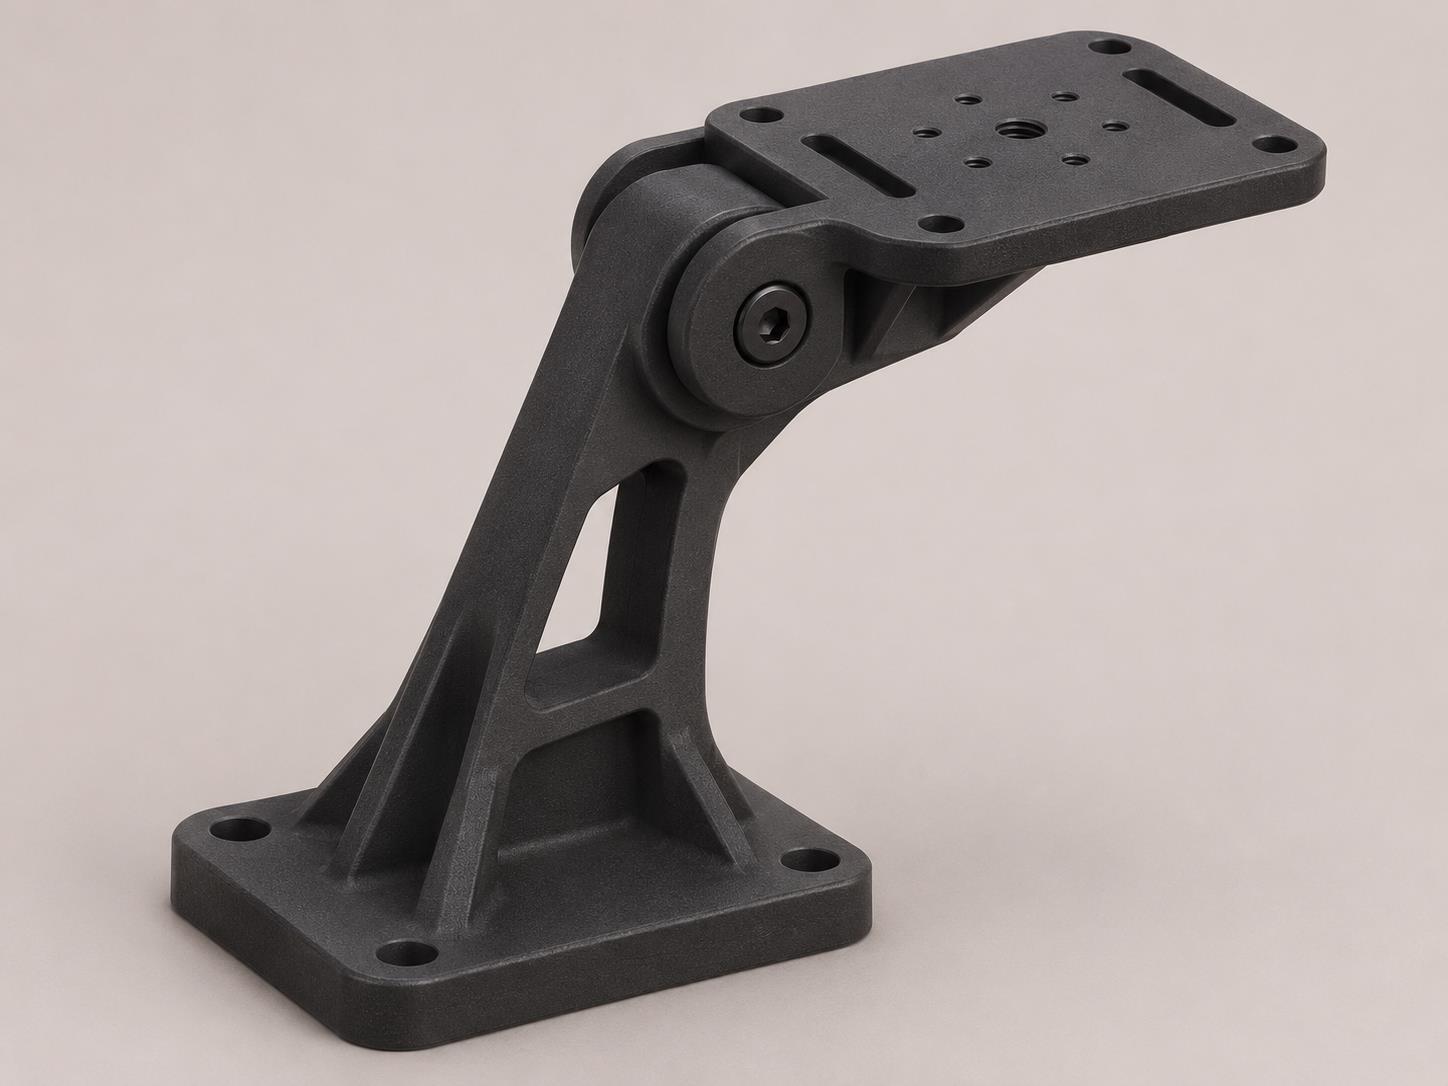
该支架将机器视觉相机固定在观察站所需的位置和角度。
机器人传感器附件AT-071 · 一件
我们在审查样品或图纸后确认可行性。
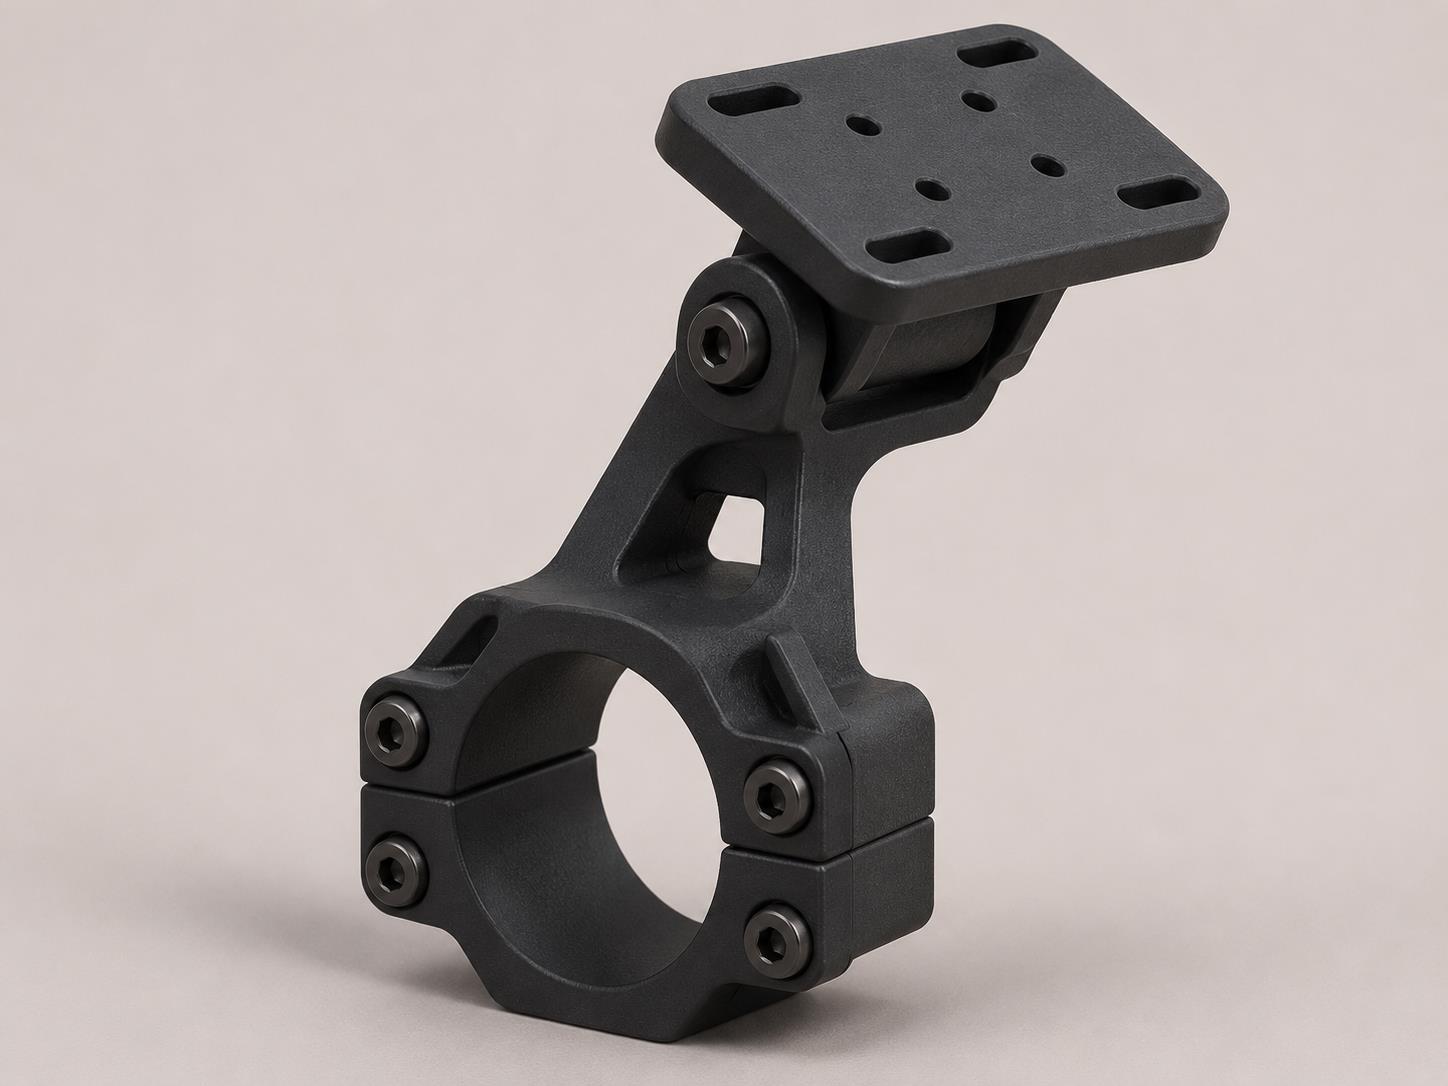
该安装座在其检测区域旁边放置了一个传感器,并有助于在调整后恢复其位置。
PLC盒AT-072 · 一件
我们在审查样品或图纸后确认可行性。
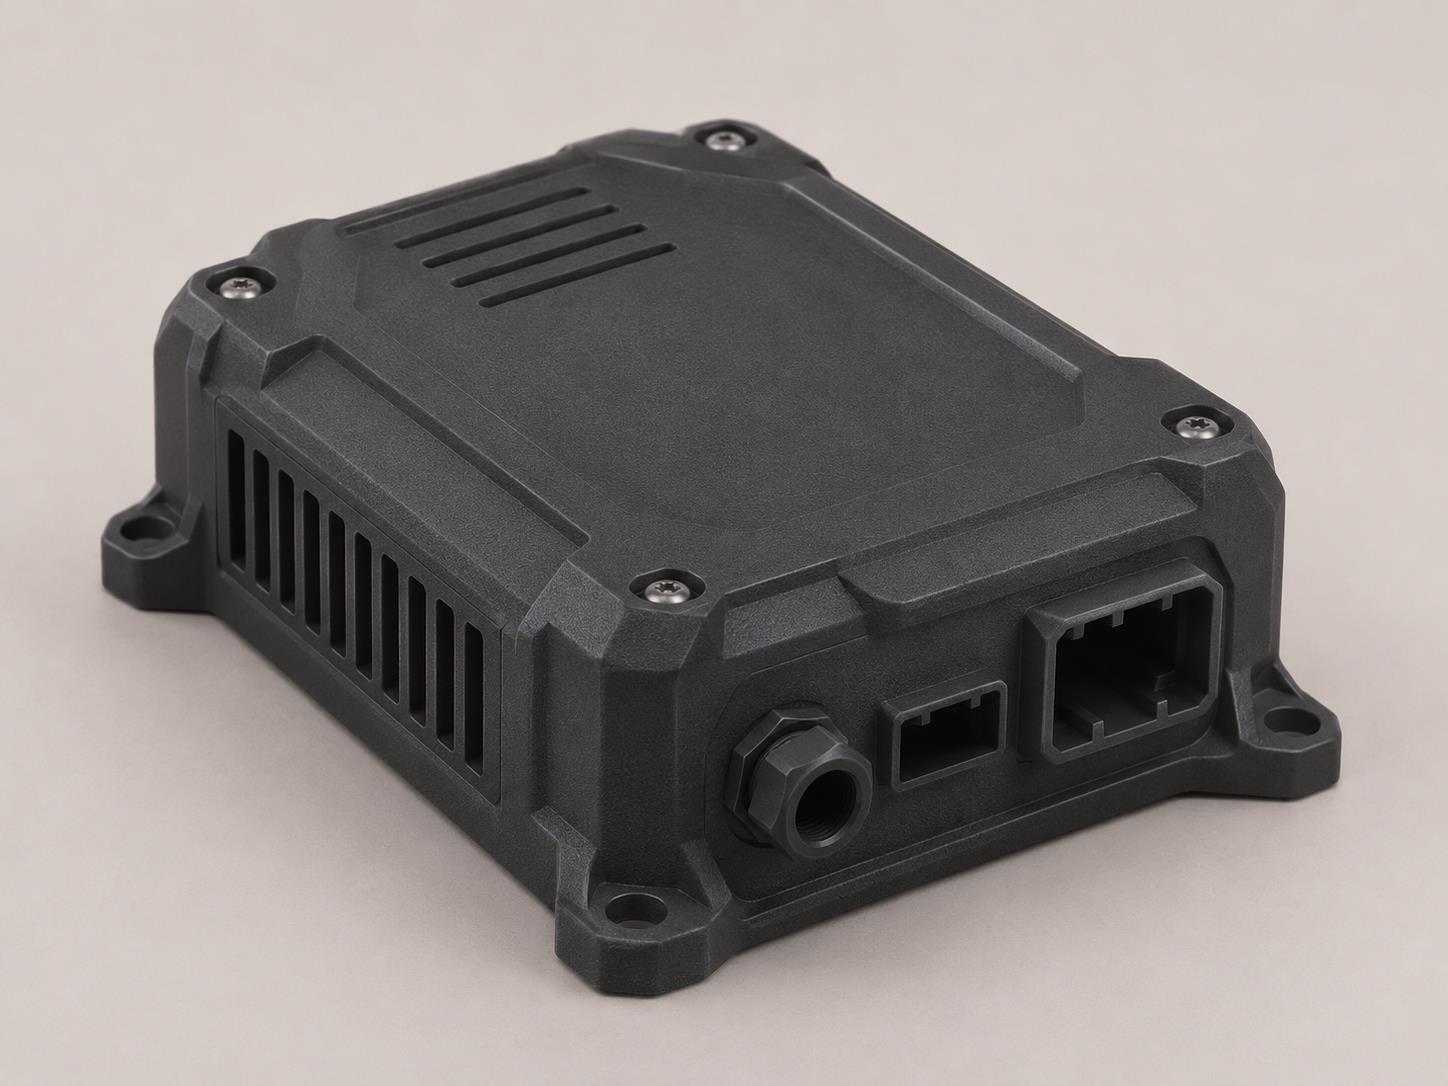
外壳容纳自动化控制器并组织对其接线的访问。
安装平台AT-073 · 一件
我们在审查样品或图纸后确认可行性。
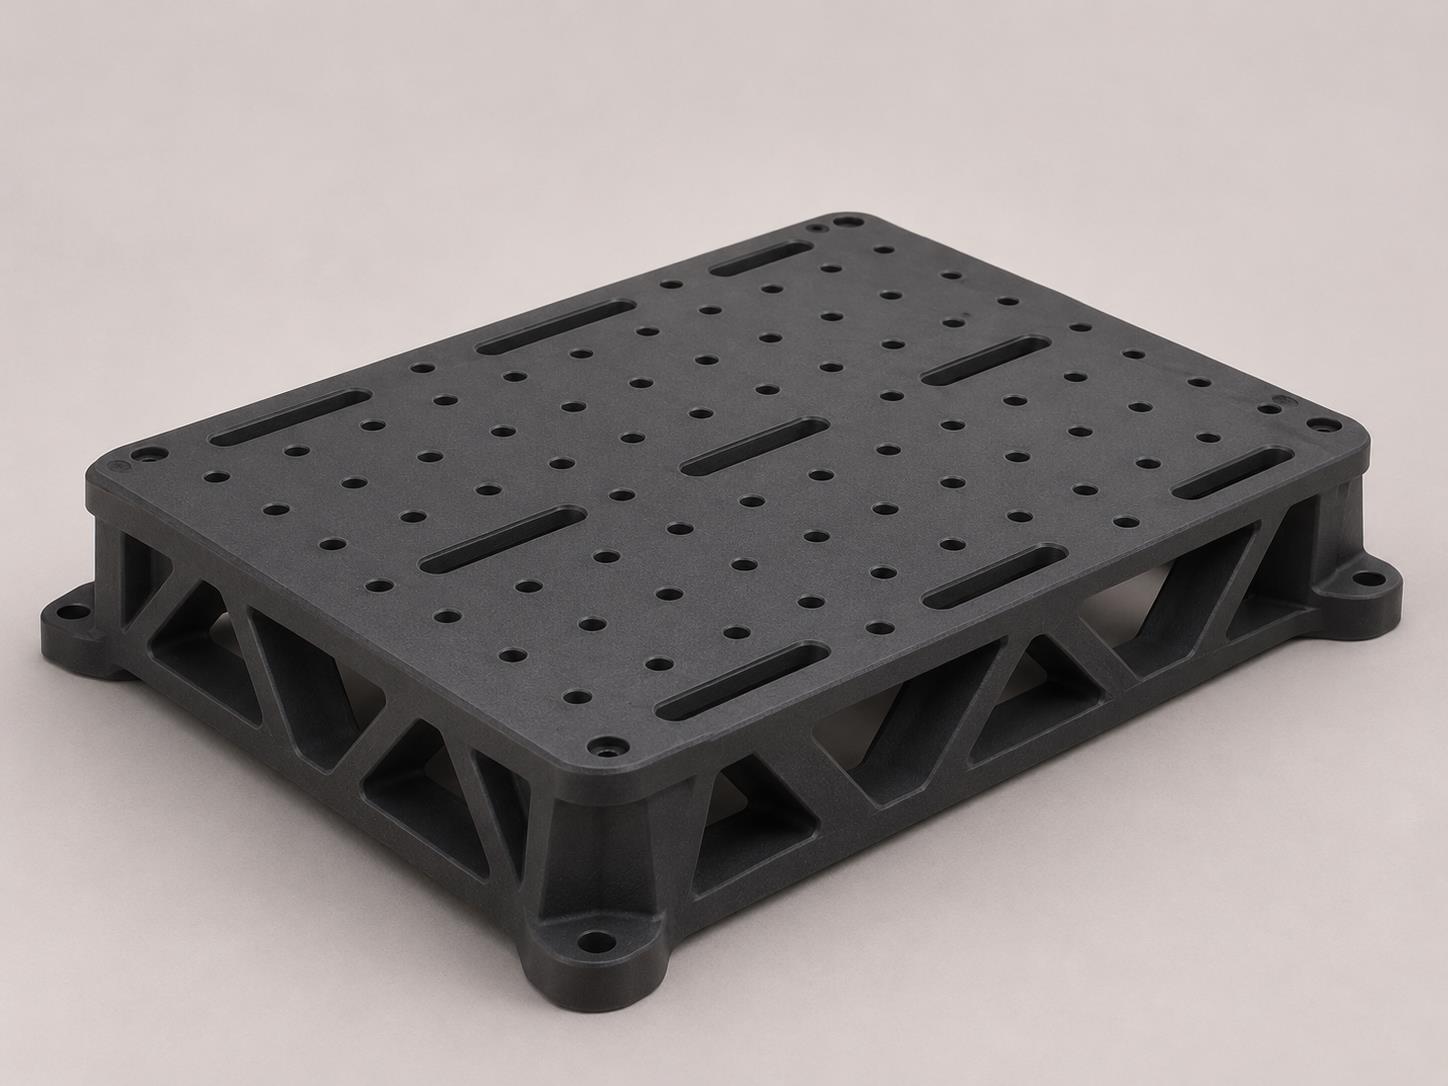
该平台提供共享安装表面,用于将模块放置在可重复的位置。
执行器适配器AT-074 · 一件
我们在审查样品或图纸后确认可行性。
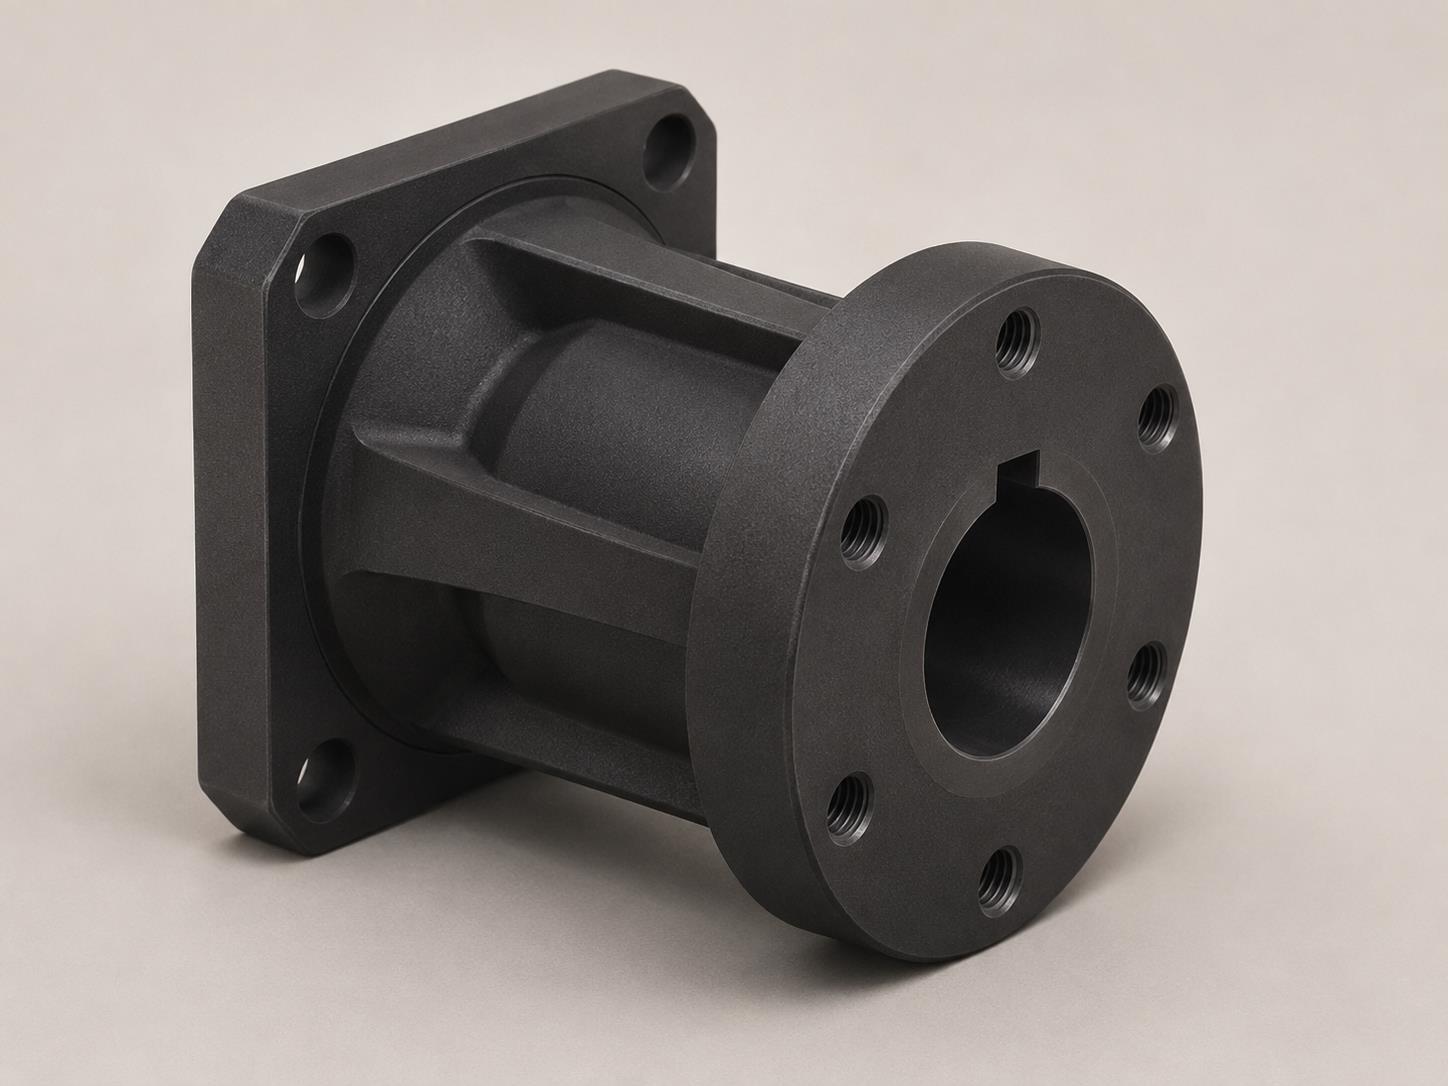
该适配器有助于检查执行器如何适合具有不同安装接口的组件。
机器人扎带AT-075 · 一件
我们在审查样品或图纸后确认可行性。
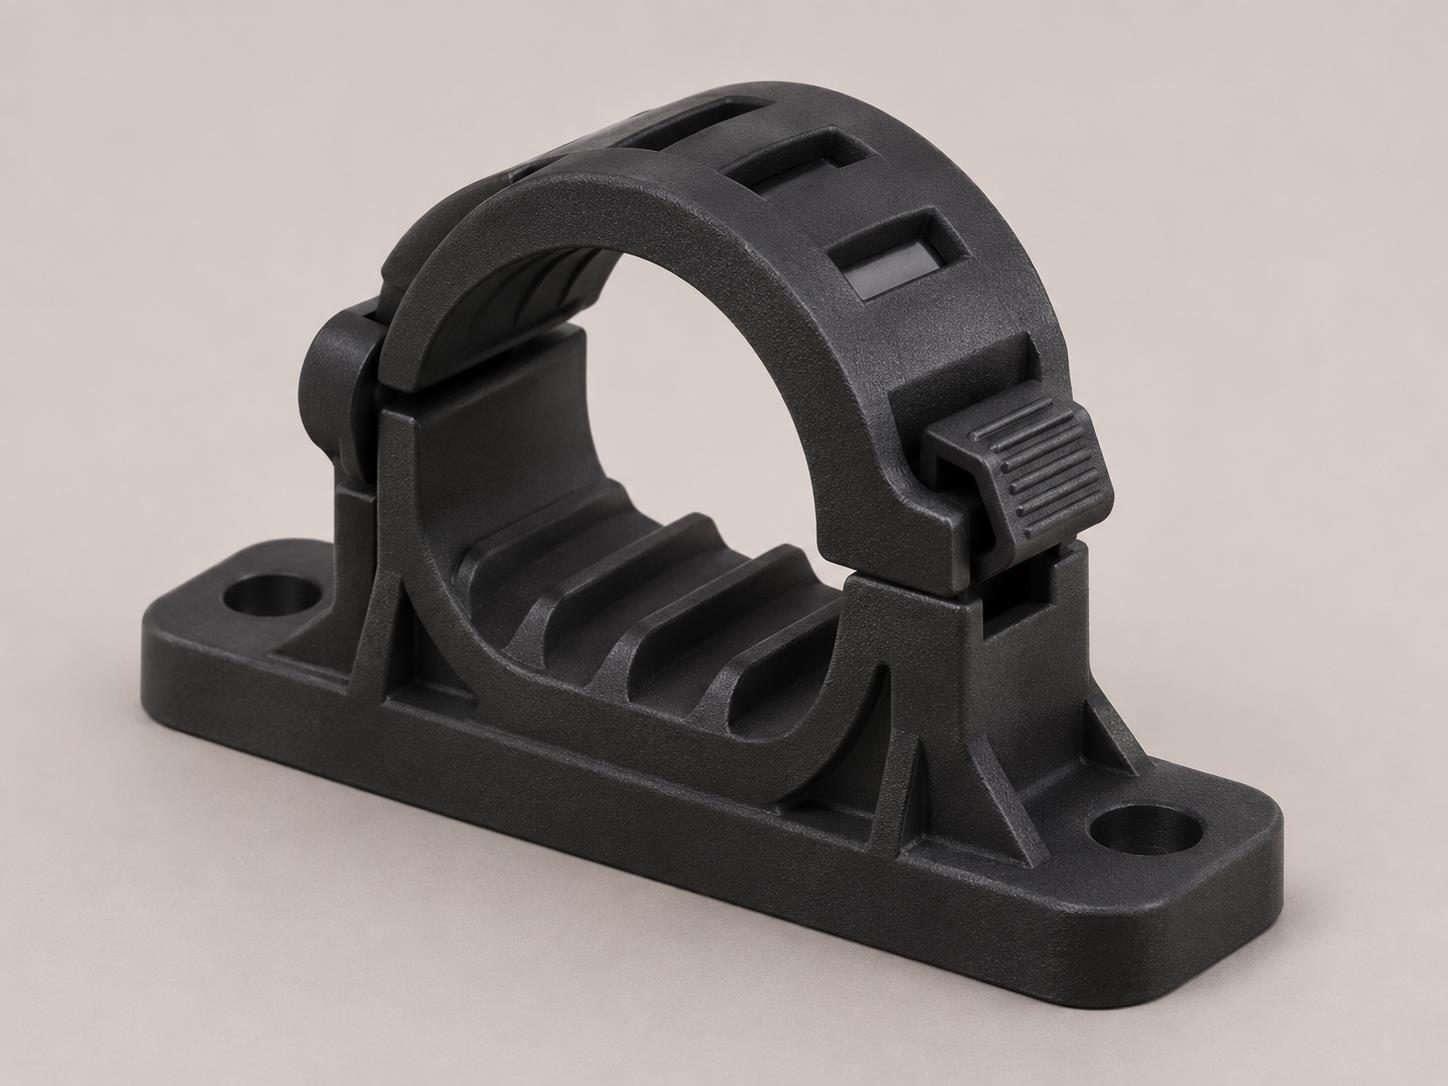
支架沿着工作站布置线束并将其保持在机构路径之外。
间隔环AT-076 · 一件
我们在审查样品或图纸后确认可行性。
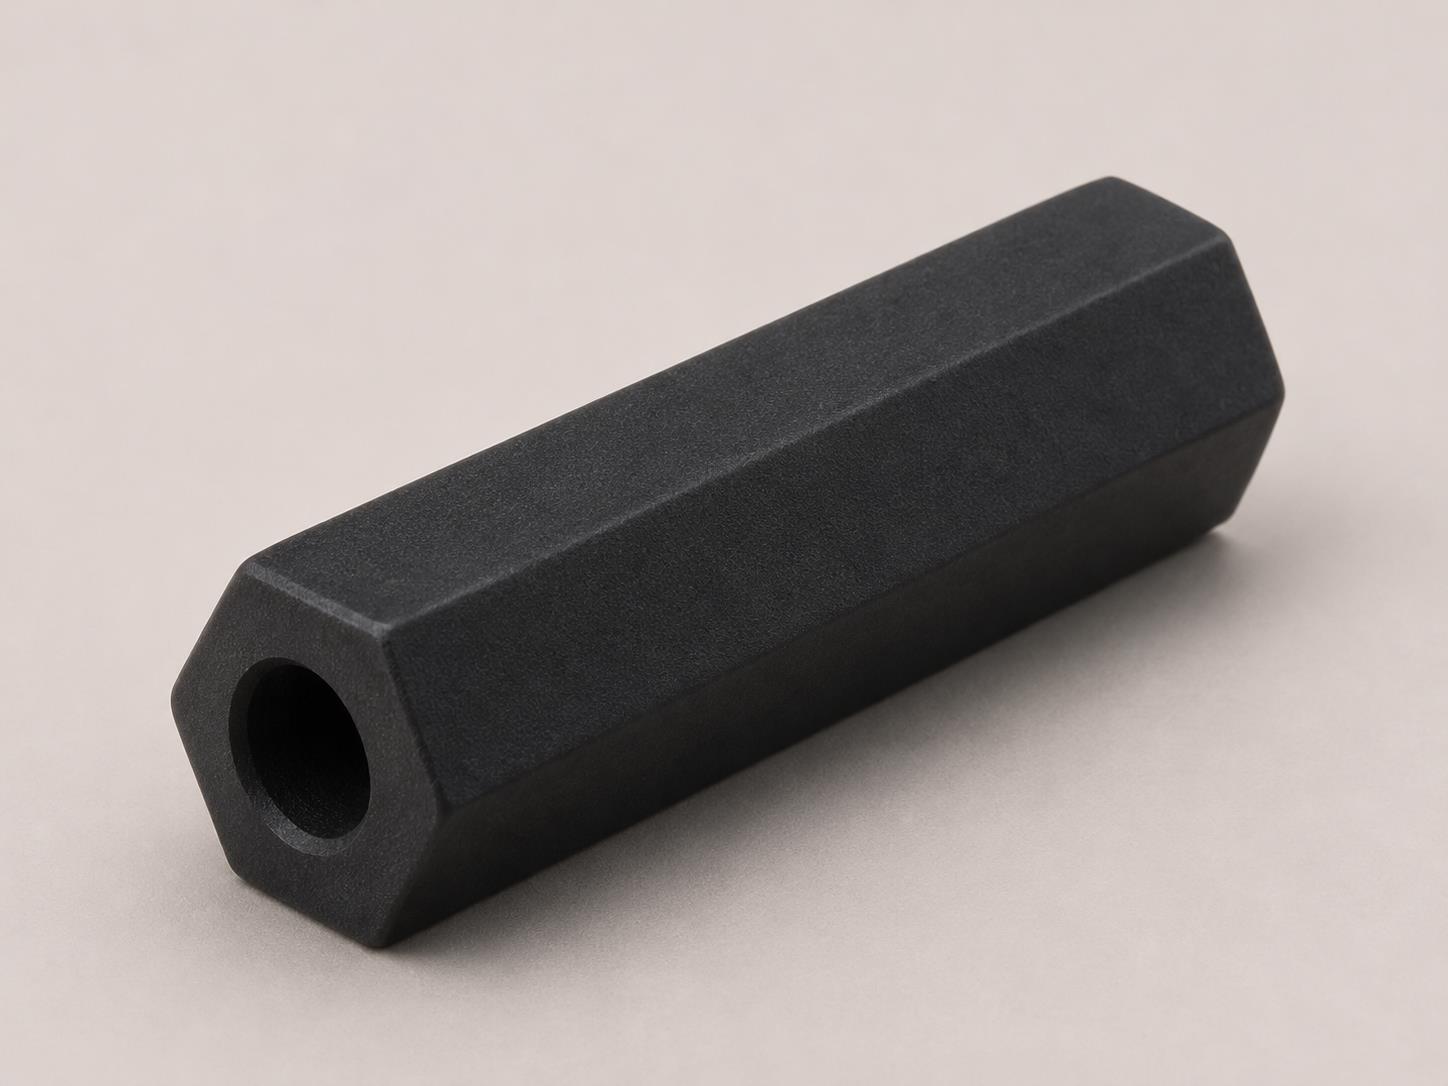
套筒将两个表面隔开以保持预期的装配间隙。
移动装配原型AT-077 · 一件
我们在审查样品或图纸后确认可行性。
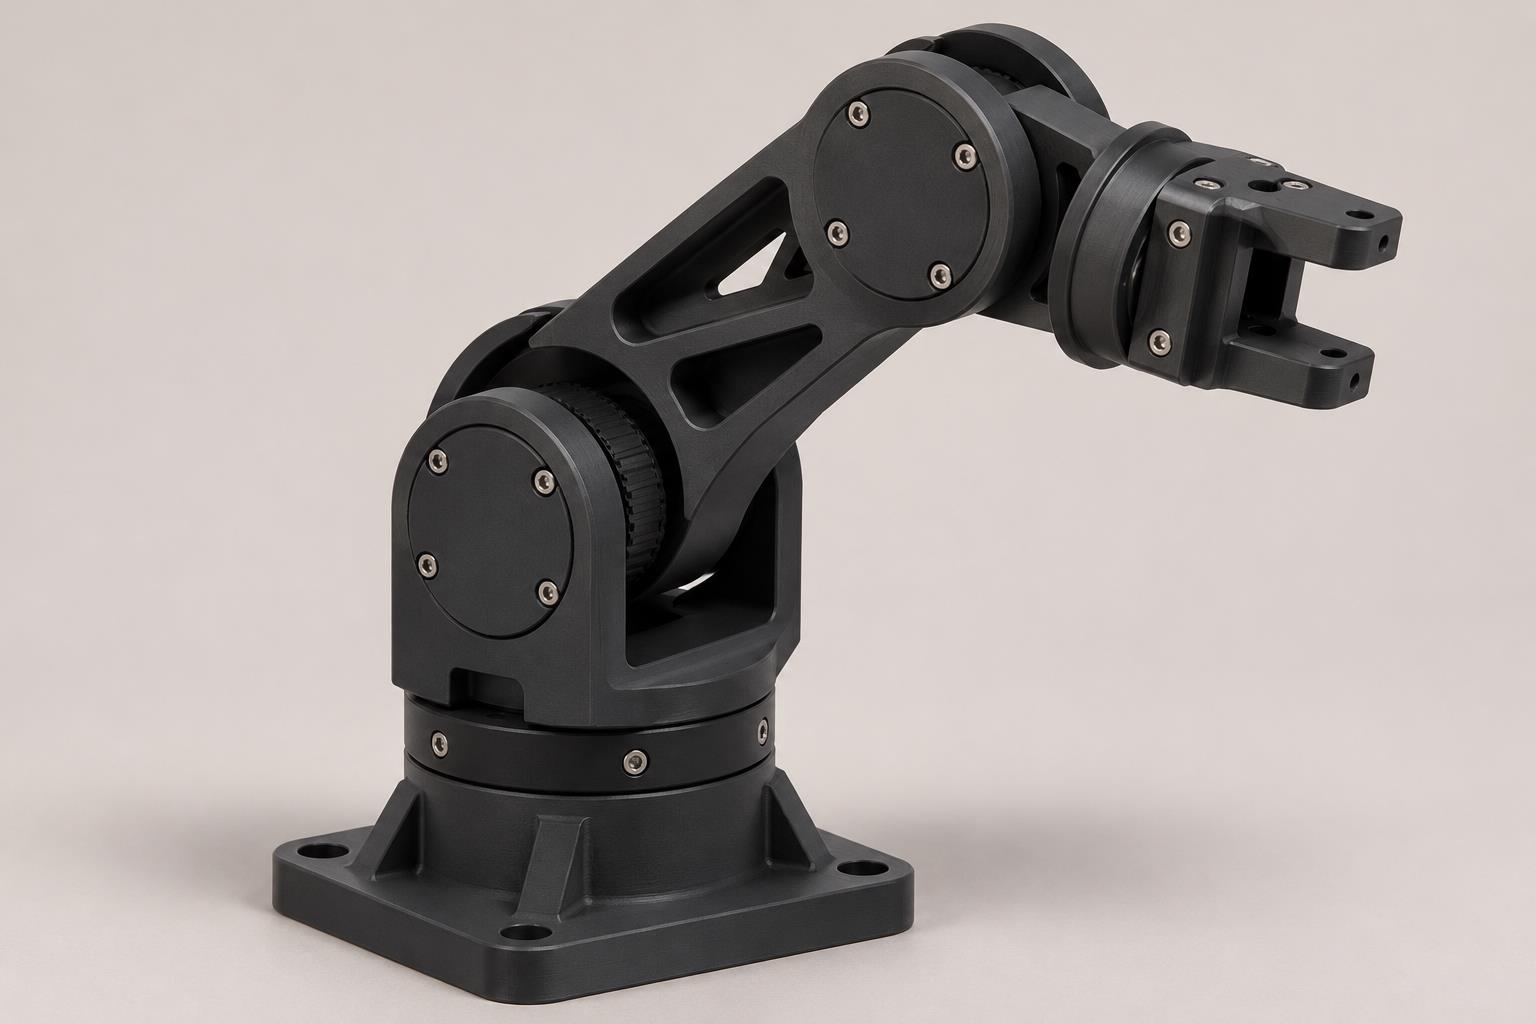
在定义最终零件之前,移动原型会显示行程和潜在干扰。
大型装饰机器人头罩AT-078 · 分段式
我们在审查样品或图纸后确认可行性。
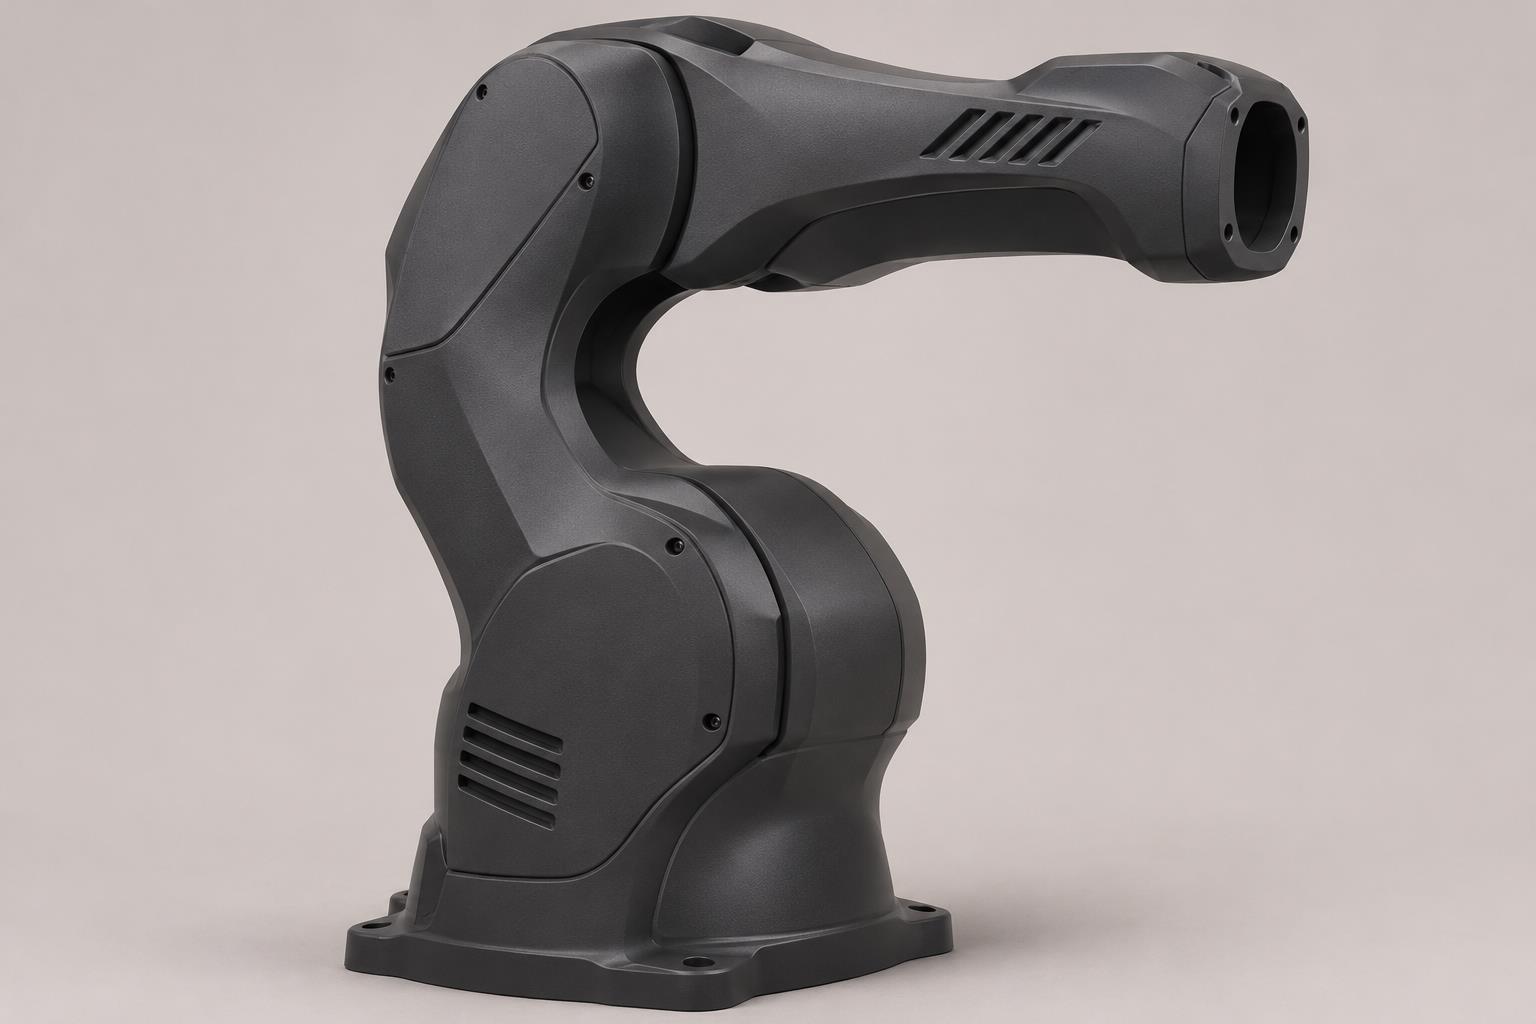
装饰外壳修饰了机器人的外部并隐藏了辅助部件。
机器人工作台非承重面板AT-079 · 分段式
我们在审查样品或图纸后确认可行性。
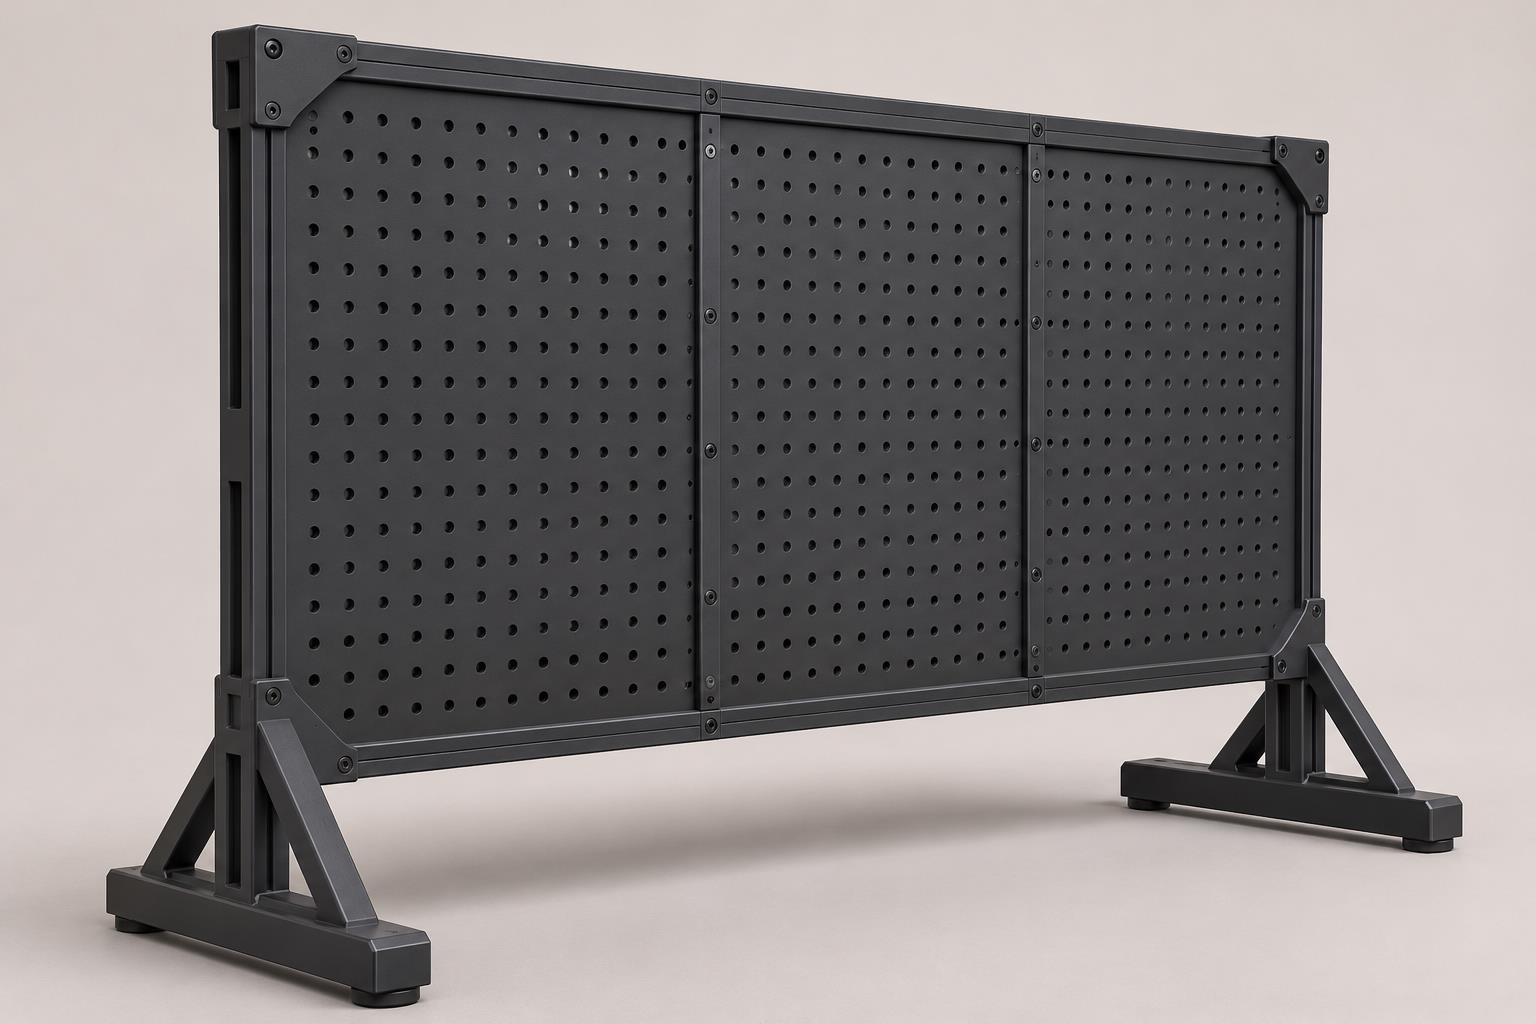
非结构面板封闭了机器人测试台的表面,并可以提供用于控制或连接的开口。