Roboter-GreiffingerAT-067 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
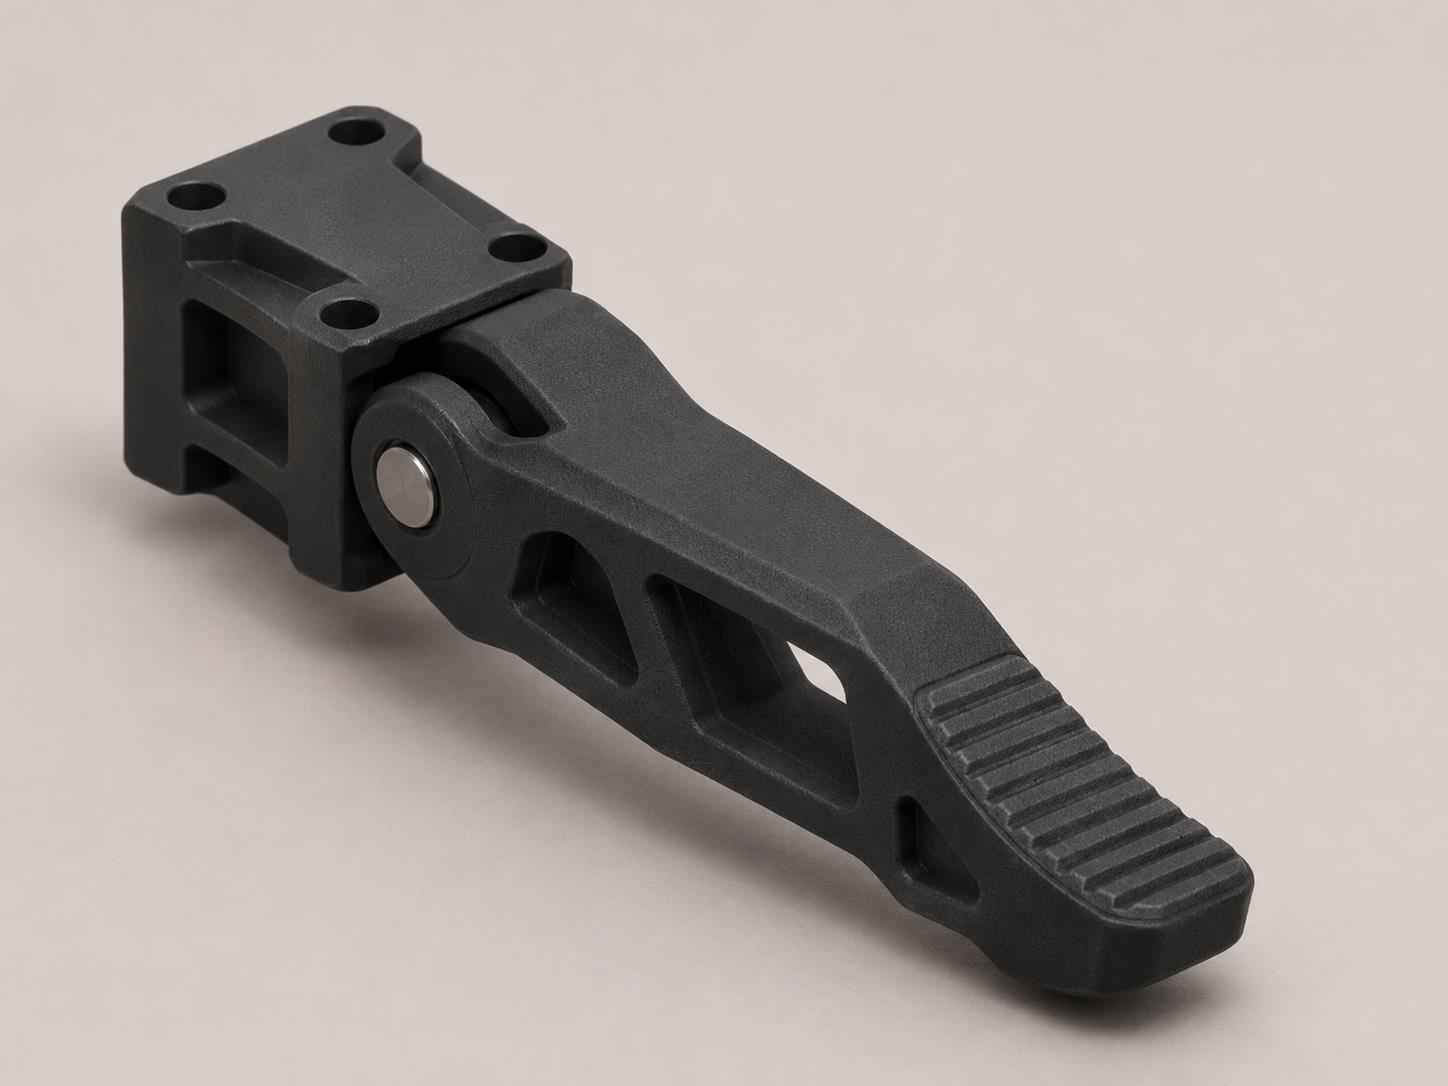
Greiferfinger berühren das Werkstück, folgen seiner Kontur und halten es fest, während der Roboter es bewegt.
KontakttippsAT-068 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
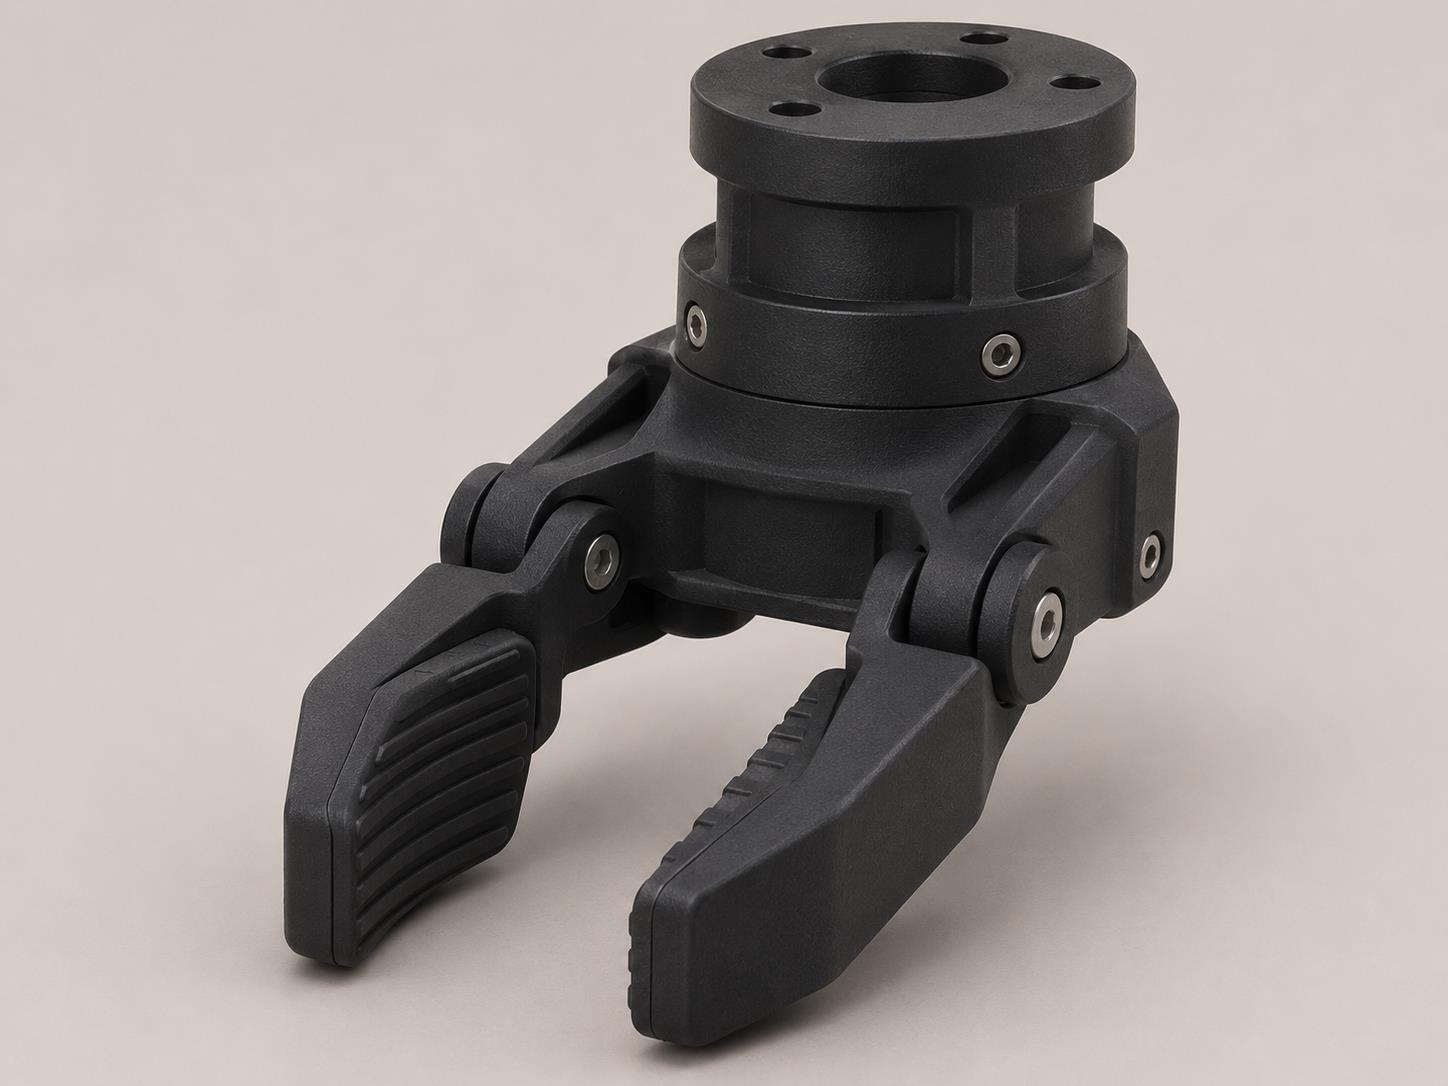
Die Kontaktspitze definiert, wo der Greifer auf dem Werkstück aufliegt und verteilt den Druck an dieser Stelle.
Kleiner LinkAT-069 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
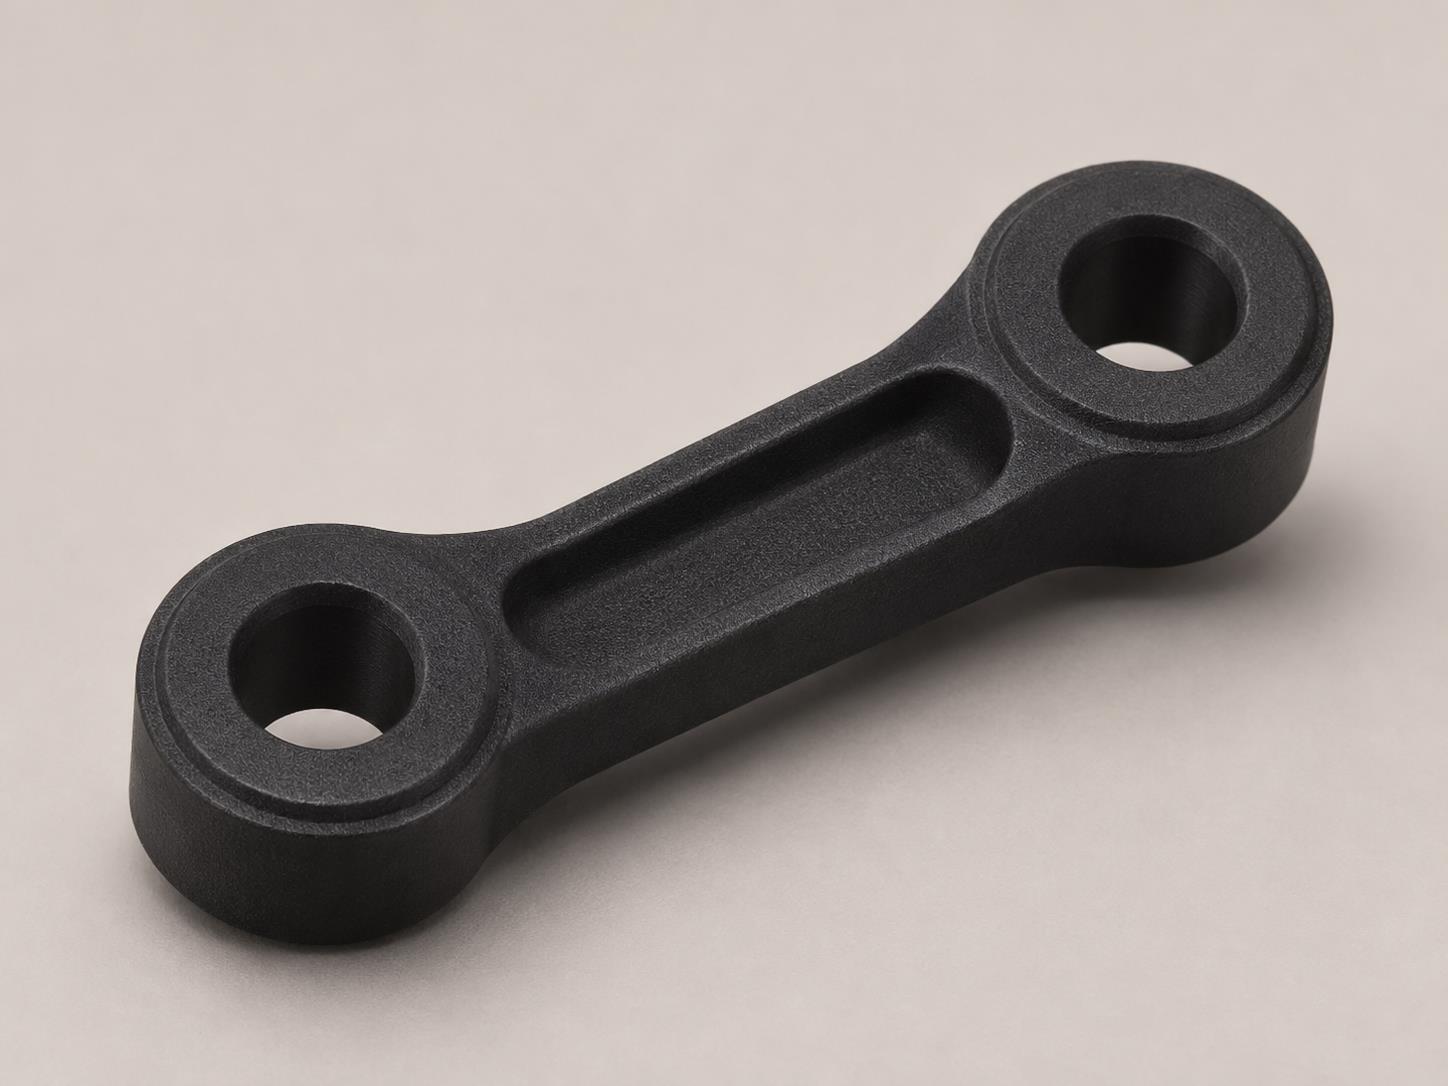
Die Verbindung verbindet zwei Drehpunkte und überträgt die Bewegung zwischen ihnen.
Unterstützung für Vision-KamerasAT-070 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
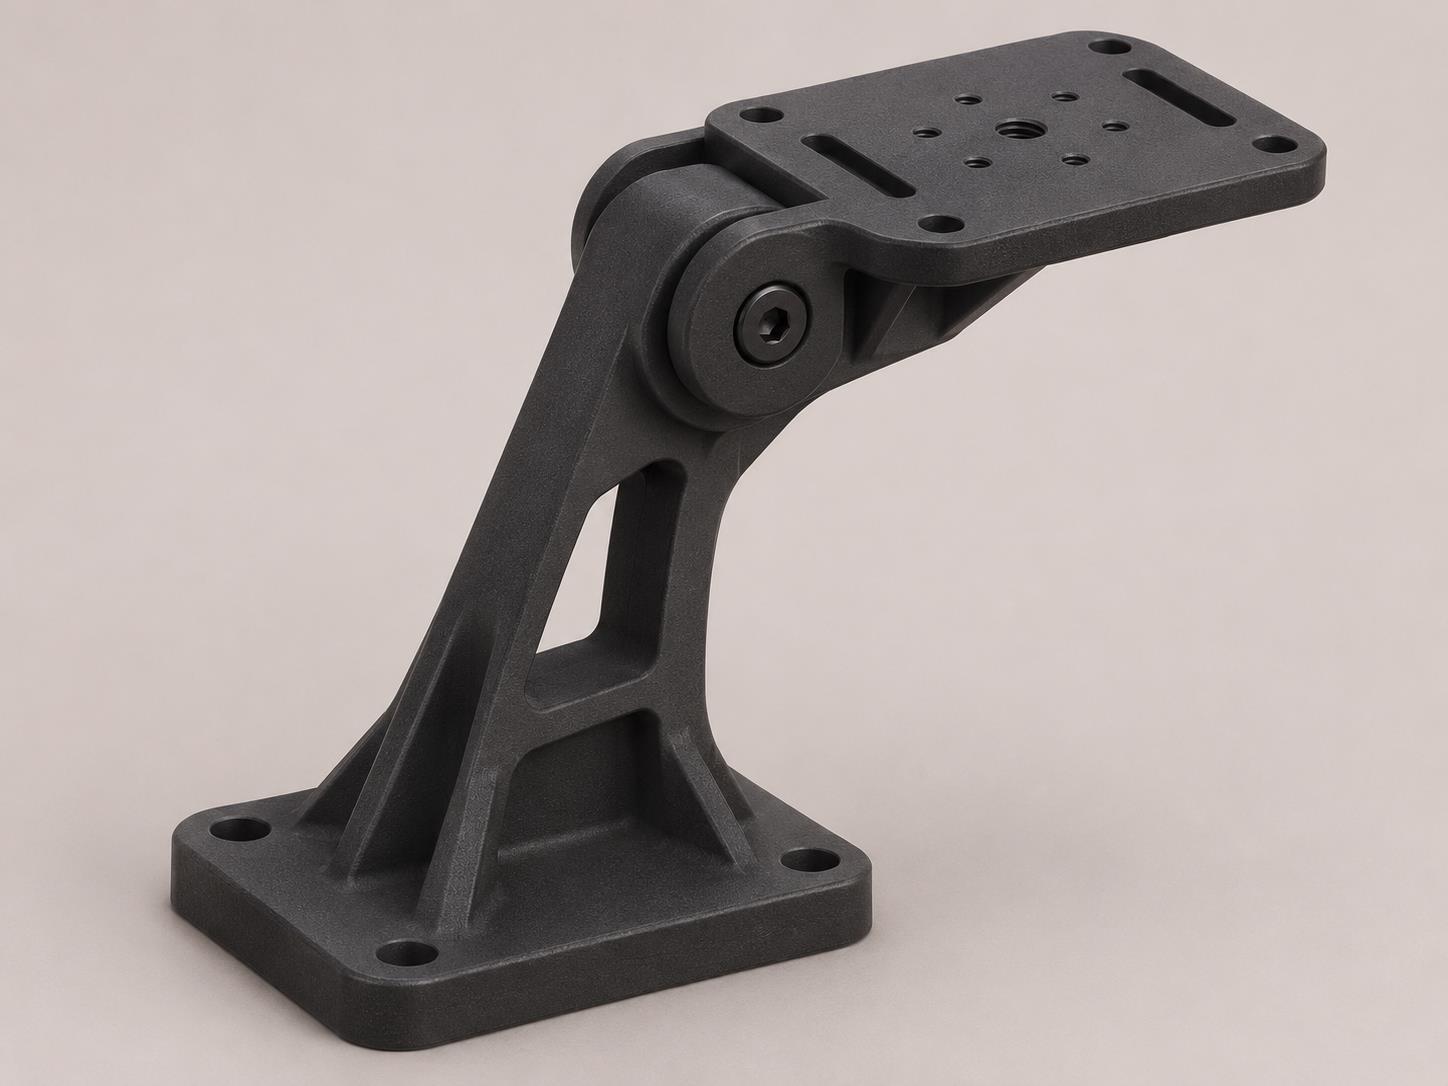
Die Halterung hält eine Bildverarbeitungskamera in der Position und im Winkel, die für die Sicht auf die Station erforderlich sind.
Roboter-SensorbefestigungAT-071 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
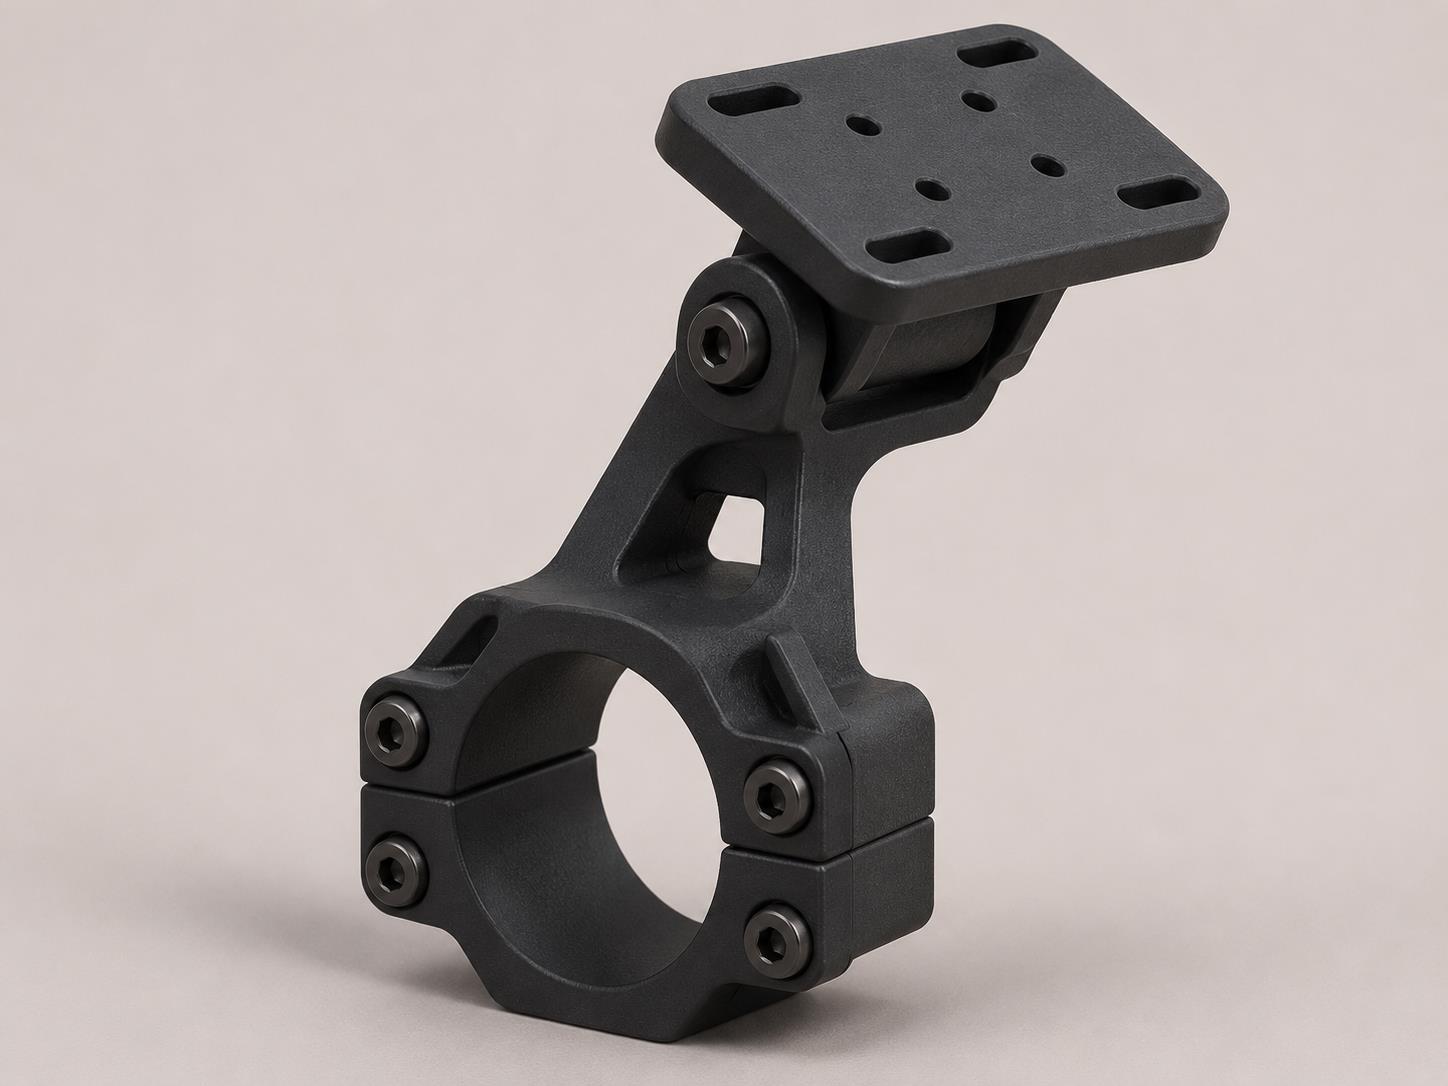
Die Halterung positioniert einen Sensor neben seinem Erfassungsbereich und hilft bei der Wiederherstellung seiner Position nach der Einstellung.
SPS-BoxAT-072 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
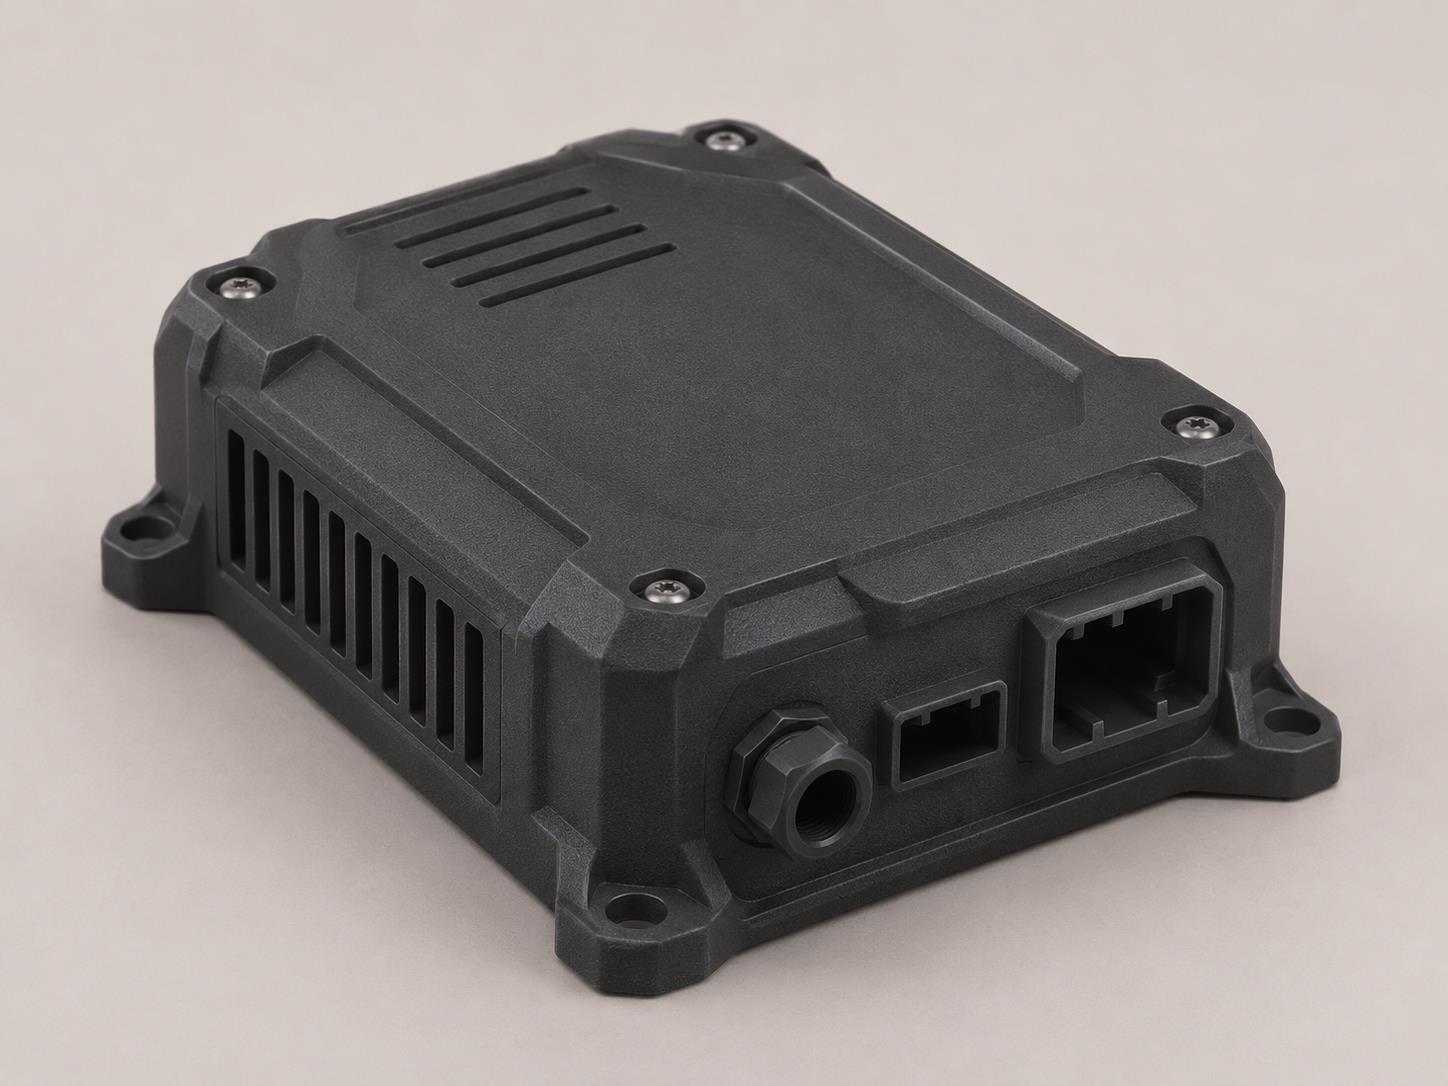
Das Gehäuse beherbergt den Automatisierungscontroller und organisiert den Zugang zu seiner Verkabelung.
MontageplattformAT-073 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
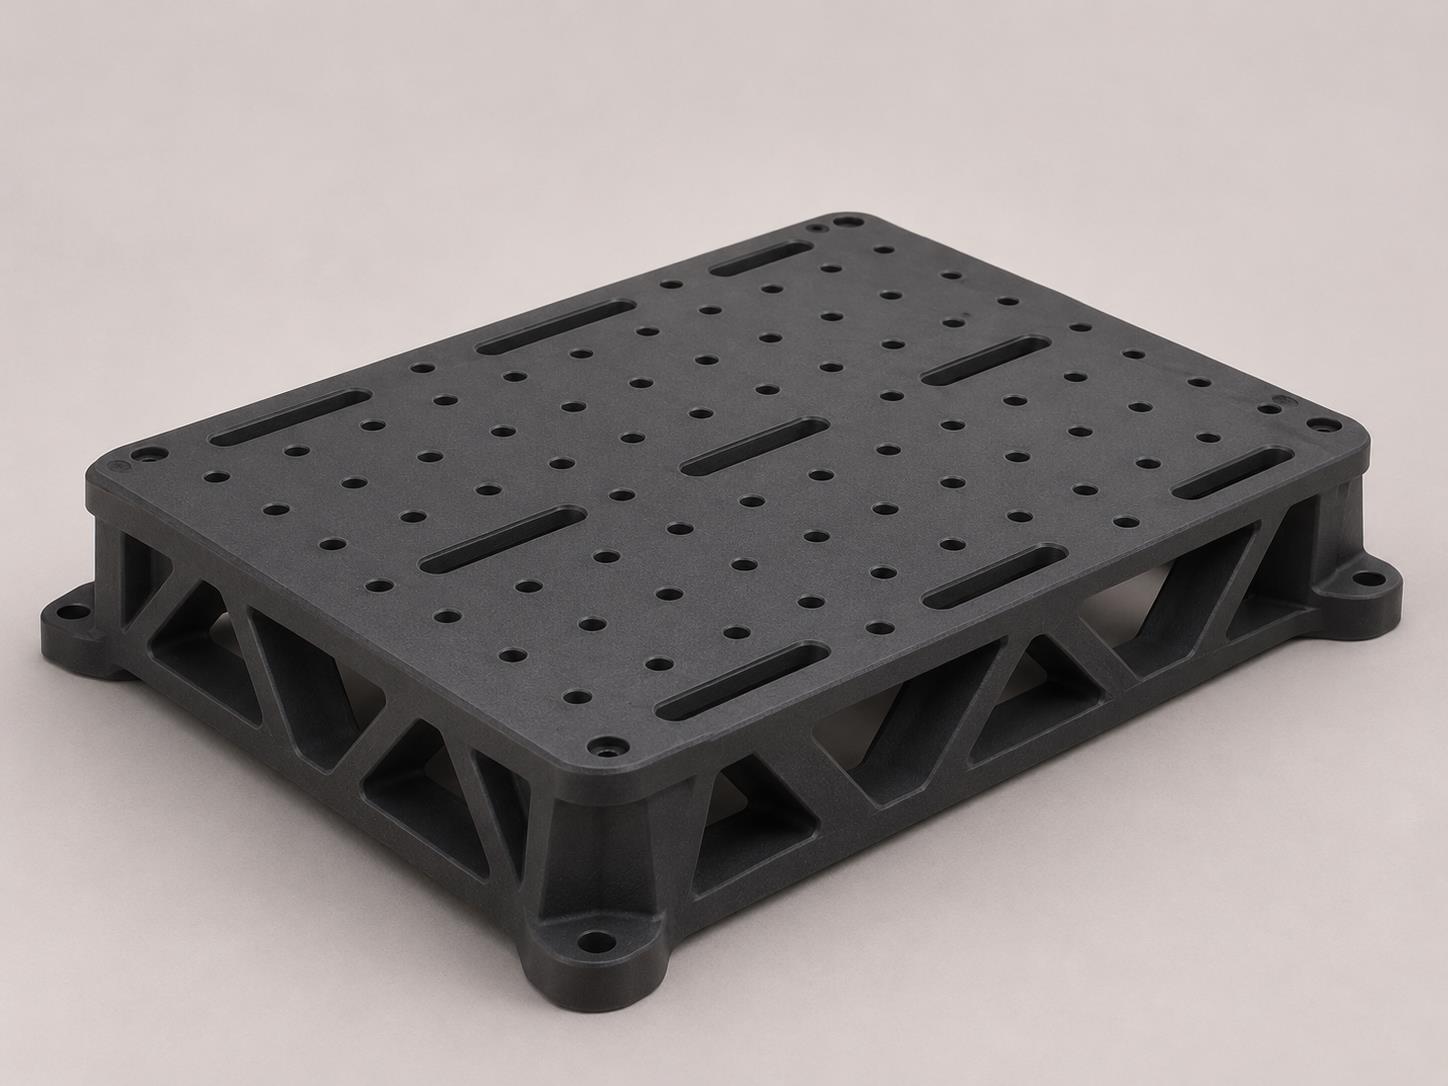
Die Plattform bietet eine gemeinsame Montagefläche für die Platzierung von Modulen in wiederholbaren Positionen.
AktuatoradapterAT-074 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
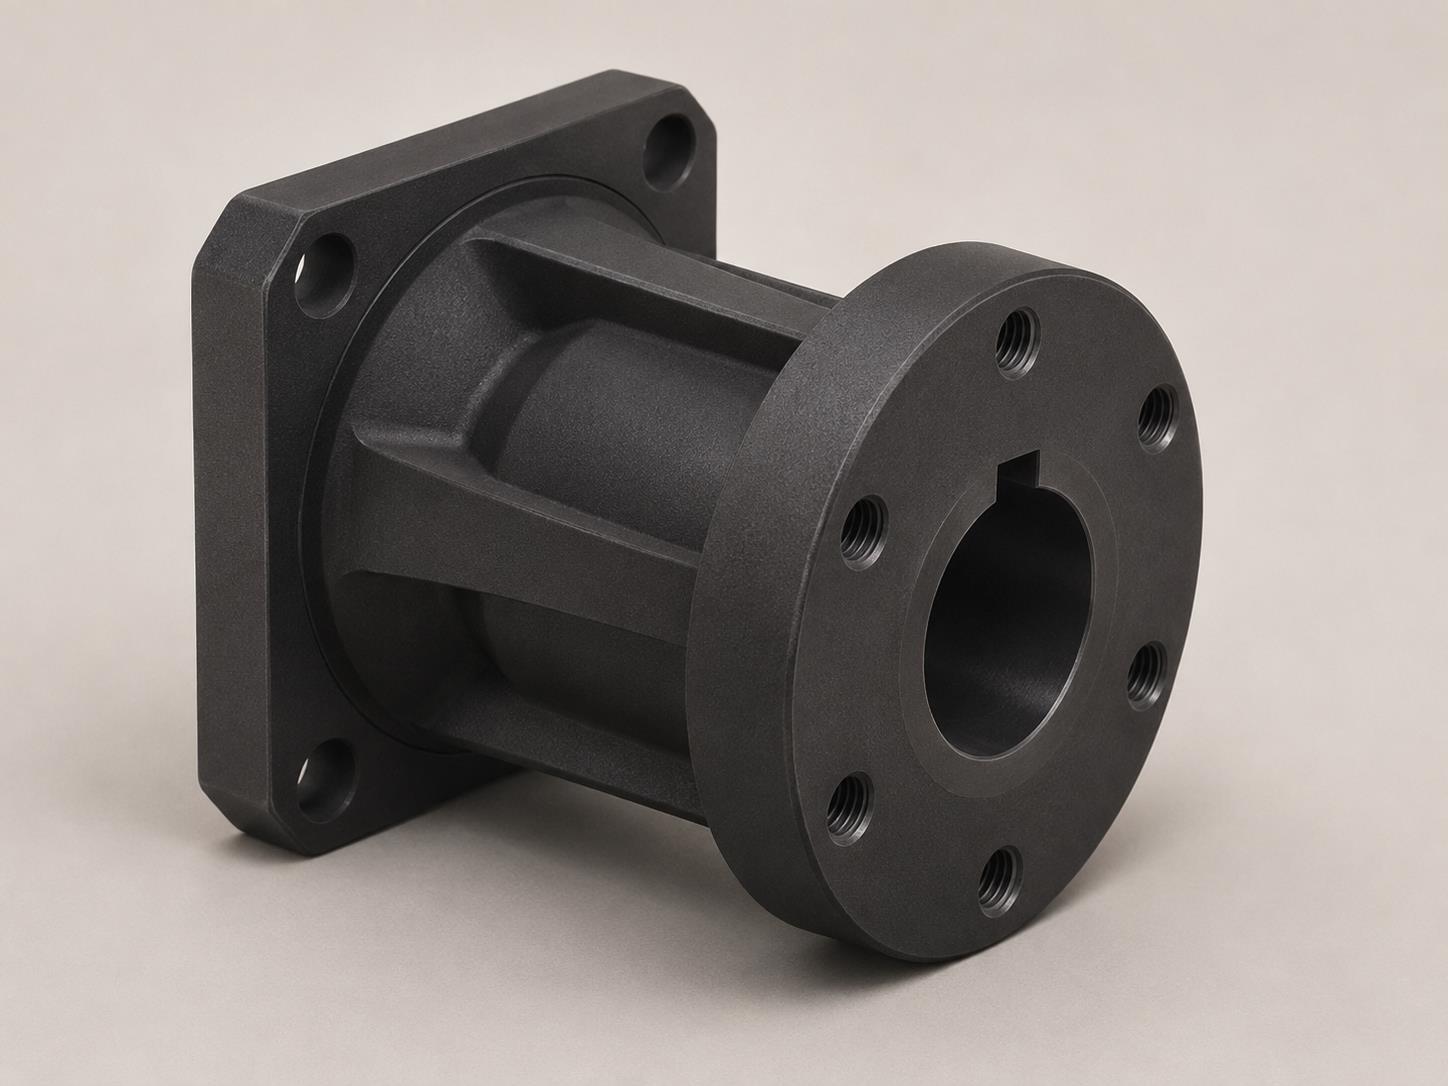
Mithilfe des Adapters können Sie überprüfen, wie ein Aktuator zu einer Baugruppe mit einer anderen Montageschnittstelle passt.
Roboter-KabelbinderAT-075 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
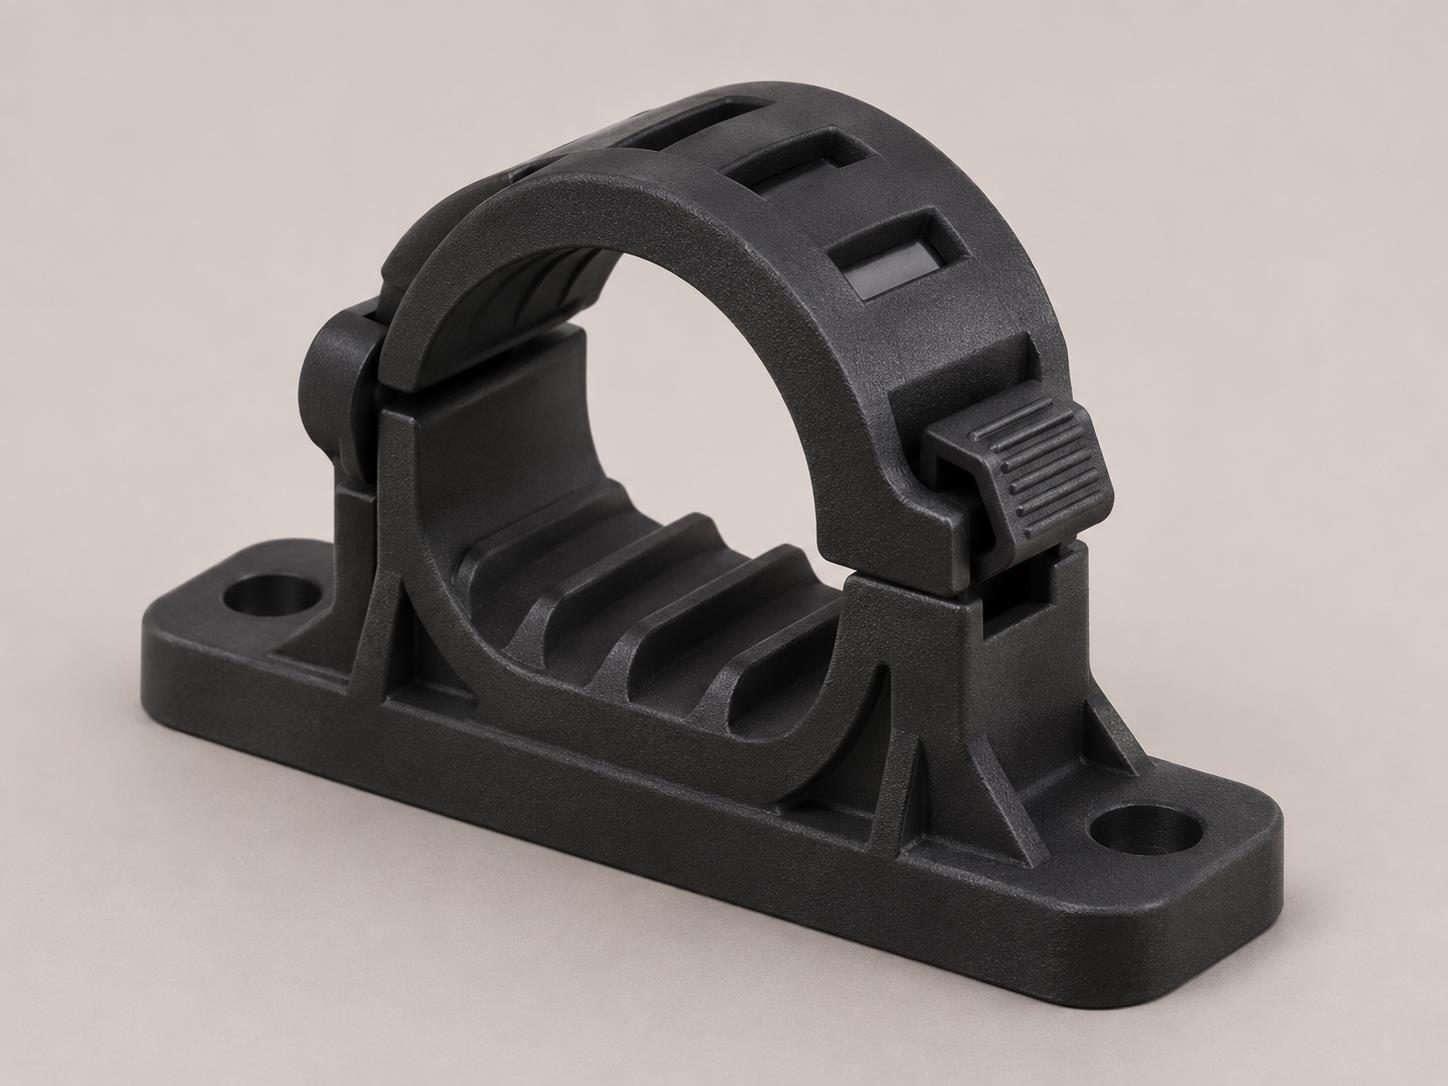
Der Halter führt den Kabelbaum entlang der Station und hält ihn außerhalb des Weges der Mechanismen.
DistanzringAT-076 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
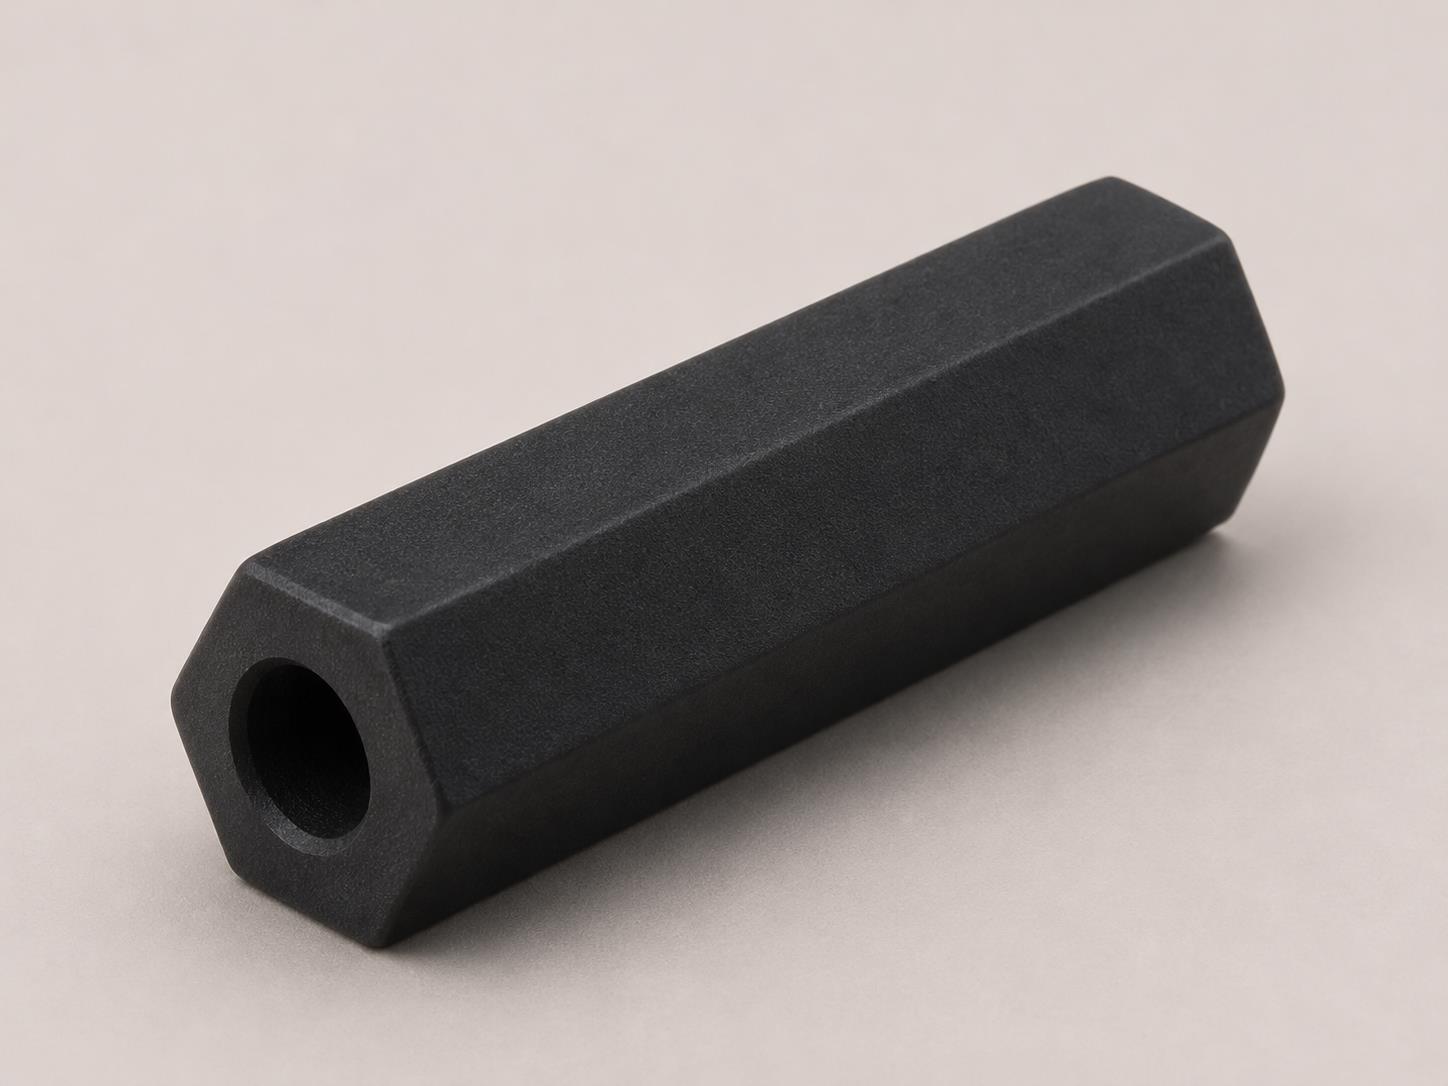
Die Hülse sorgt für Abstand zwischen zwei Flächen, um den vorgesehenen Montagespielraum aufrechtzuerhalten.
Prototyp einer mobilen MontageAT-077 · Ein Stück
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
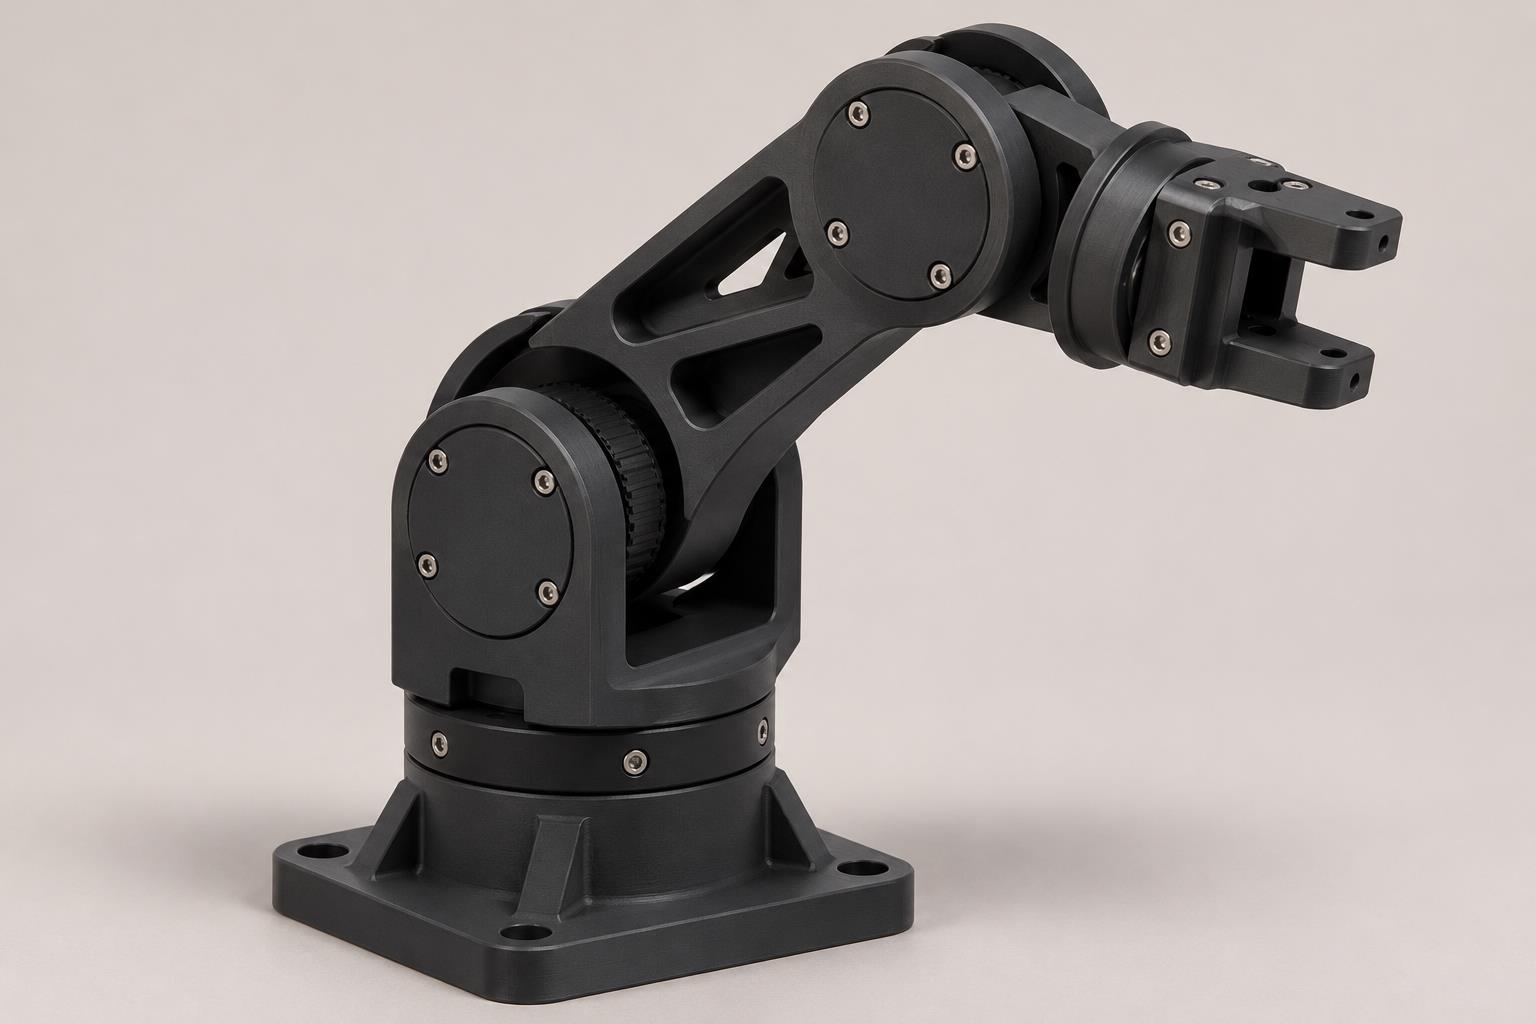
Ein sich bewegender Prototyp deckt den Weg und mögliche Störungen auf, bevor das endgültige Teil definiert wird.
Große dekorative RoboterhaubeAT-078 · Segmentiert
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
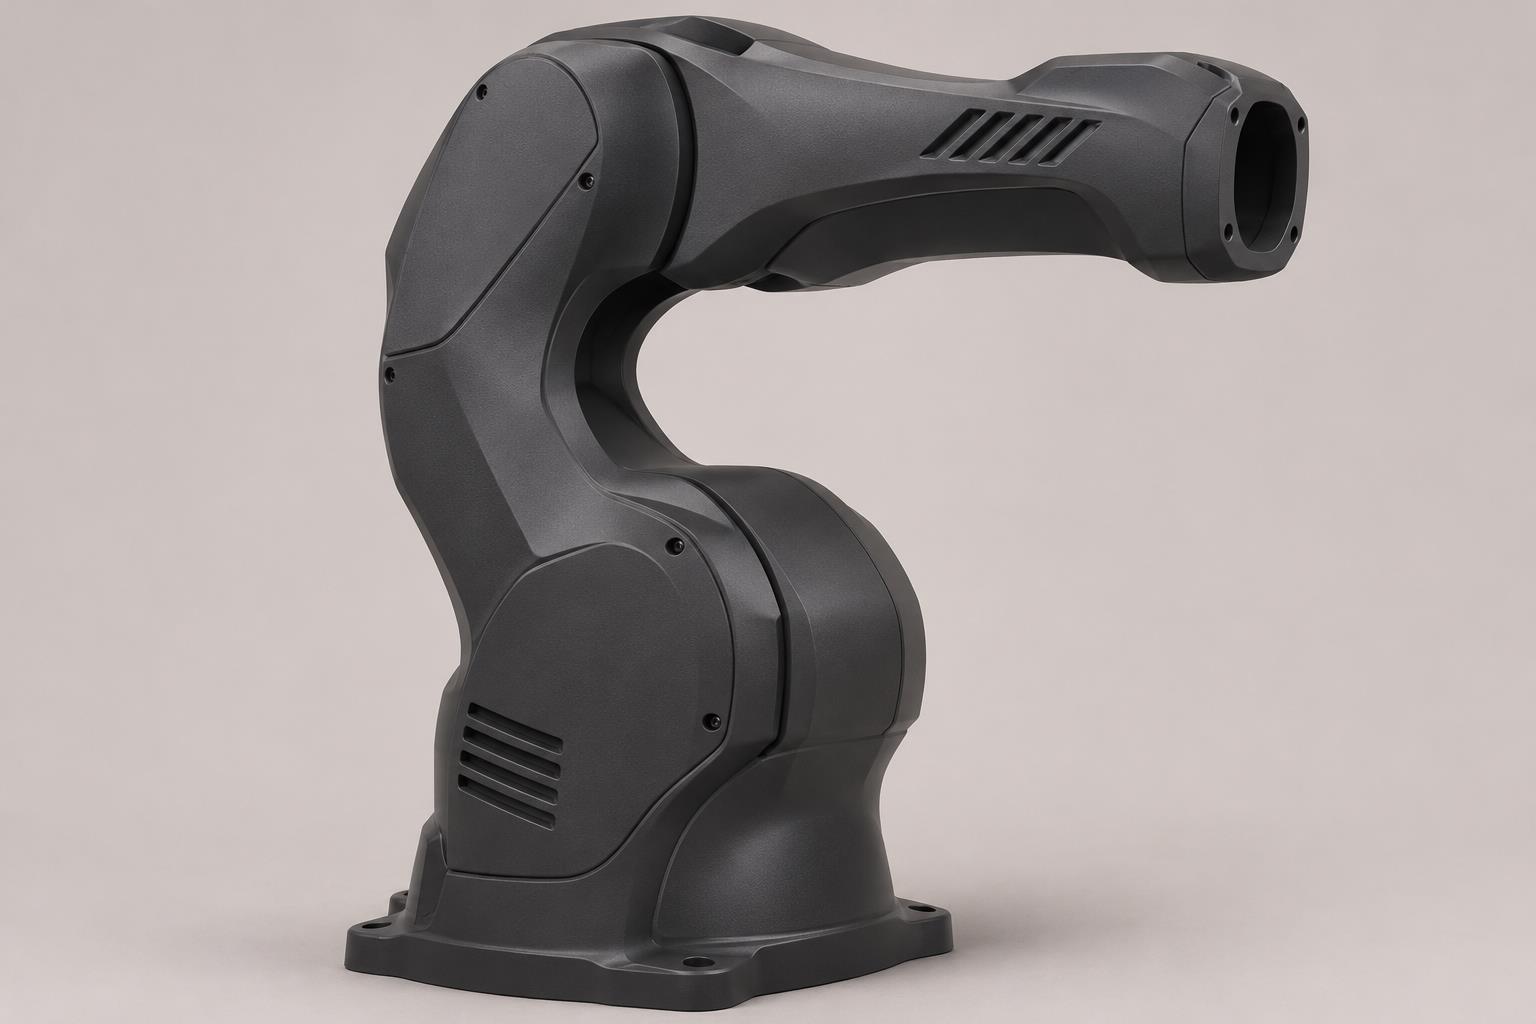
Die dekorative Hülle vervollständigt das Äußere des Roboters und verbirgt Hilfskomponenten.
Nicht tragende Platte der RoboterbankAT-079 · Segmentiert
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
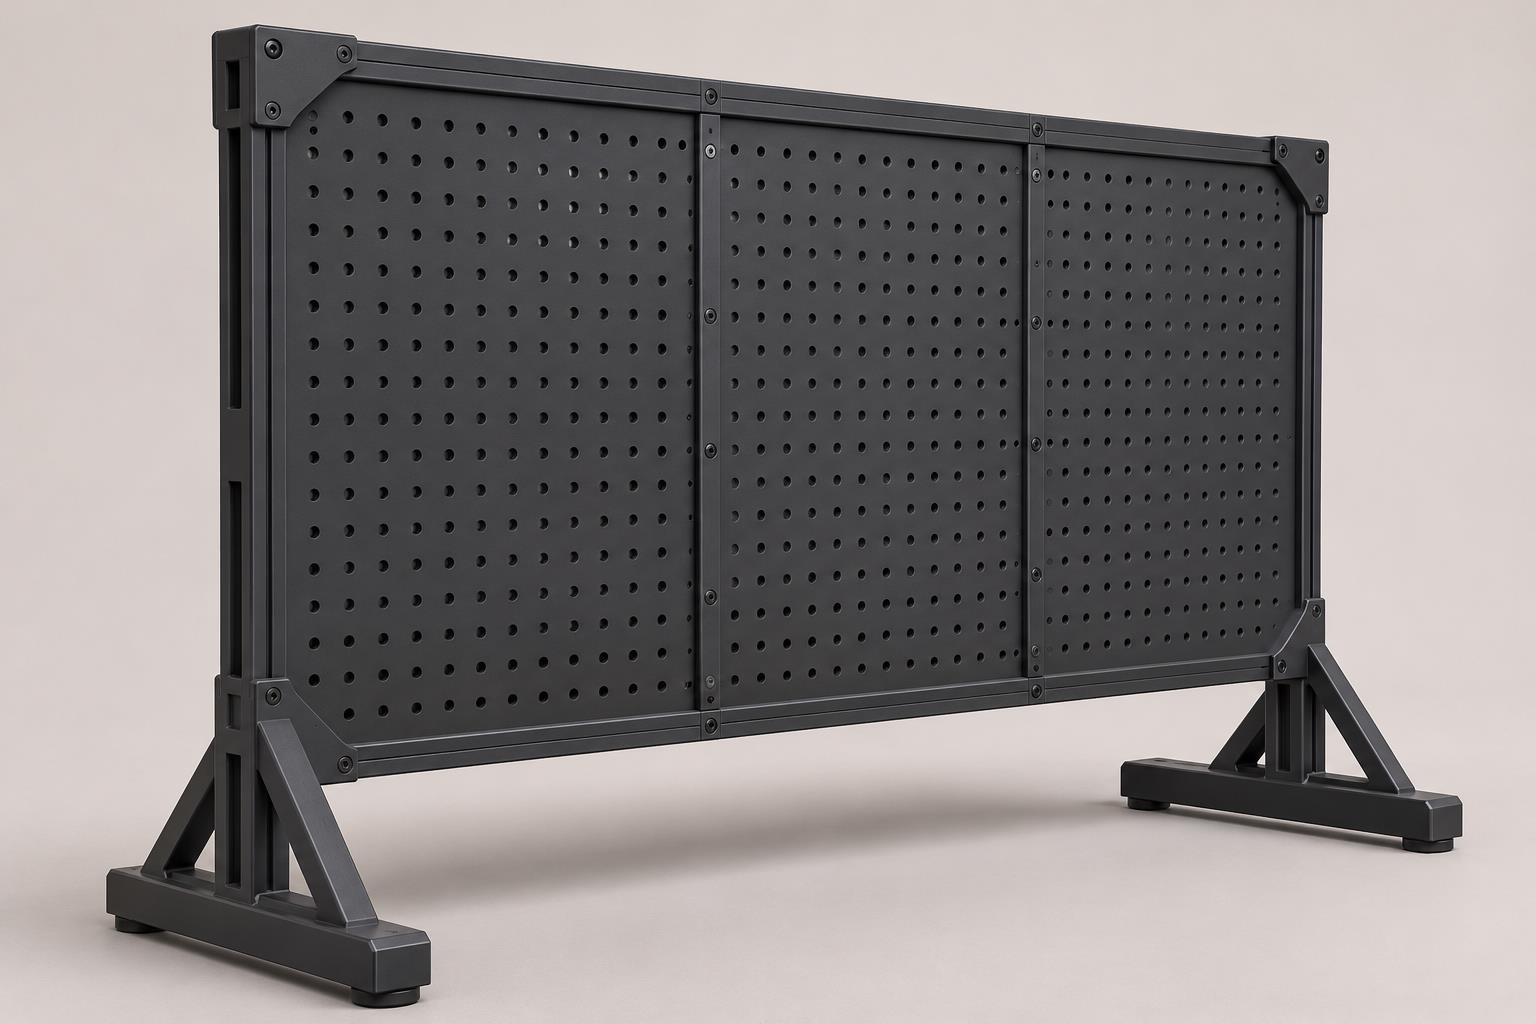
Die nicht-strukturelle Platte verschließt die Vorderseite eines Robotik-Prüfstands und kann Öffnungen für Bedienelemente oder Anschlüsse bereitstellen.