Doigts de pince robotiséeAT-067 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
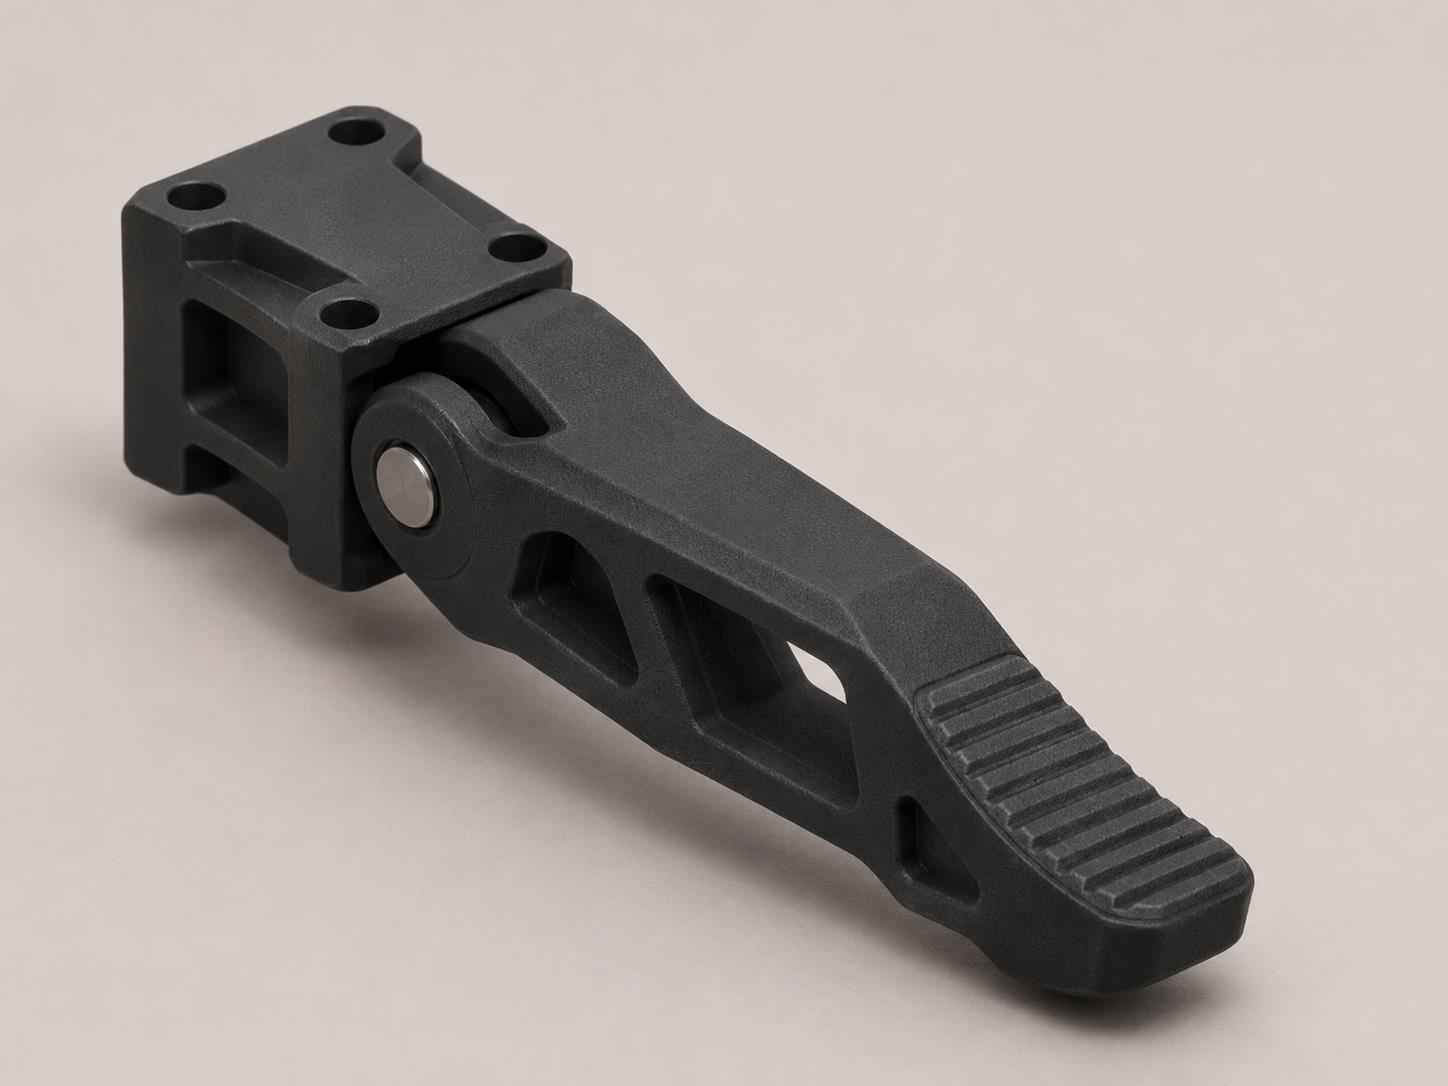
Les doigts épousent la forme de la pièce et la maintiennent pendant le déplacement.
Embouts de contactAT-068 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
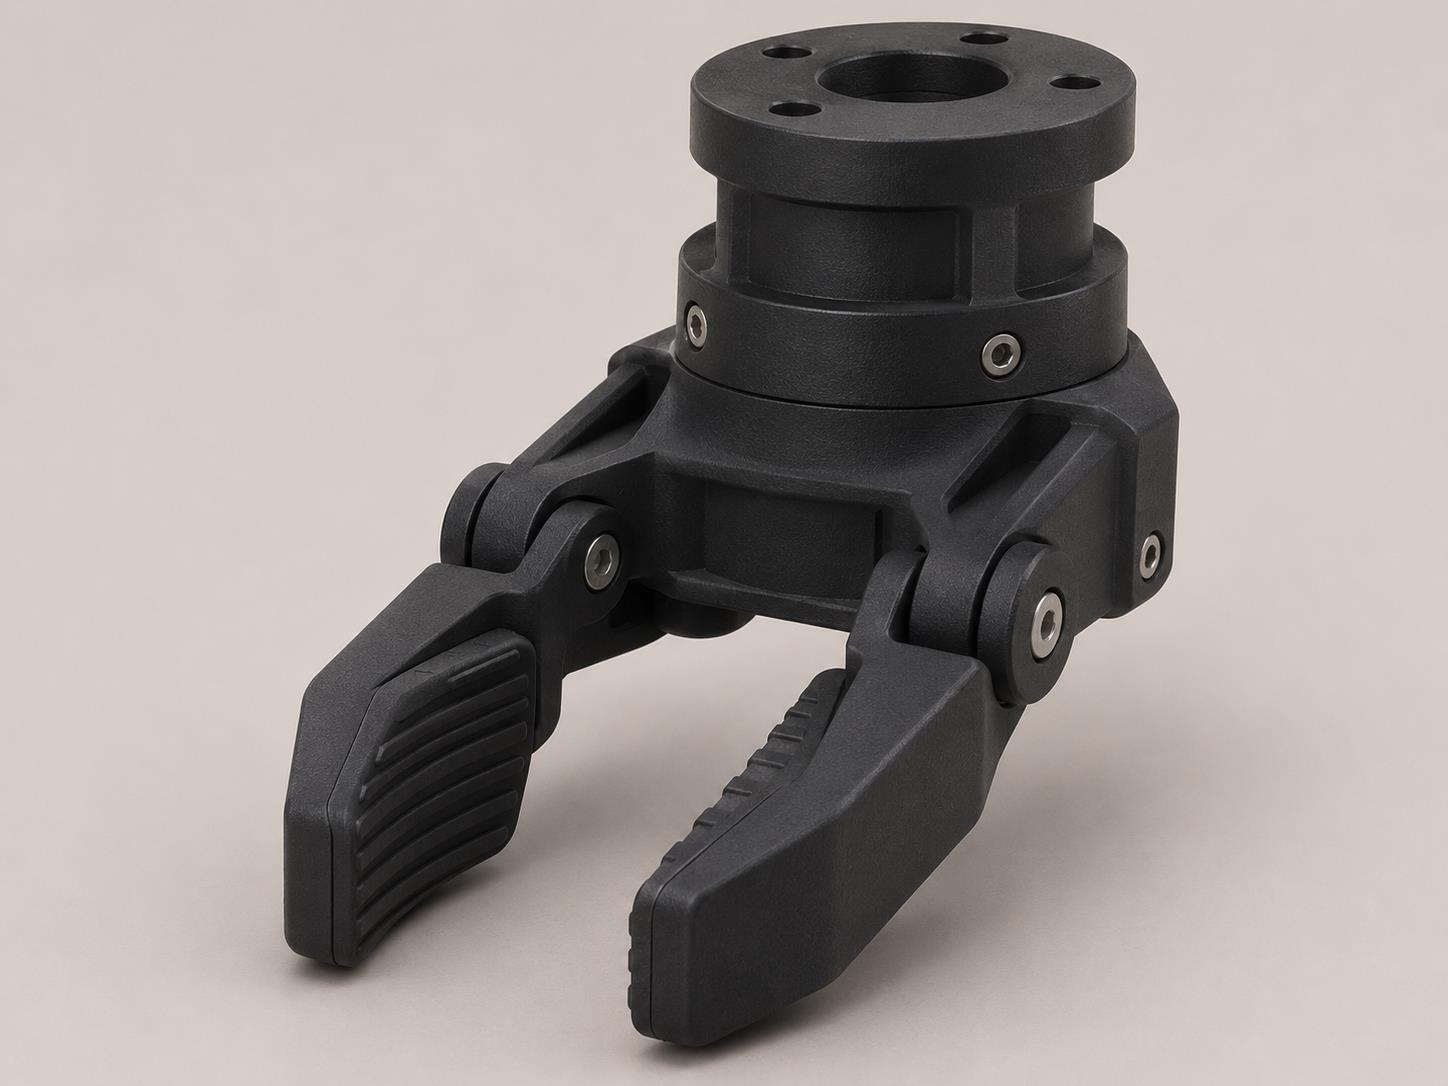
L’embout définit le point d’appui de la pince et répartit la pression sur la pièce.
Petite bielletteAT-069 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
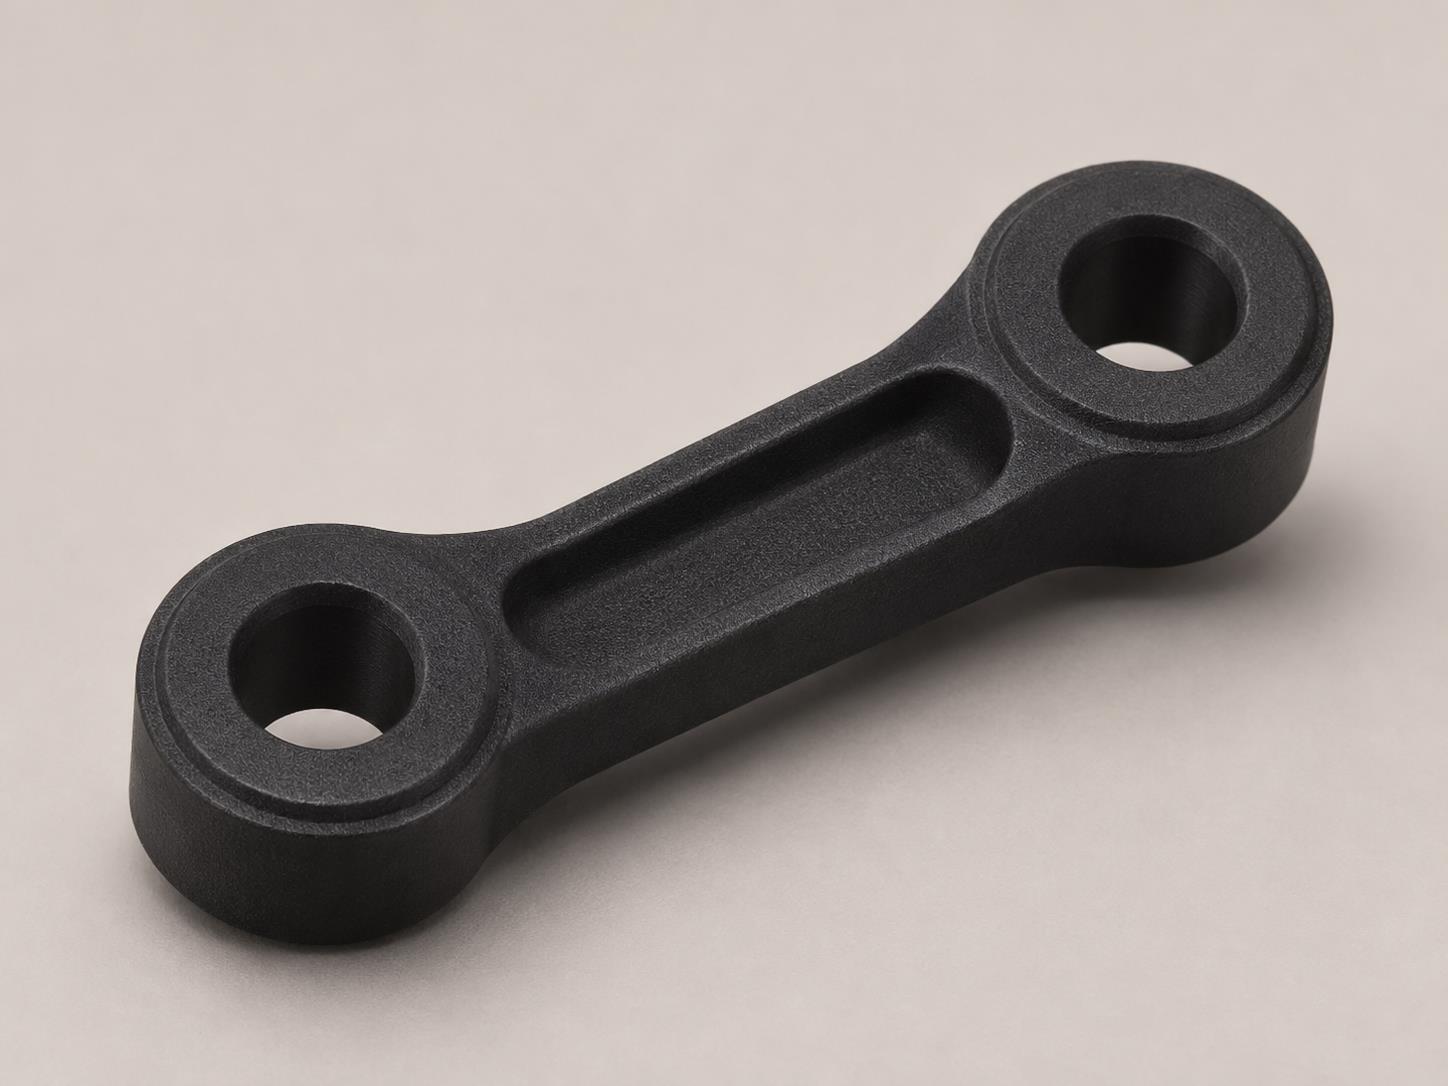
La biellette relie deux articulations et transmet le mouvement entre elles.
Support de caméra de visionAT-070 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
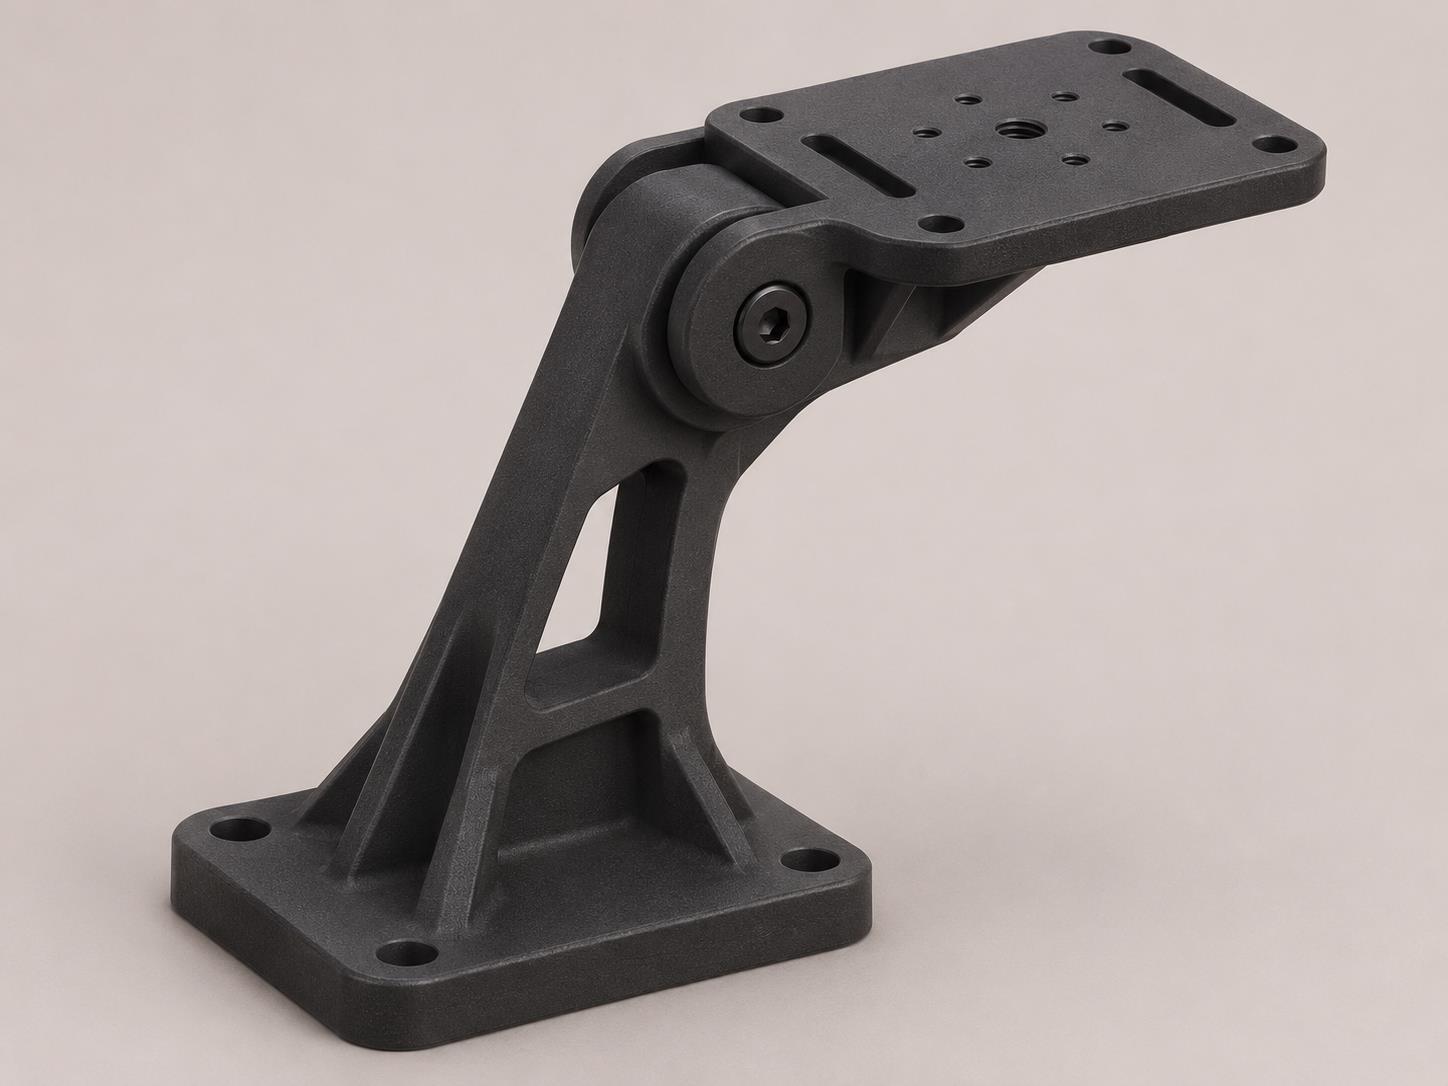
Le support fixe la caméra à la hauteur et à l’angle requis pour observer la station.
Fixation de capteur robotiqueAT-071 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
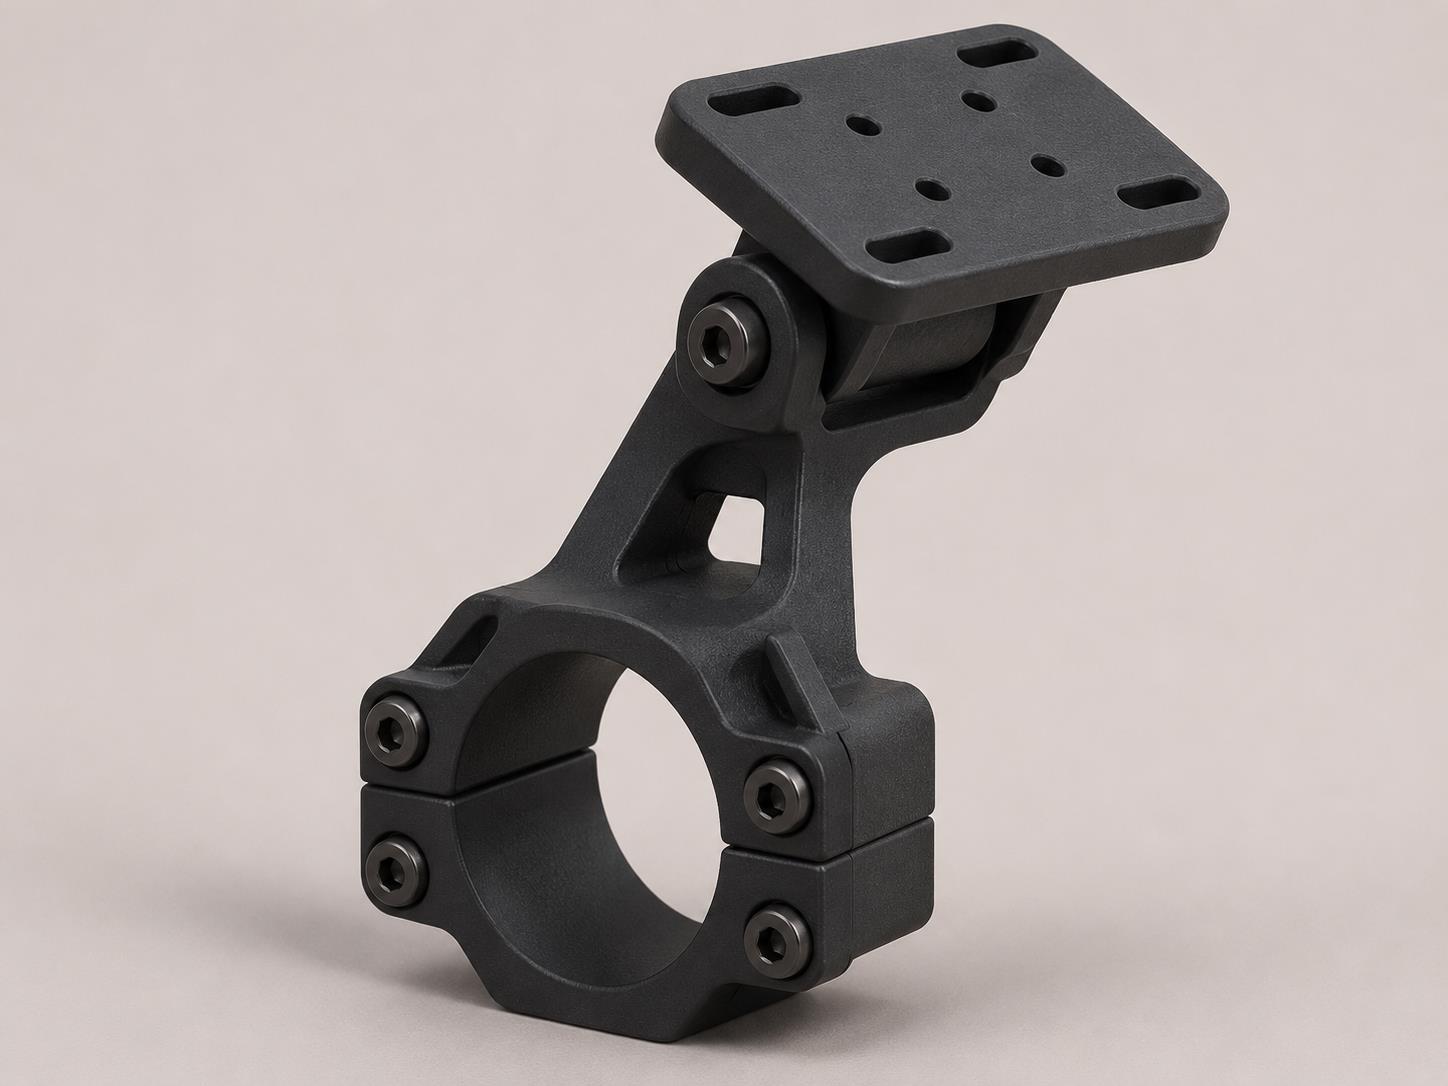
La fixation place le capteur près de la zone de détection et facilite son repositionnement.
Boîtier d’automateAT-072 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
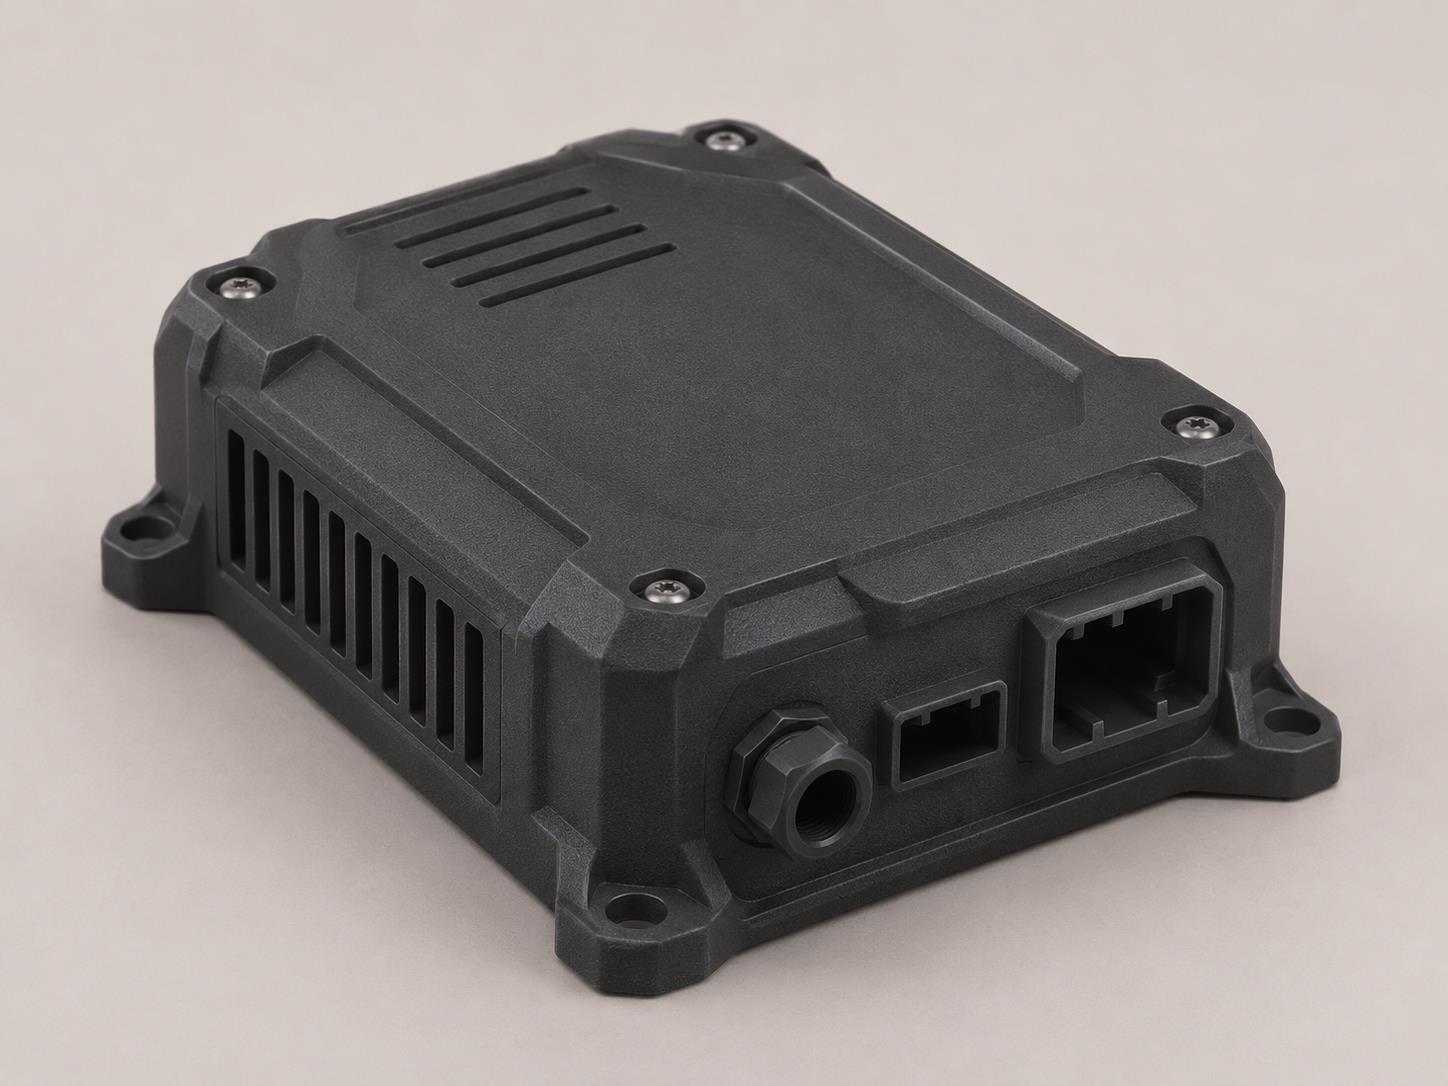
Le boîtier accueille le contrôleur d’automatisation et organise l’accès au câblage.
Plateforme de montageAT-073 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
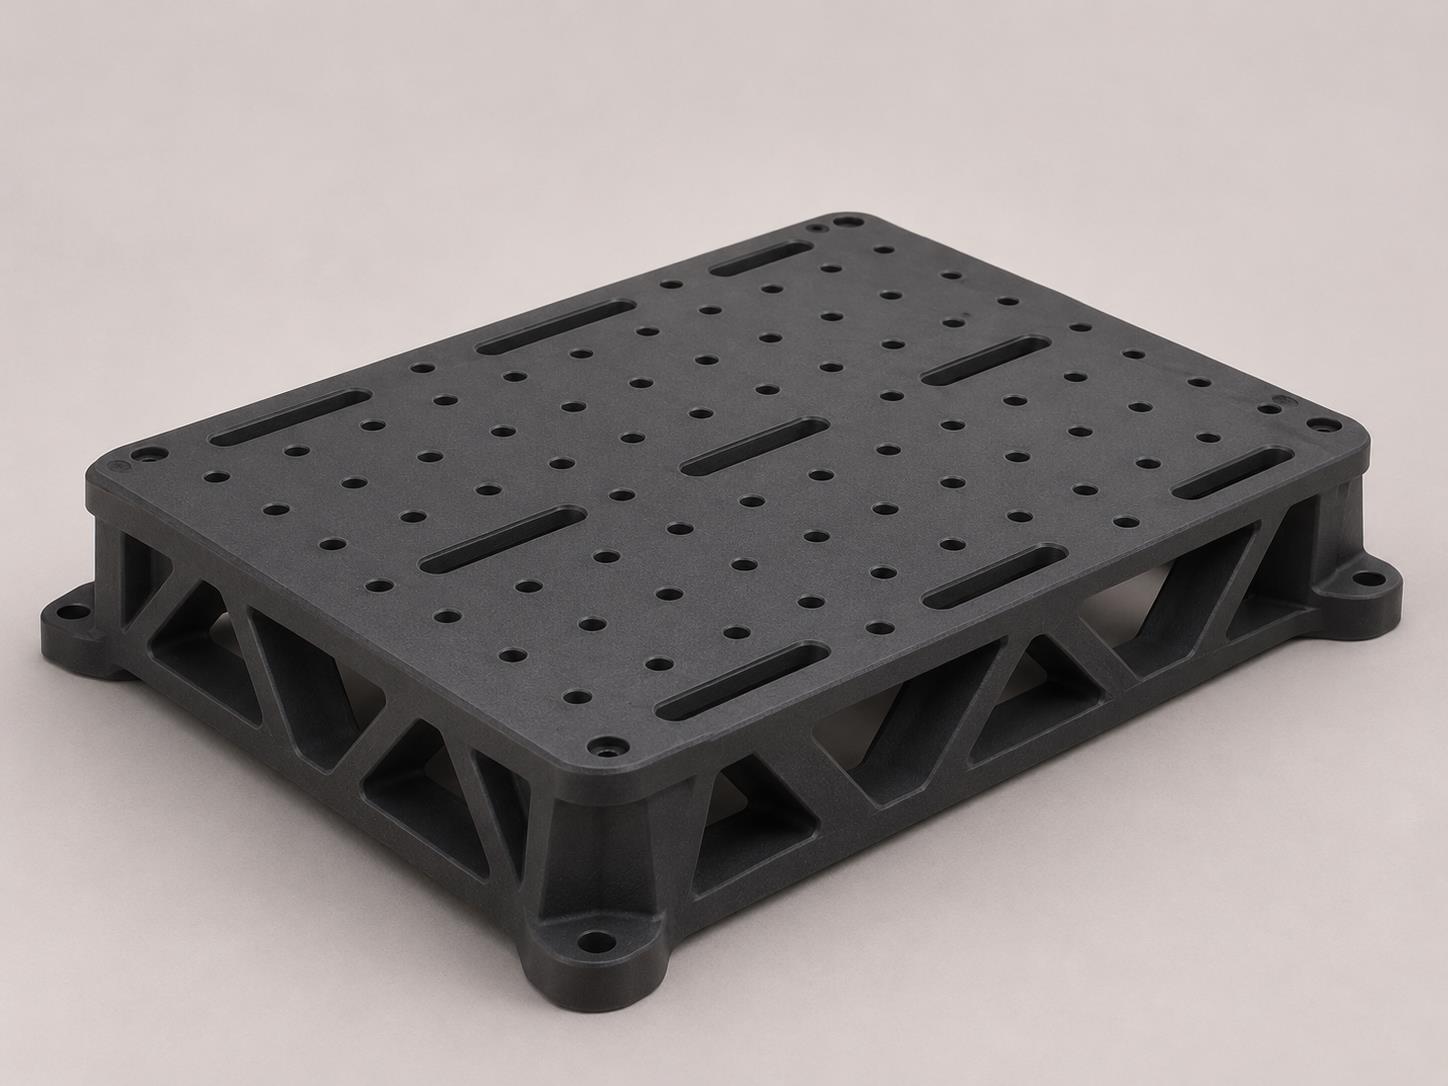
La plateforme fournit une surface commune pour installer des modules dans des positions reproductibles.
Adaptateur d’actionneurAT-074 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
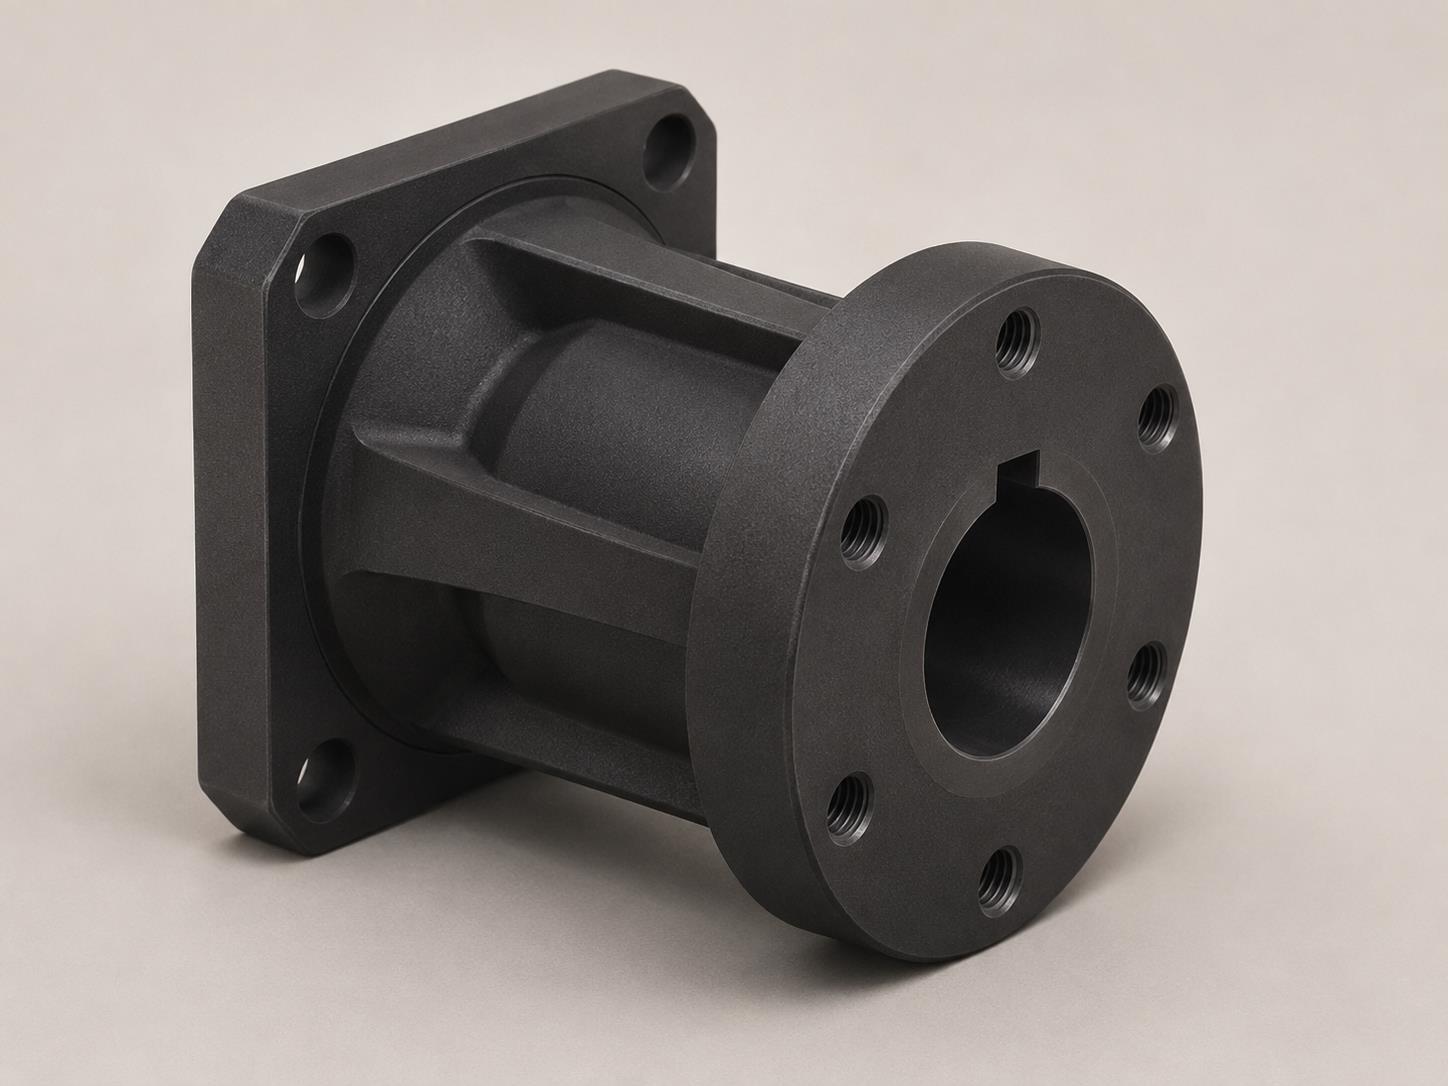
L’adaptateur permet de vérifier le montage d’un actionneur sur une interface différente.
Attache de câbles robotiqueAT-075 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
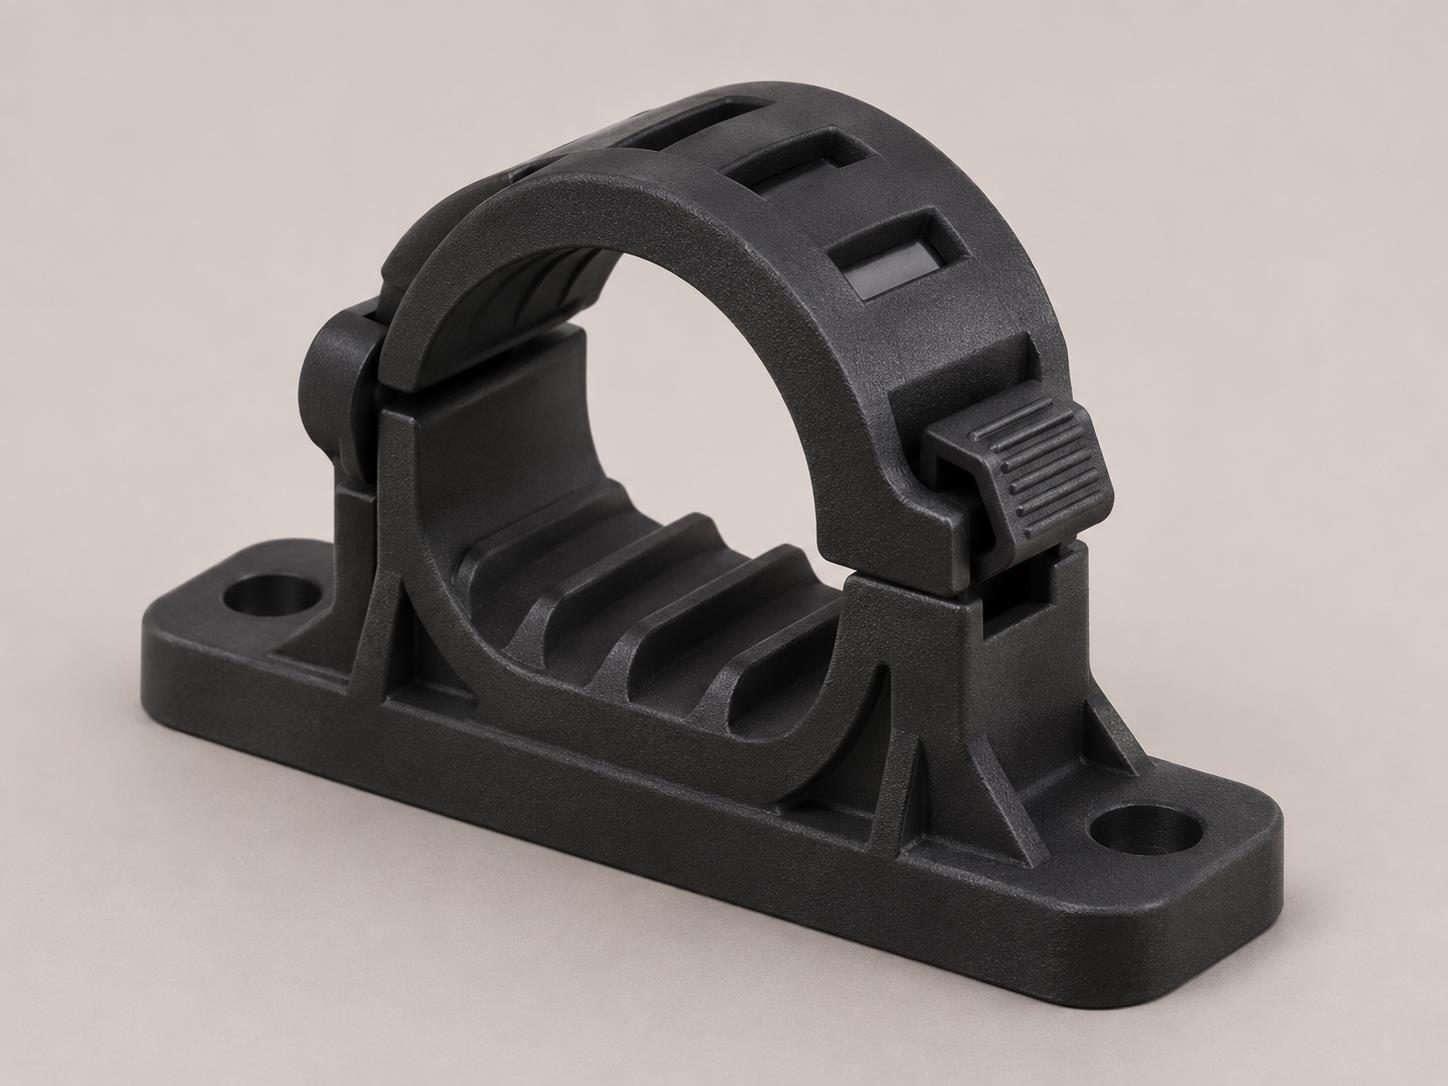
L’attache maintient le faisceau hors de la trajectoire des mécanismes de la station.
Bague d’espacementAT-076 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
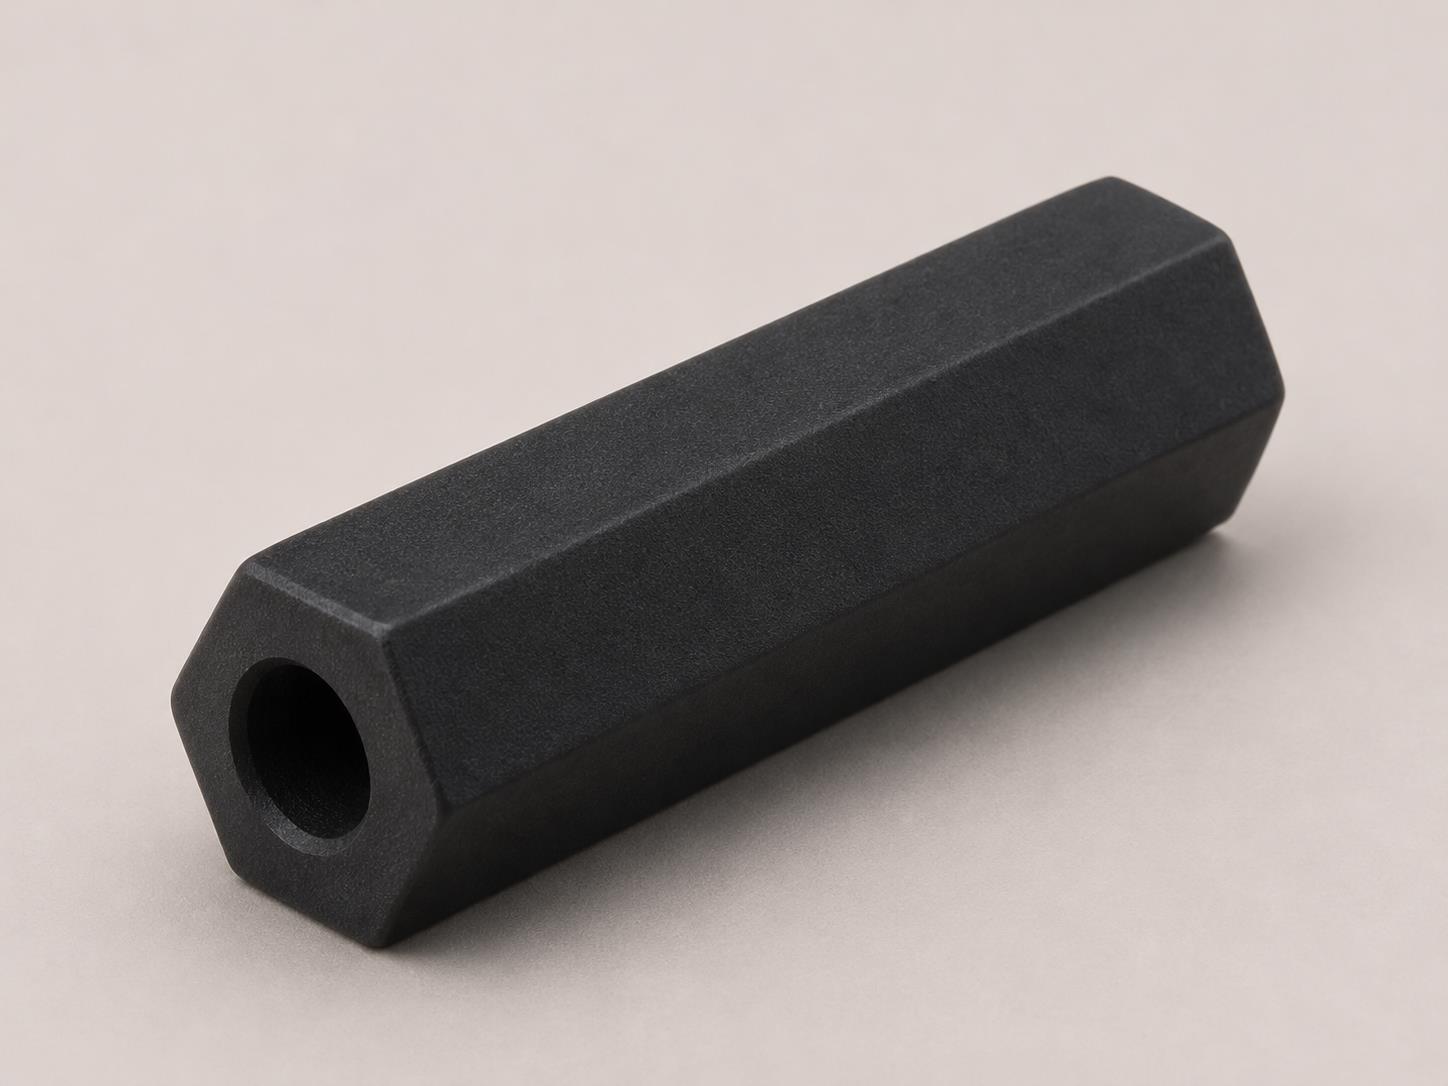
La bague sépare deux surfaces pour conserver le jeu prévu dans l’assemblage.
Prototype d’ensemble mobileAT-077 · Monobloc
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
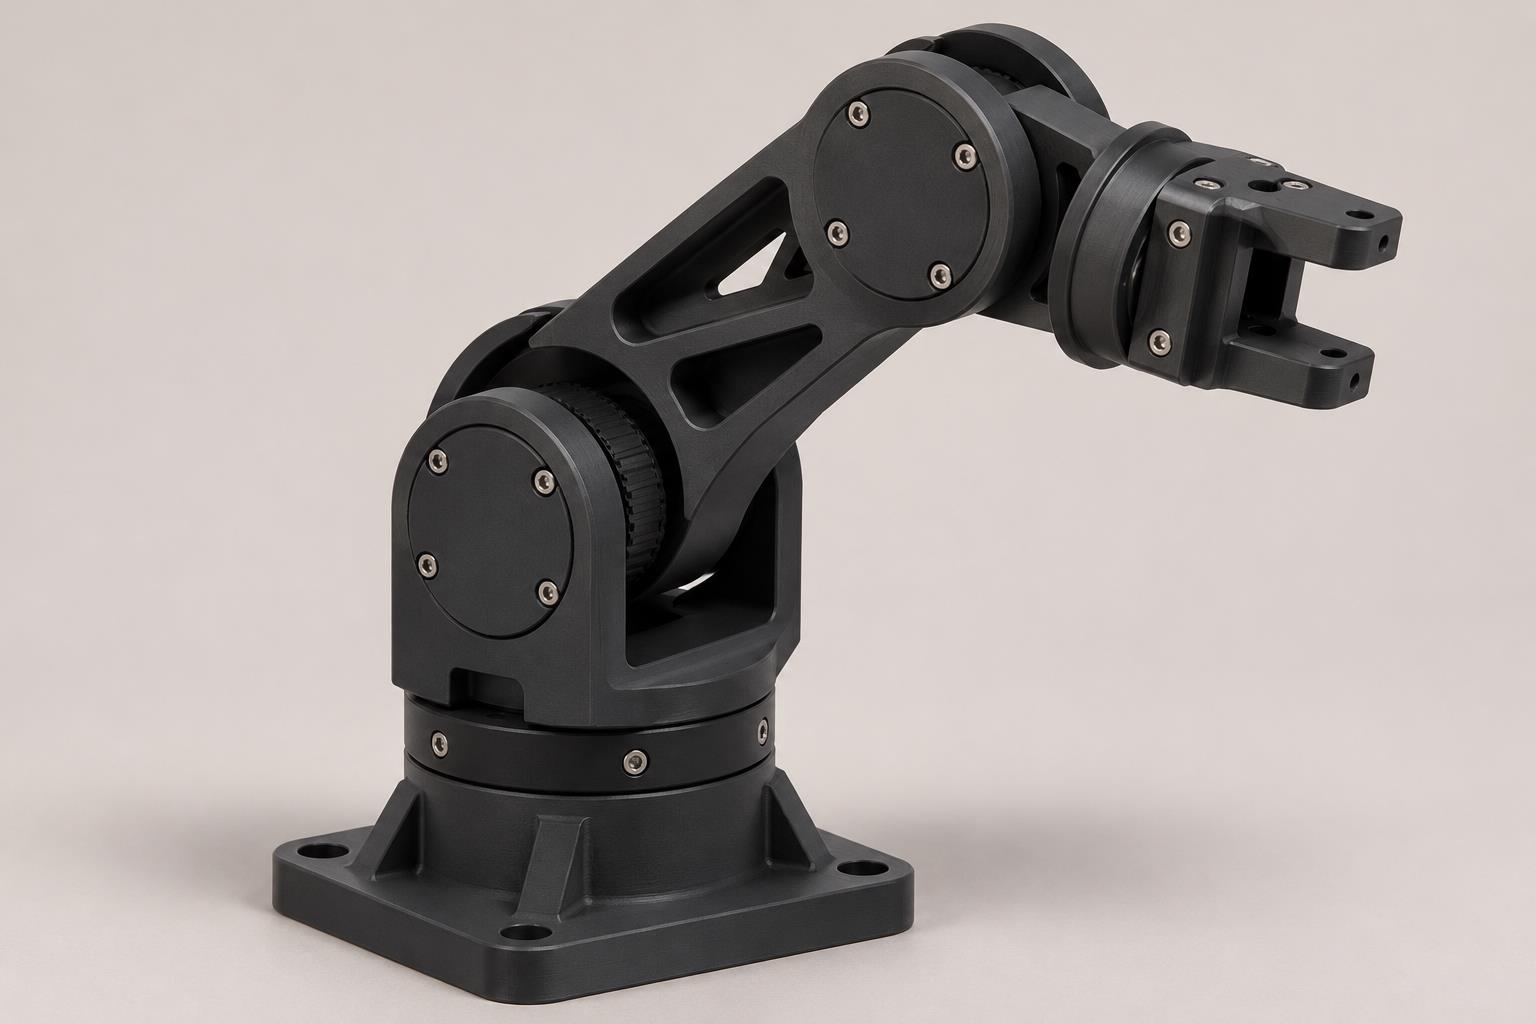
Le prototype permet d’observer la course et de repérer les interférences avant de définir la pièce finale.
Grand capot décoratif de robotAT-078 · En sections
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
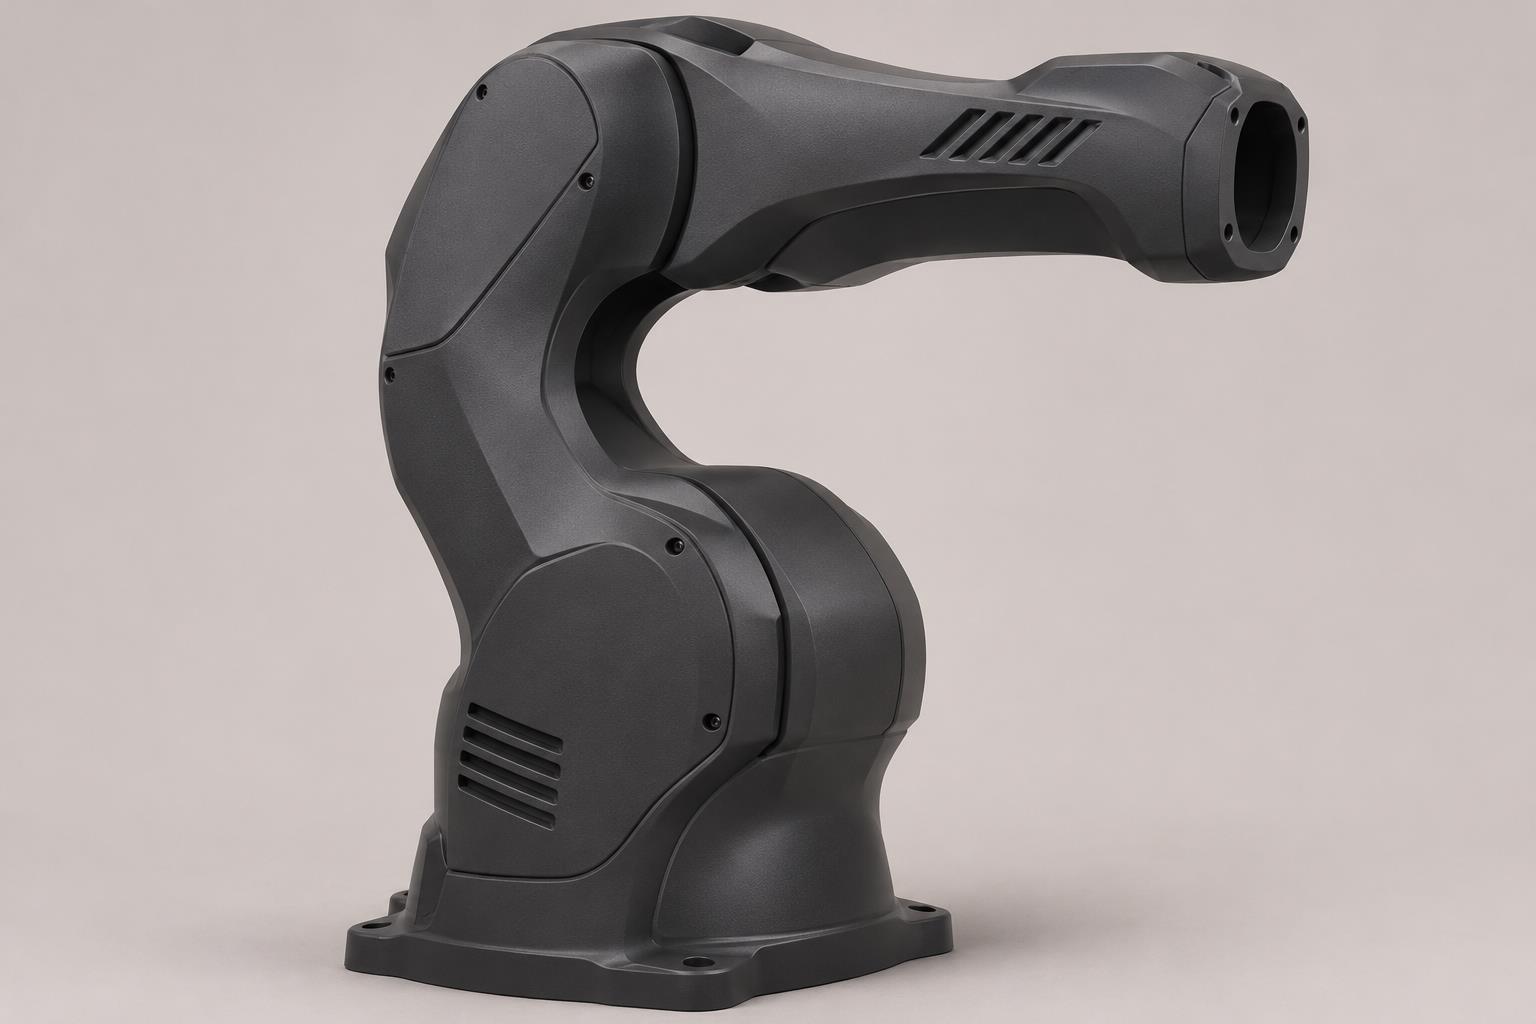
Le capot habille l’extérieur du robot et masque les composants auxiliaires.
Panneau non porteur de banc robotiqueAT-079 · En sections
Nous confirmons la faisabilité après examen de l’échantillon ou du plan.
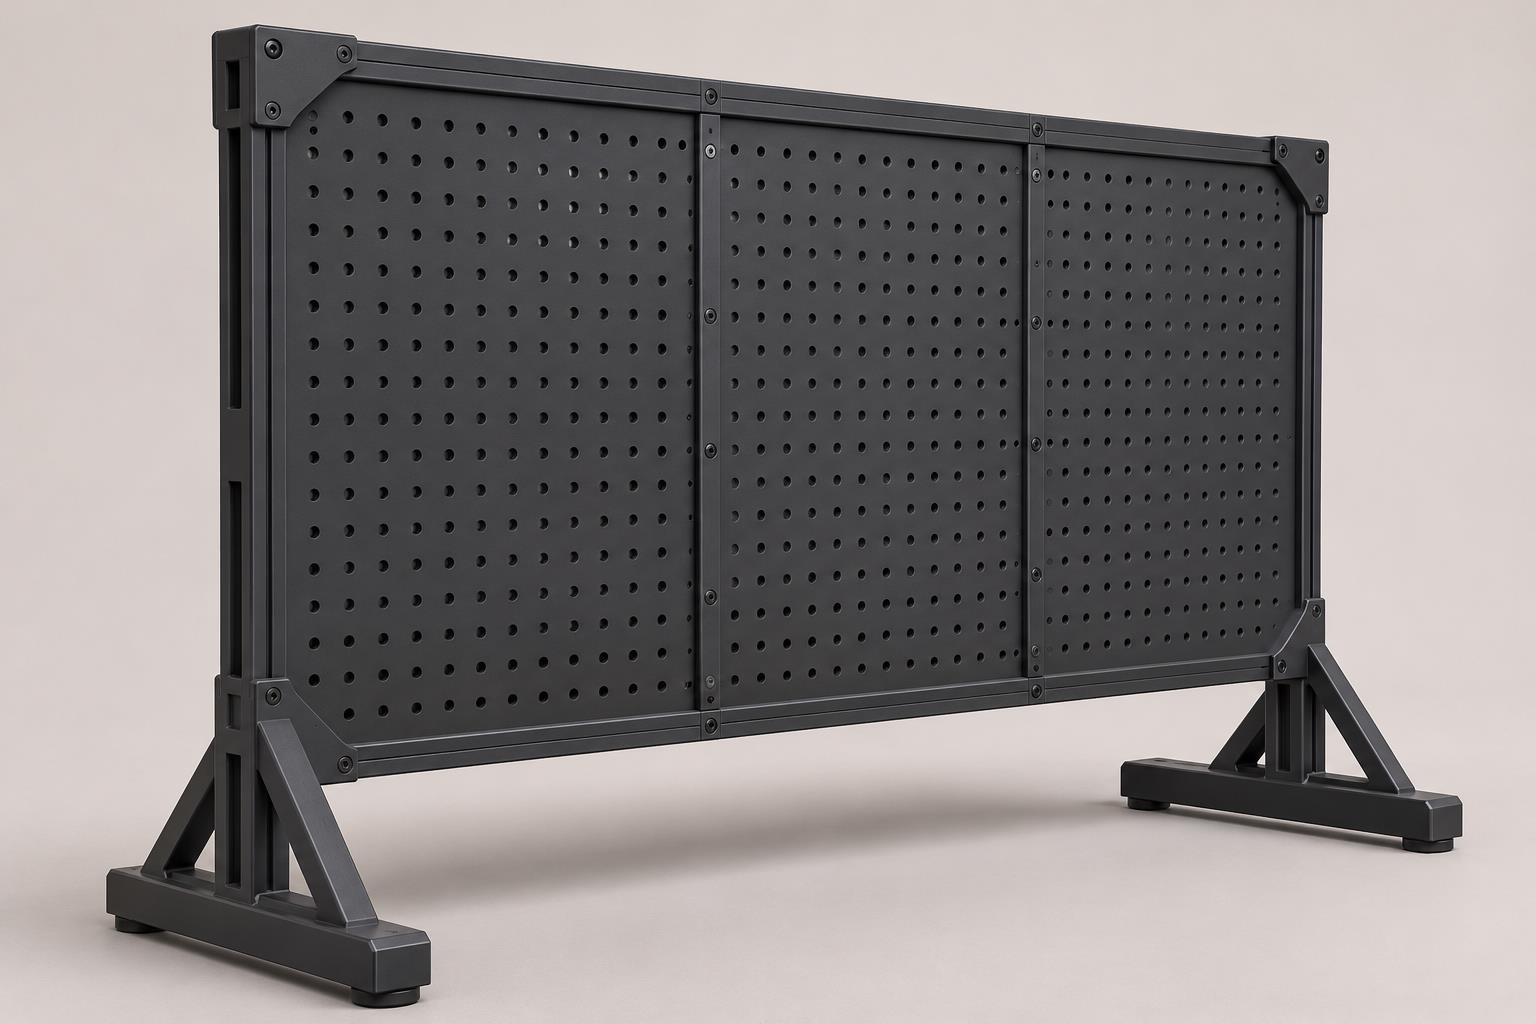
Le panneau ferme une face du banc et réserve au besoin des ouvertures pour les commandes ou connexions.