ロボットグリッパーフィンガーAT-067 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
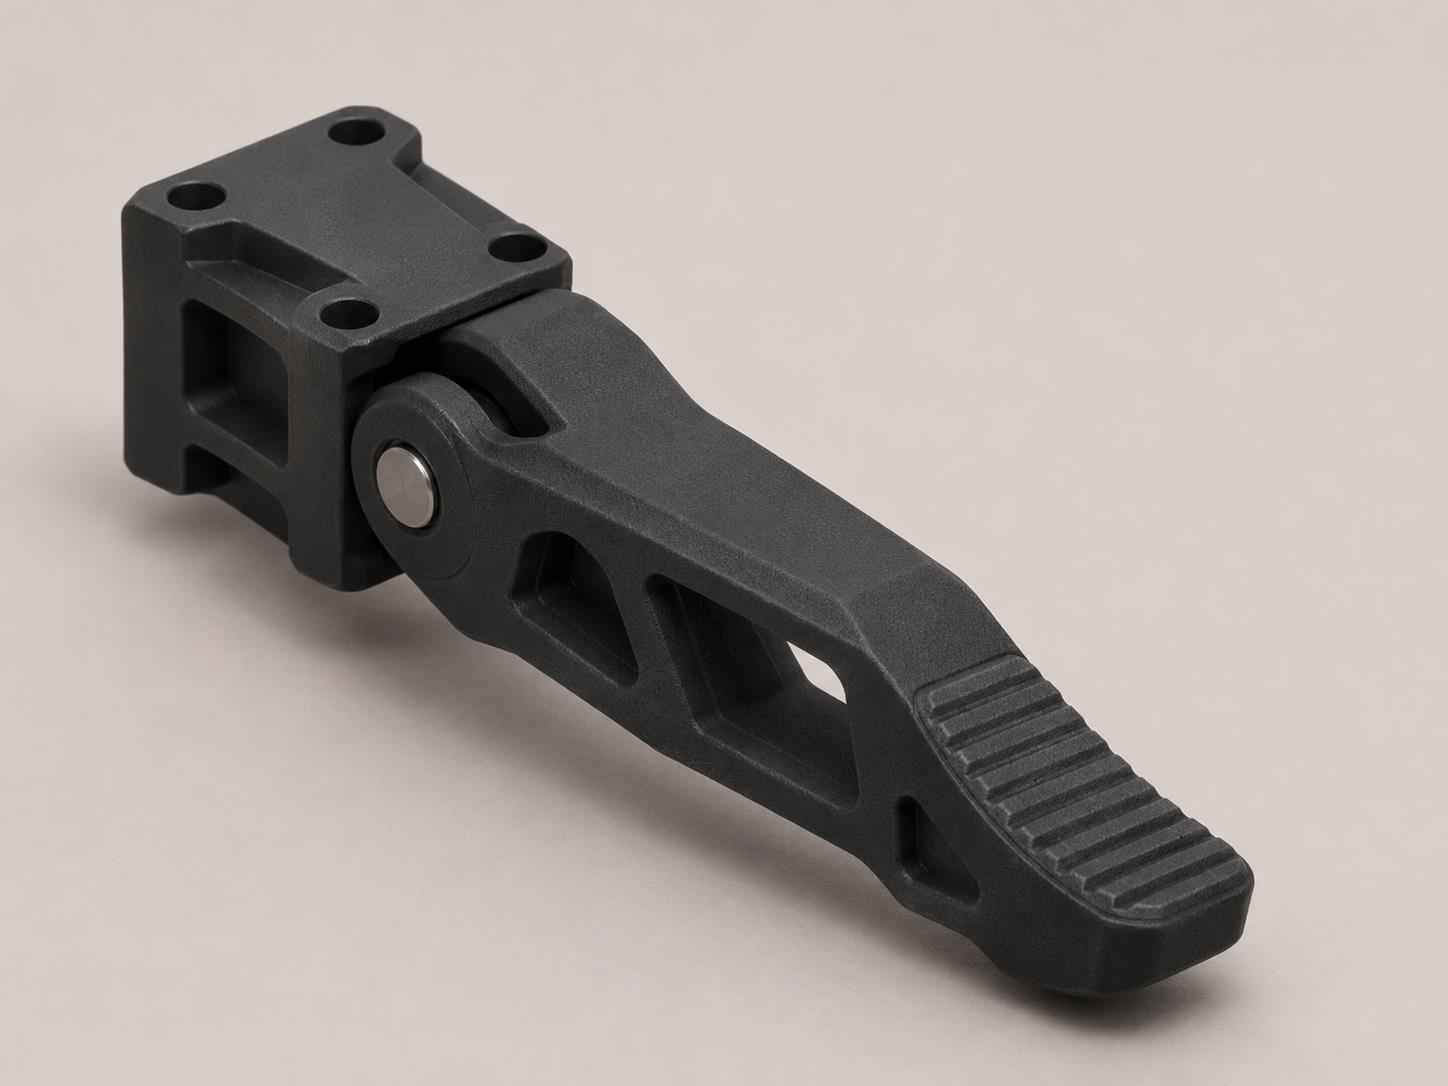
グリッパーフィンガがワークピースに接触し、その輪郭に沿って保持し、ロボットがワークピースを移動させます。
連絡先のヒントAT-068 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
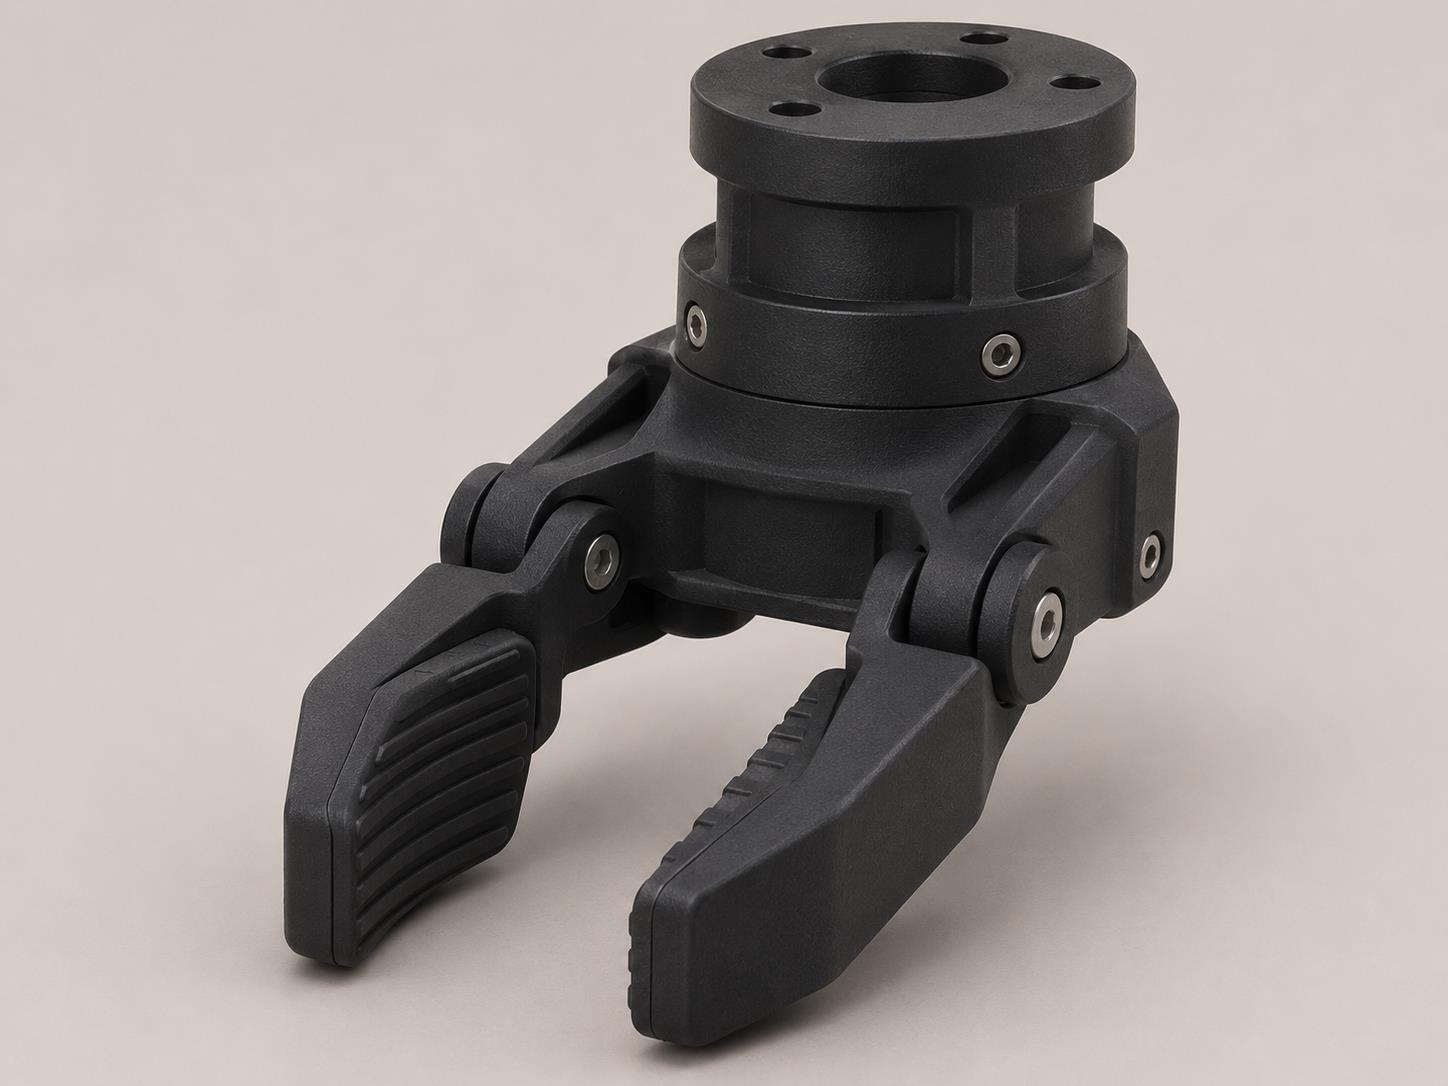
接触チップは、グリッパーがワークピースを圧迫する場所を定義し、その点で圧力を分散します。
小さなリンクAT-069 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
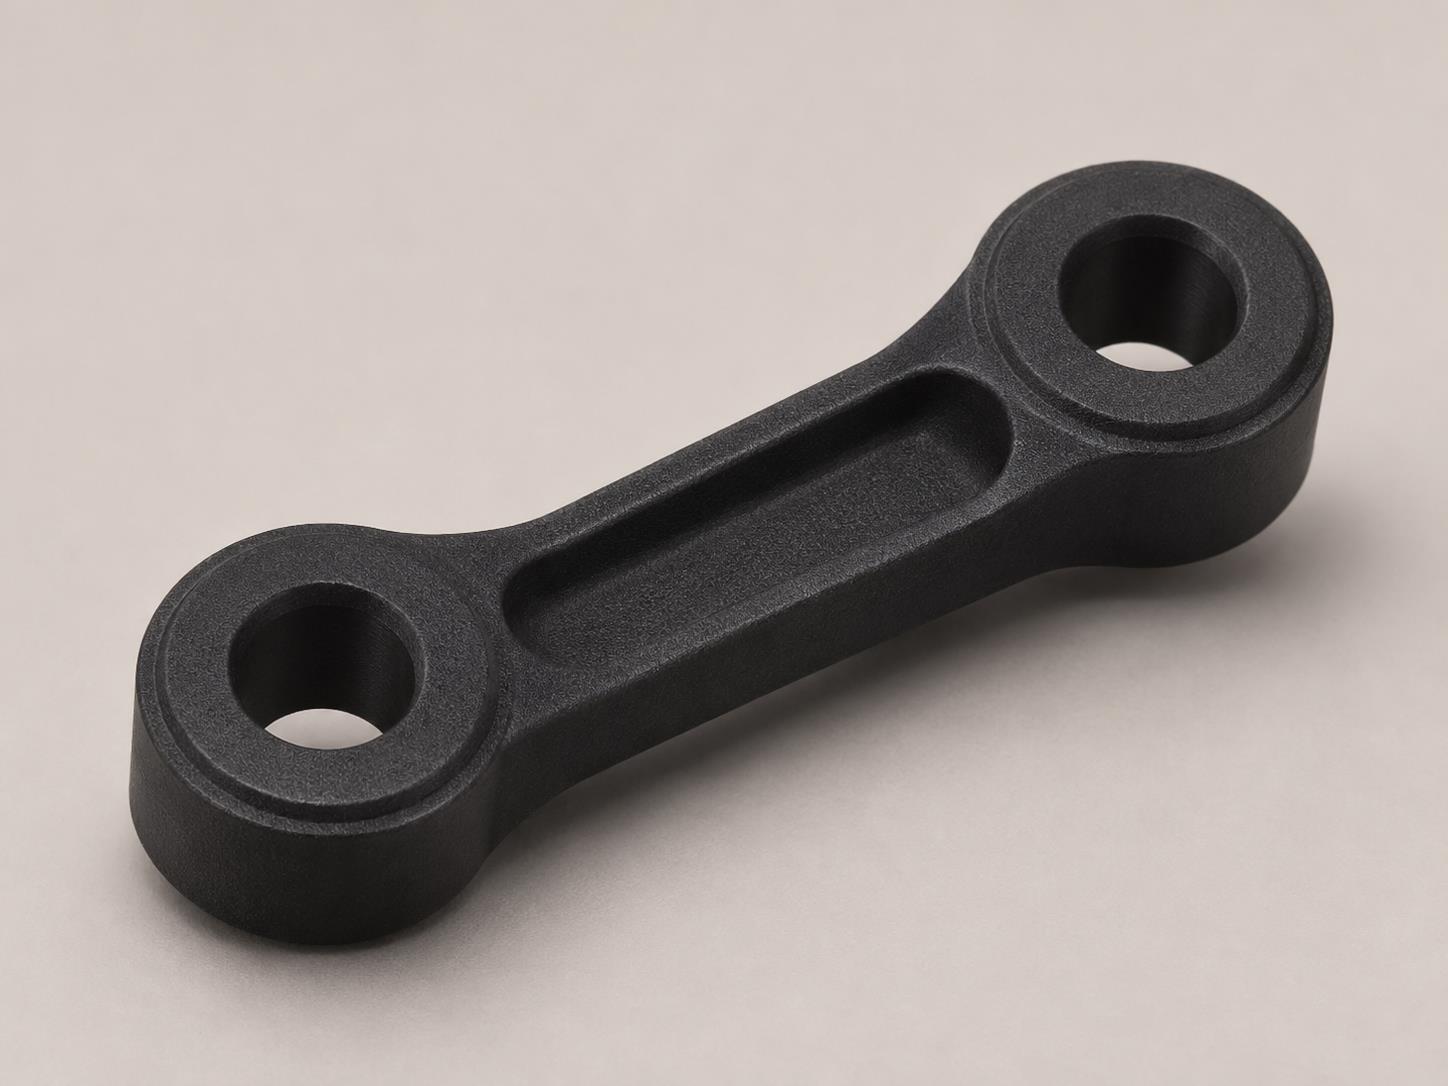
リンケージは 2 つのピボットを結合し、それらの間で動きを伝達します。
ビジョンカメラのサポートAT-070 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
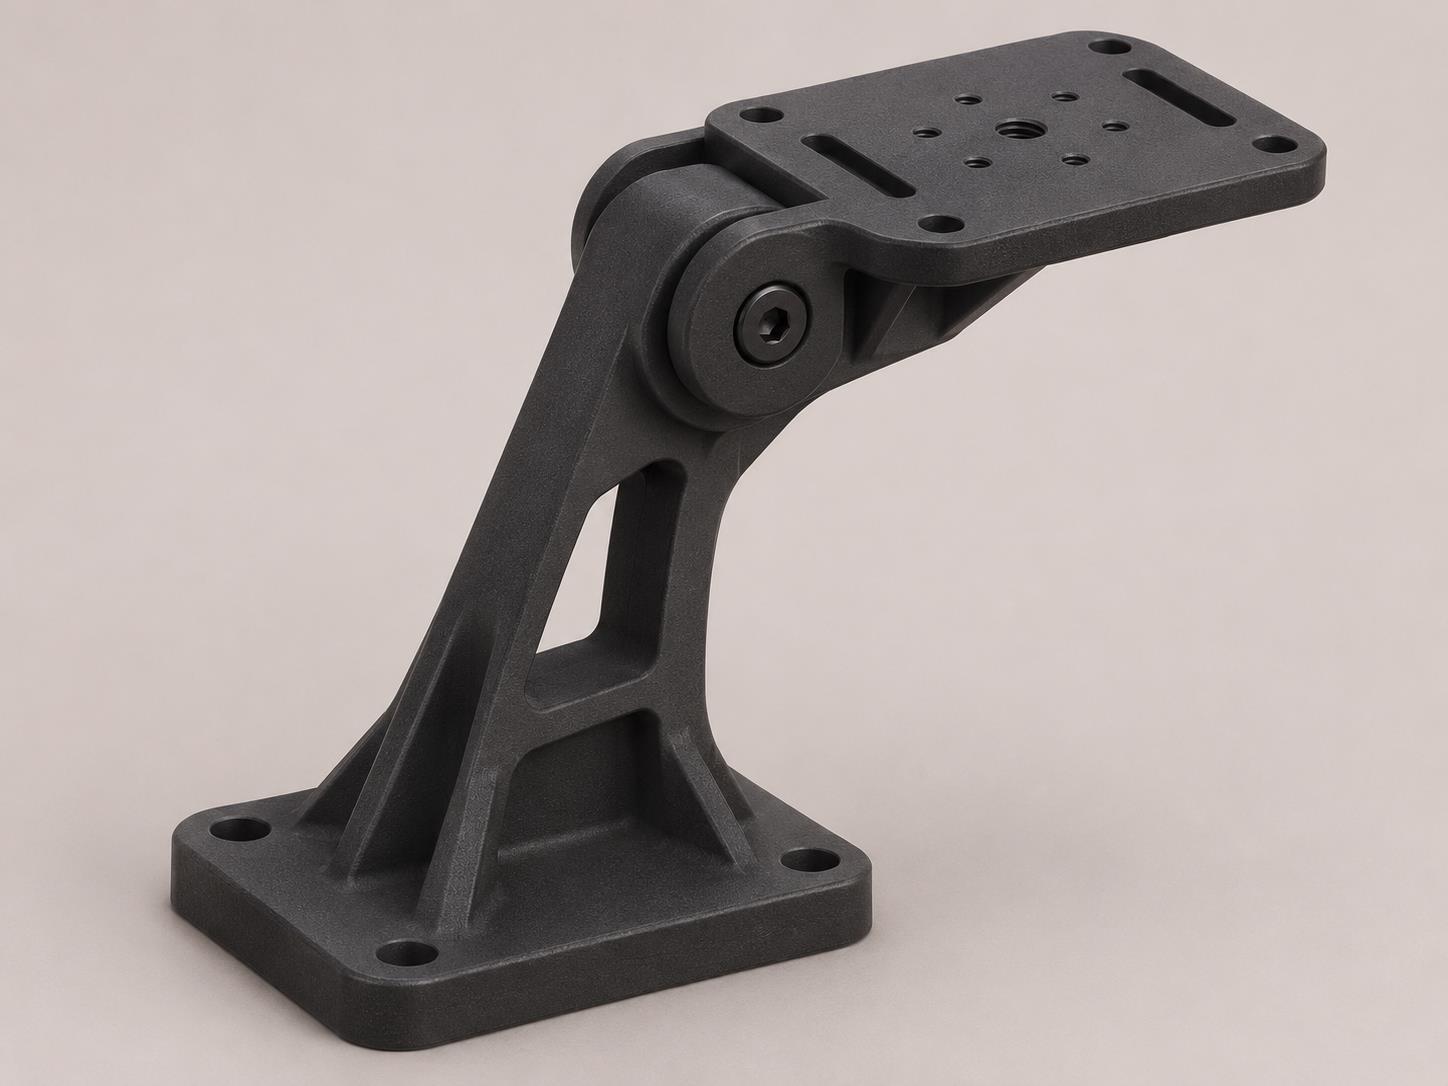
マウントは、ステーションを観察するために必要な位置と角度でマシンビジョン カメラを保持します。
ロボットセンサーアタッチメントAT-071 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
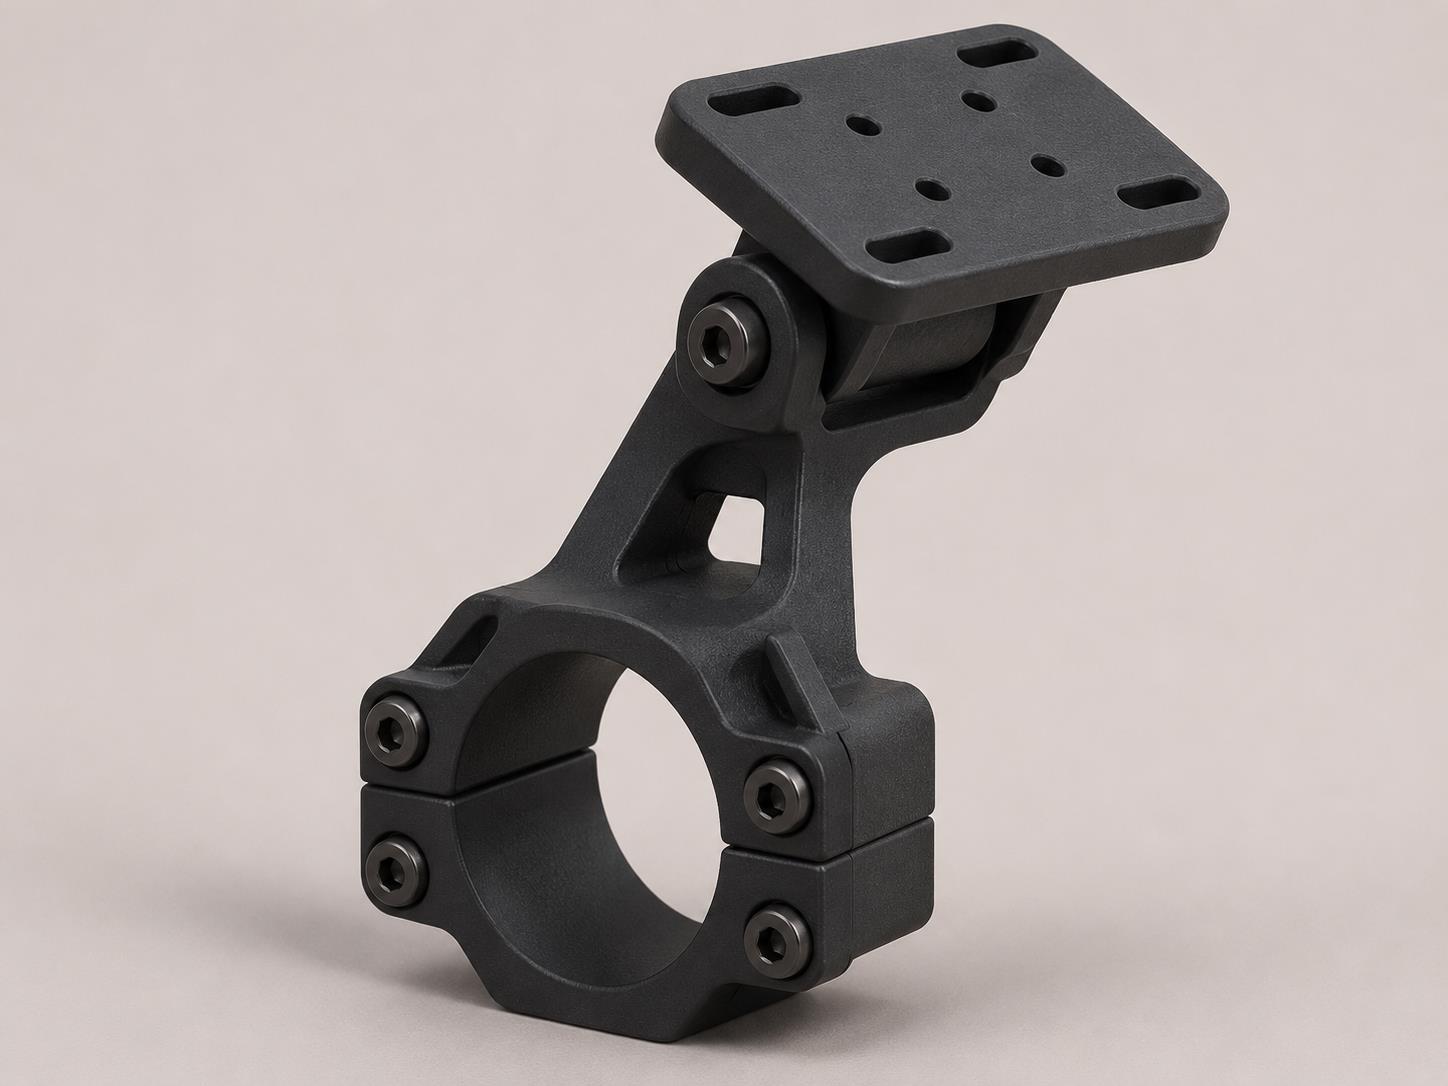
マウントはセンサーをその検出ゾーンの隣に配置し、調整後にその位置を復元するのに役立ちます。
PLCボックスAT-072 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
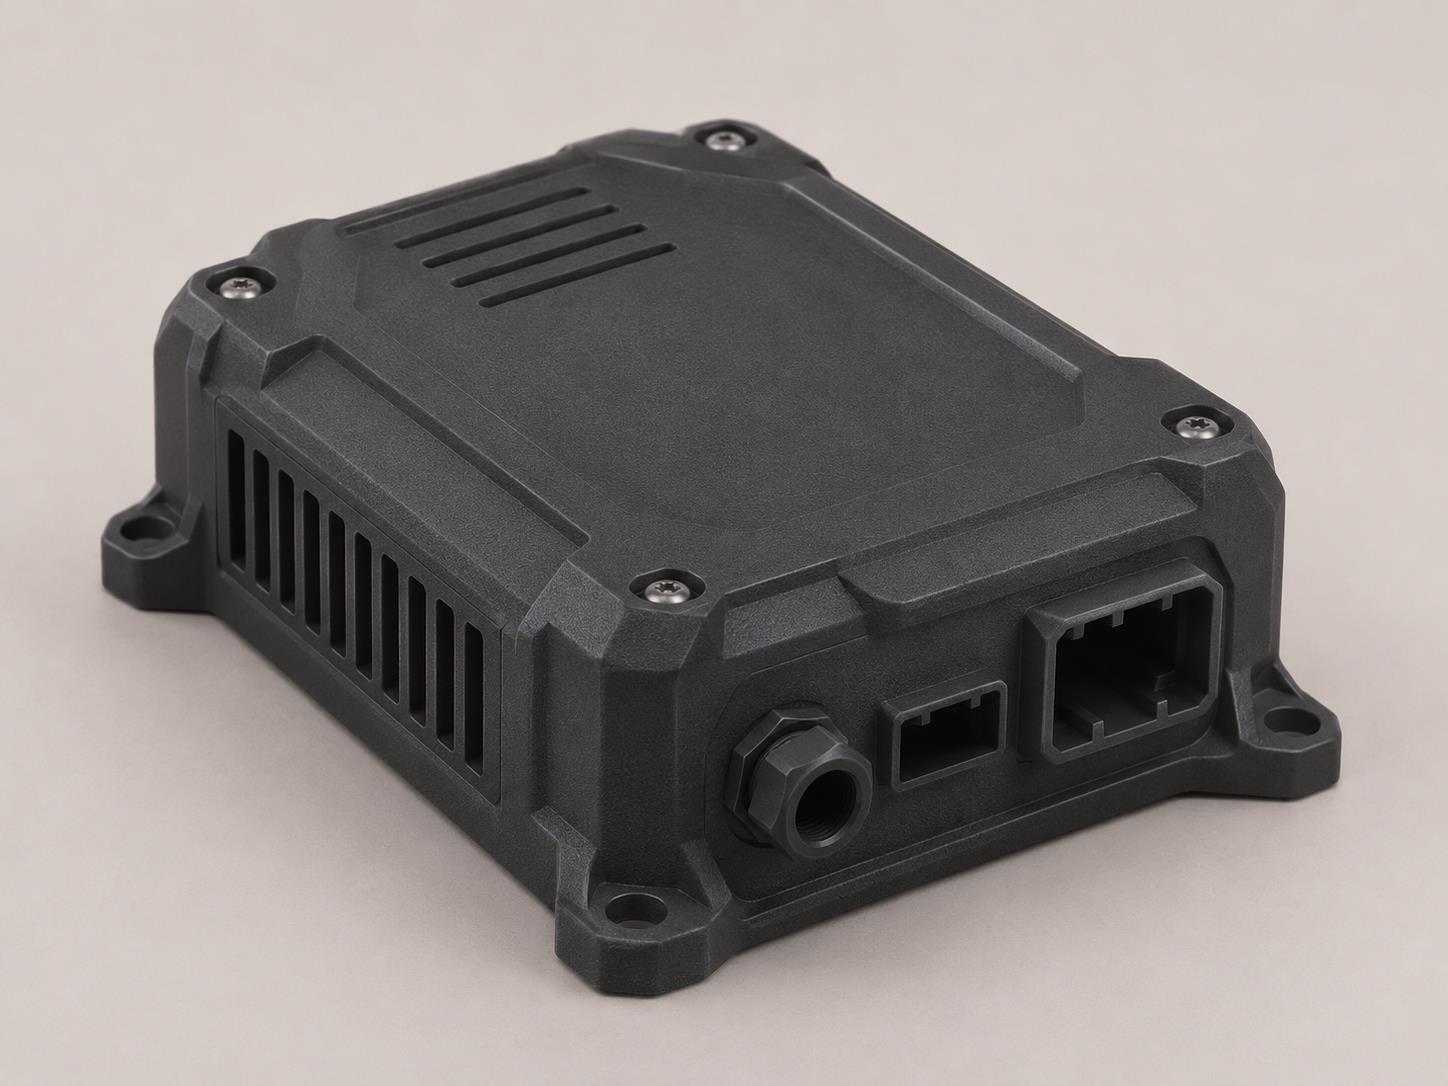
エンクロージャにはオートメーション コントローラが収容され、その配線へのアクセスが整理されます。
取付プラットフォームAT-073 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
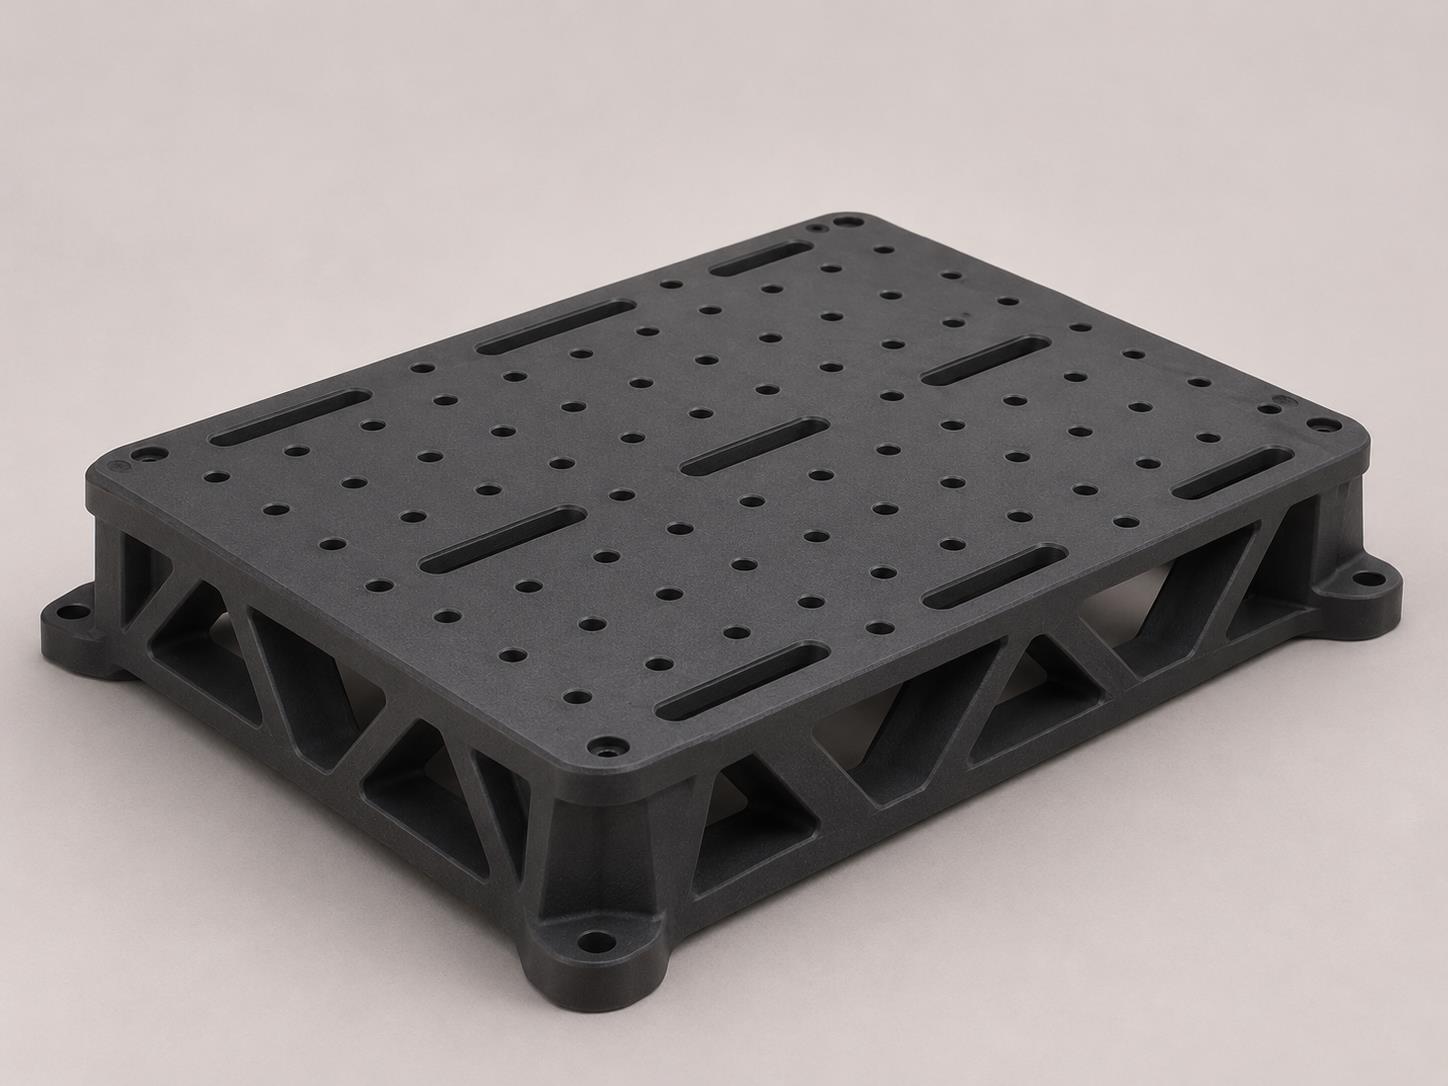
プラットフォームは、モジュールを繰り返し可能な位置に配置するための共有取り付け面を提供します。
アクチュエーターアダプターAT-074 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
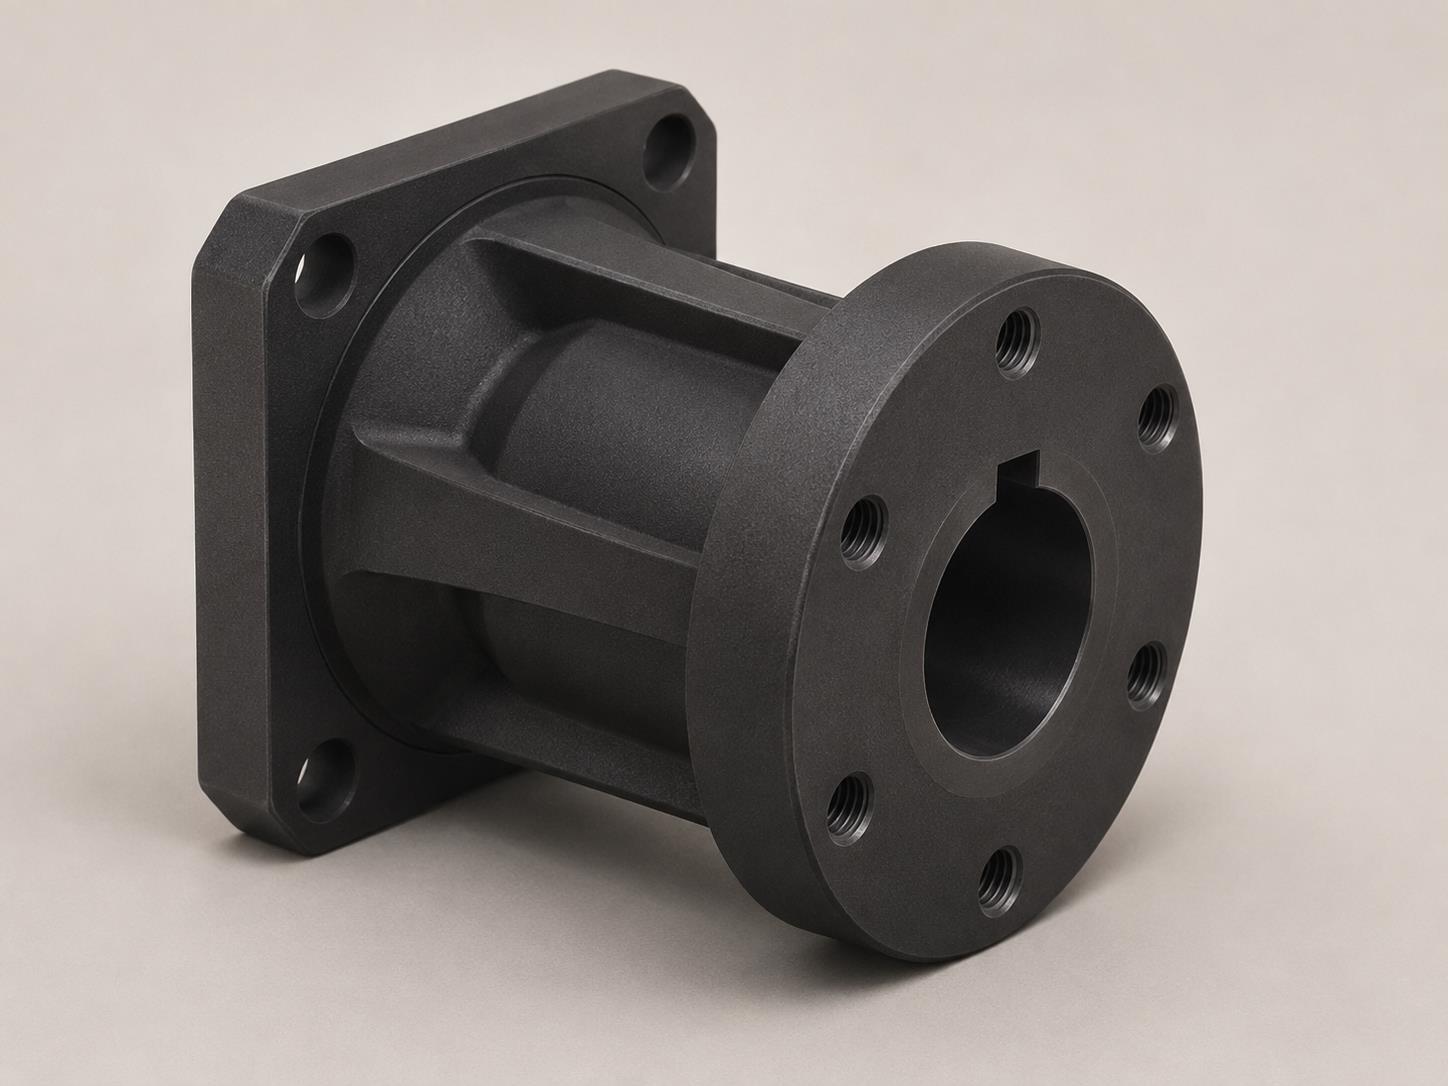
アダプターは、アクチュエーターが異なる取り付けインターフェースを備えたアセンブリにどのように適合するかを確認するのに役立ちます。
ロボット結束バンドAT-075 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
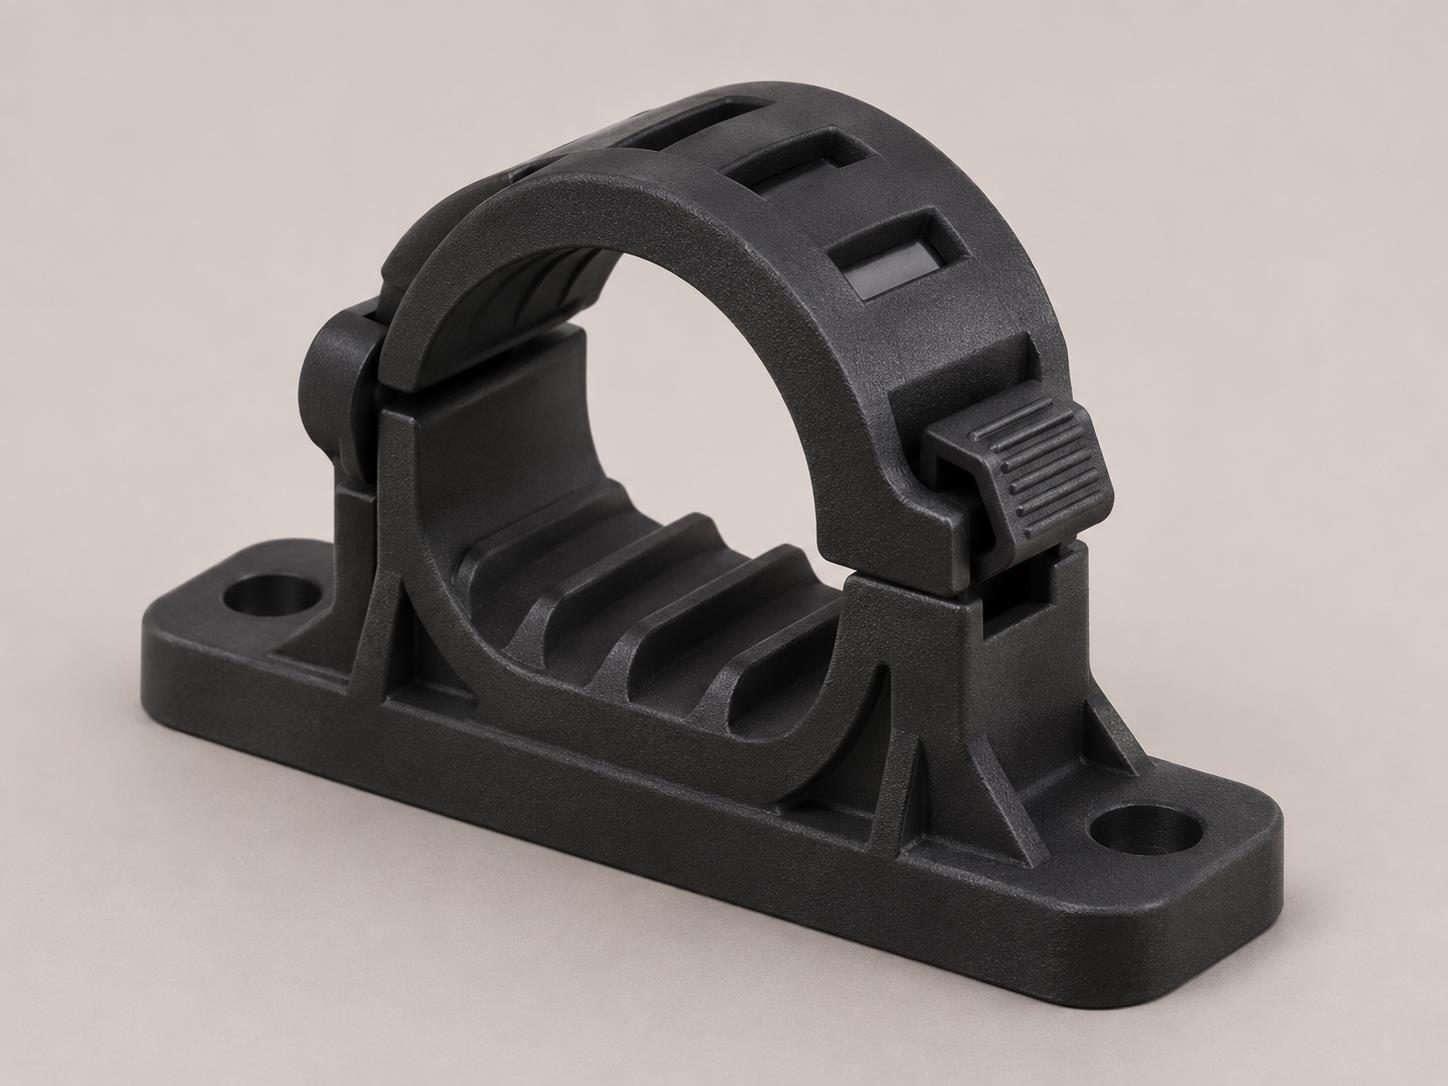
ホルダーはハーネスをステーションに沿って配線し、機構の経路の外側に保ちます。
スペーサーリングAT-076 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
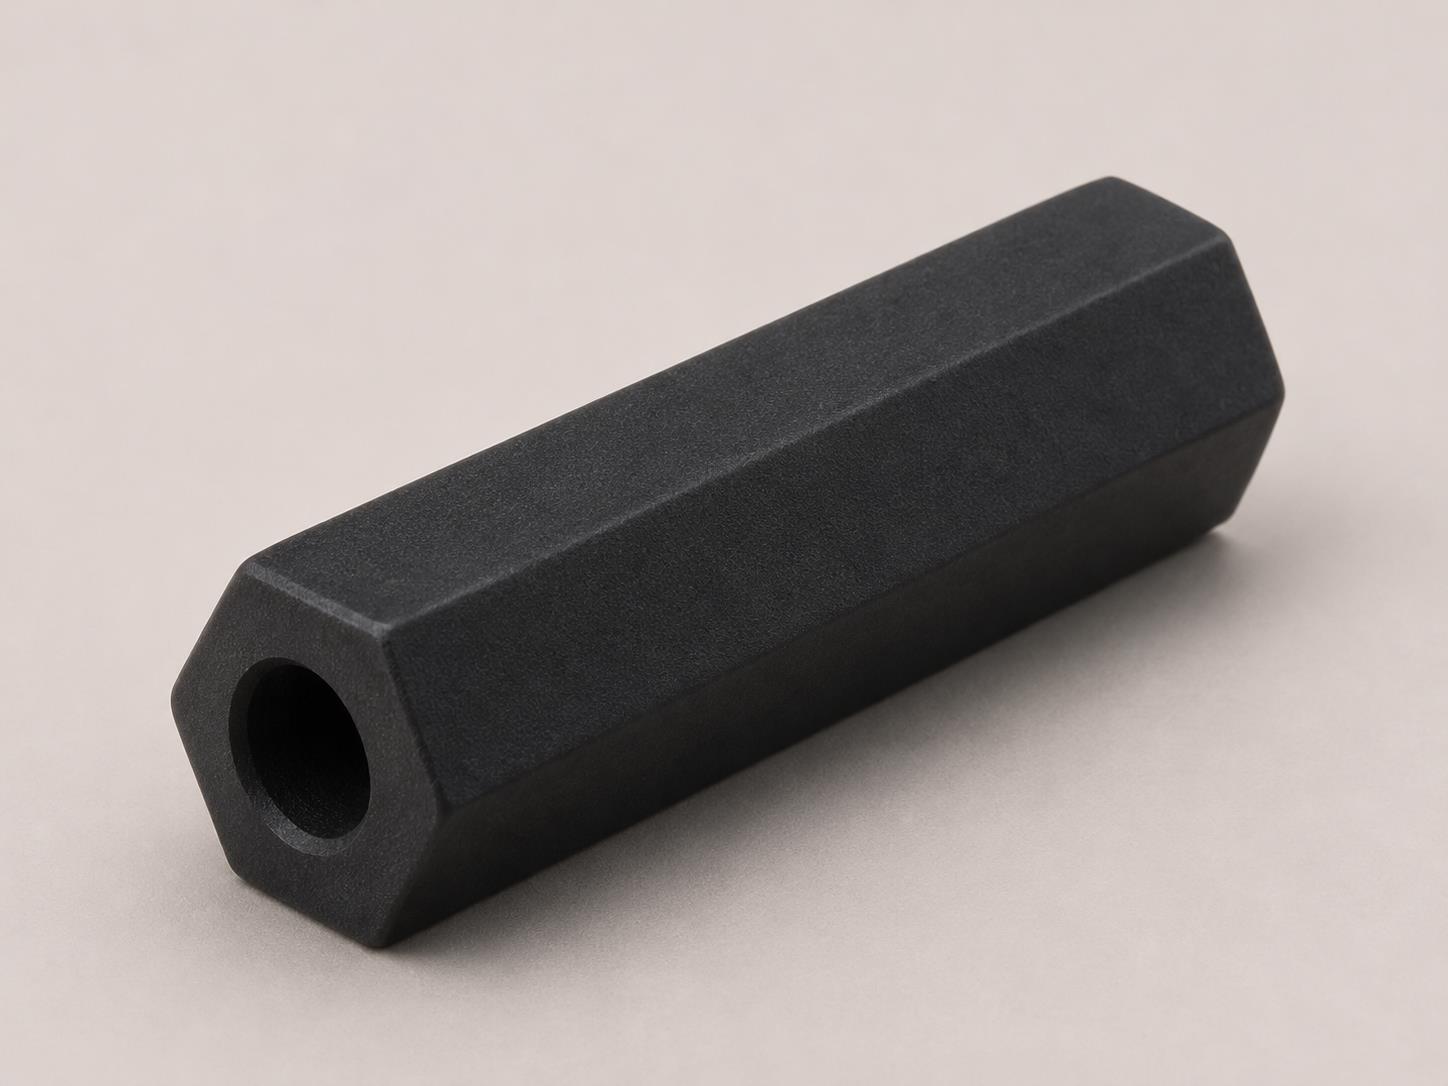
スリーブは、意図したアセンブリクリアランスを維持するために 2 つの表面を離間させます。
モバイルアセンブリのプロトタイプAT-077 · ワンピース
サンプルや図面を確認の上、実現可能かどうかを確認します。
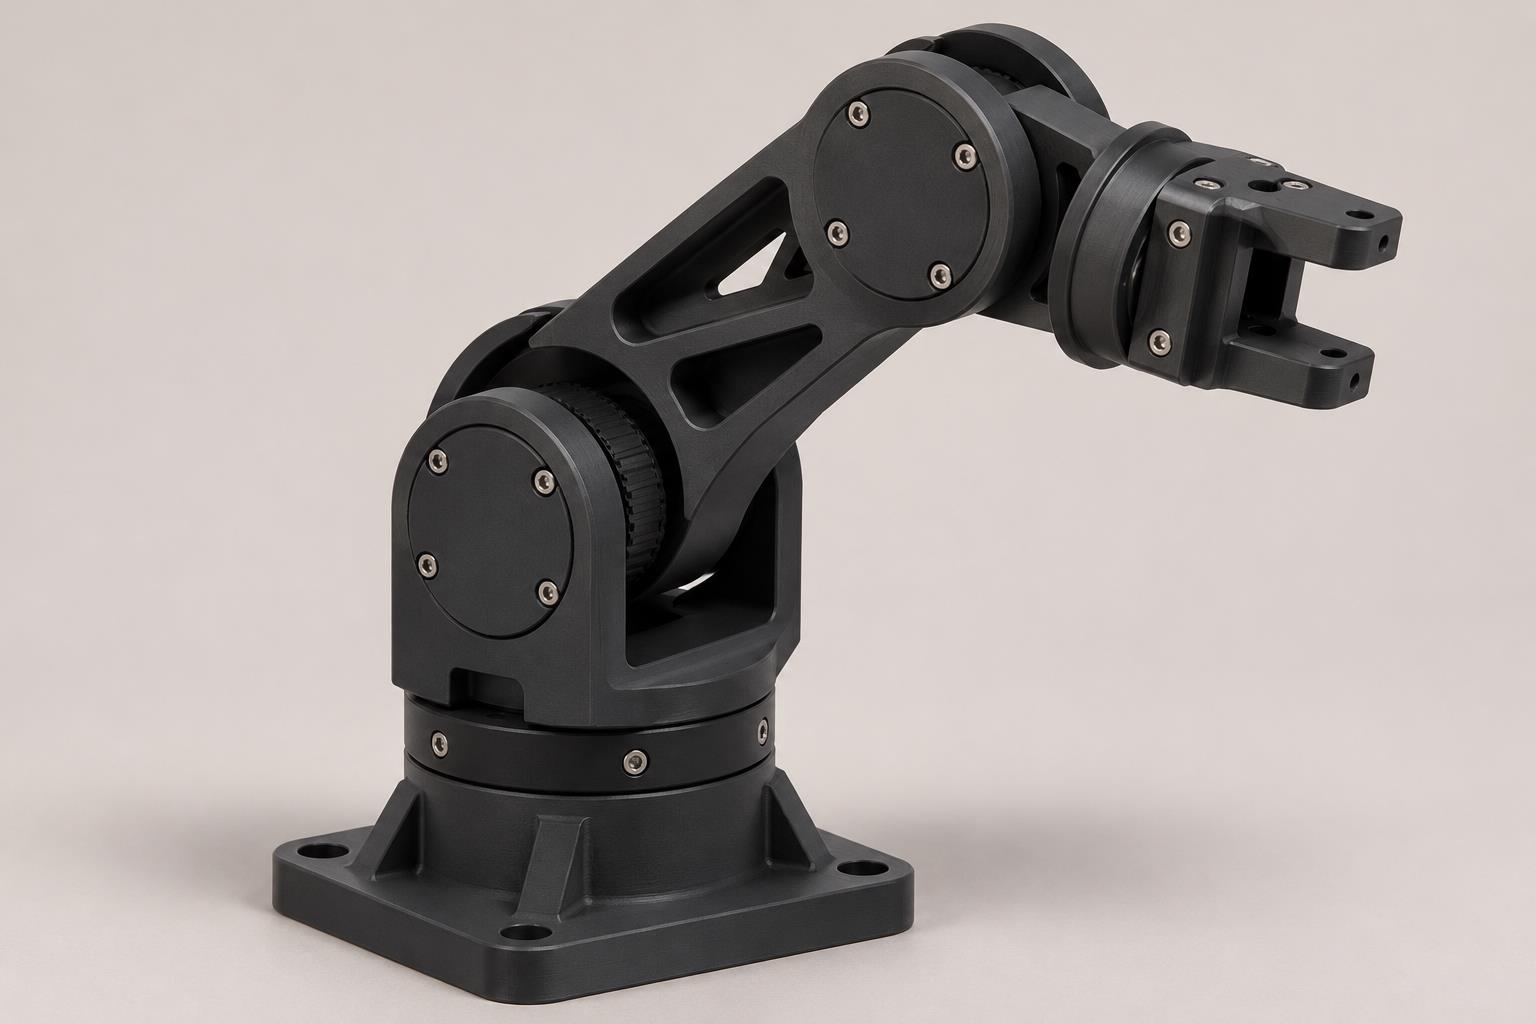
動くプロトタイプは、最終部品が定義される前に、移動と潜在的な干渉を明らかにします。
大型装飾ロボットフードAT-078 · セグメント化された
サンプルや図面を確認の上、実現可能かどうかを確認します。
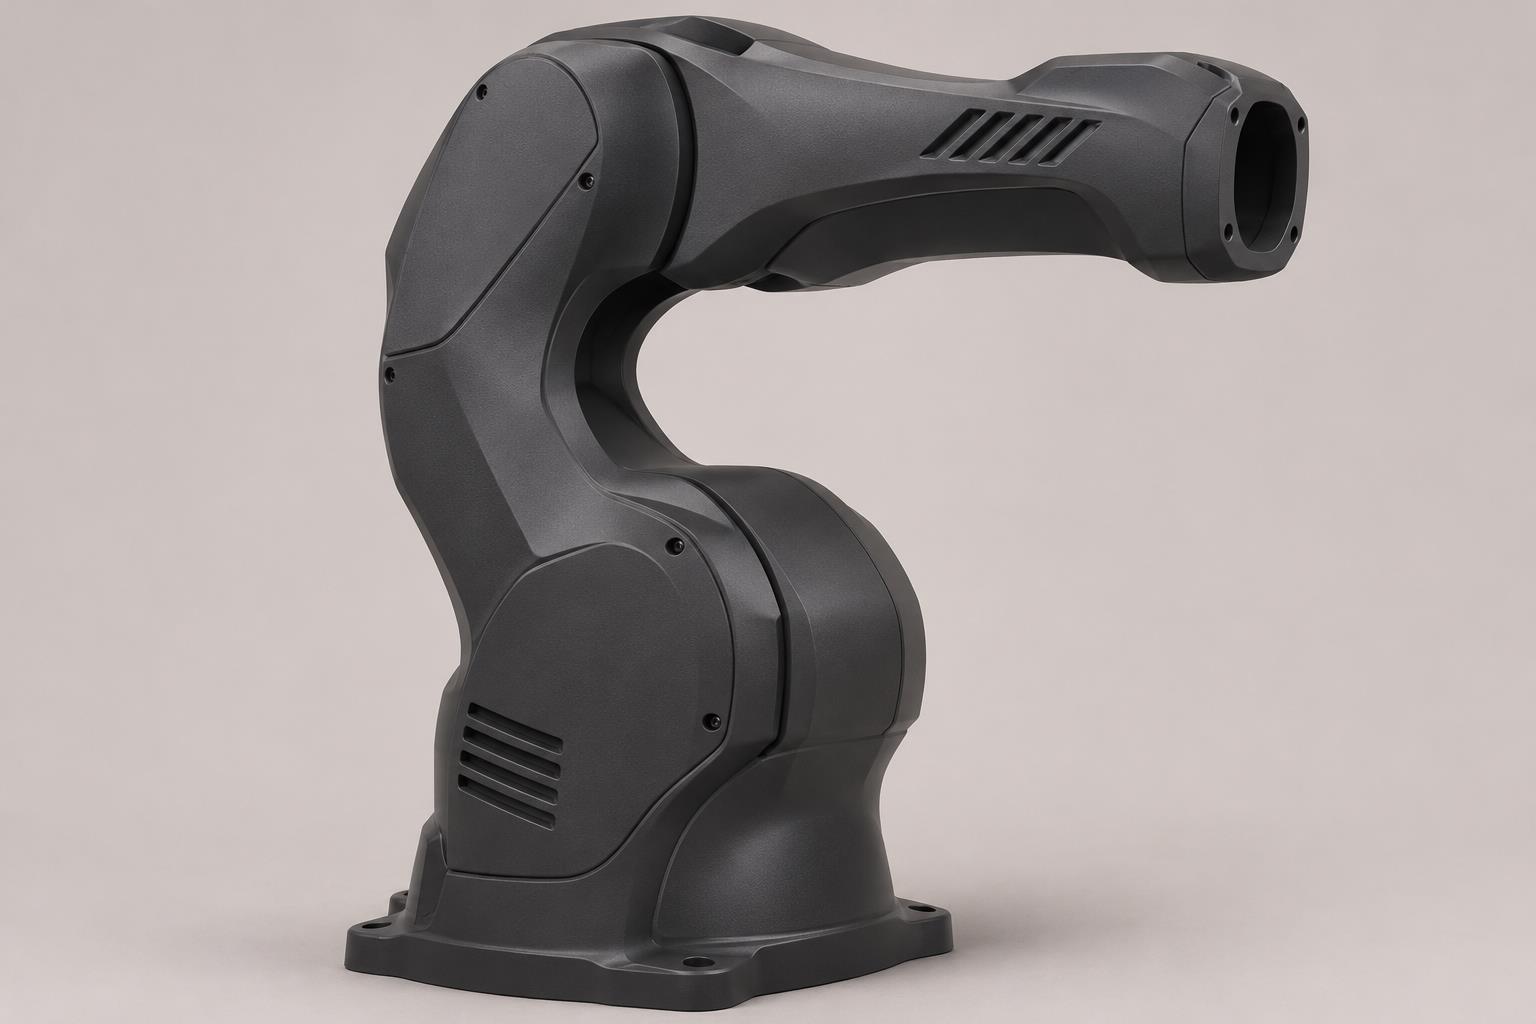
装飾シェルはロボットの外装を仕上げ、補助コンポーネントを隠します。
ロボットベンチの非耐荷重パネルAT-079 · セグメント化された
サンプルや図面を確認の上、実現可能かどうかを確認します。
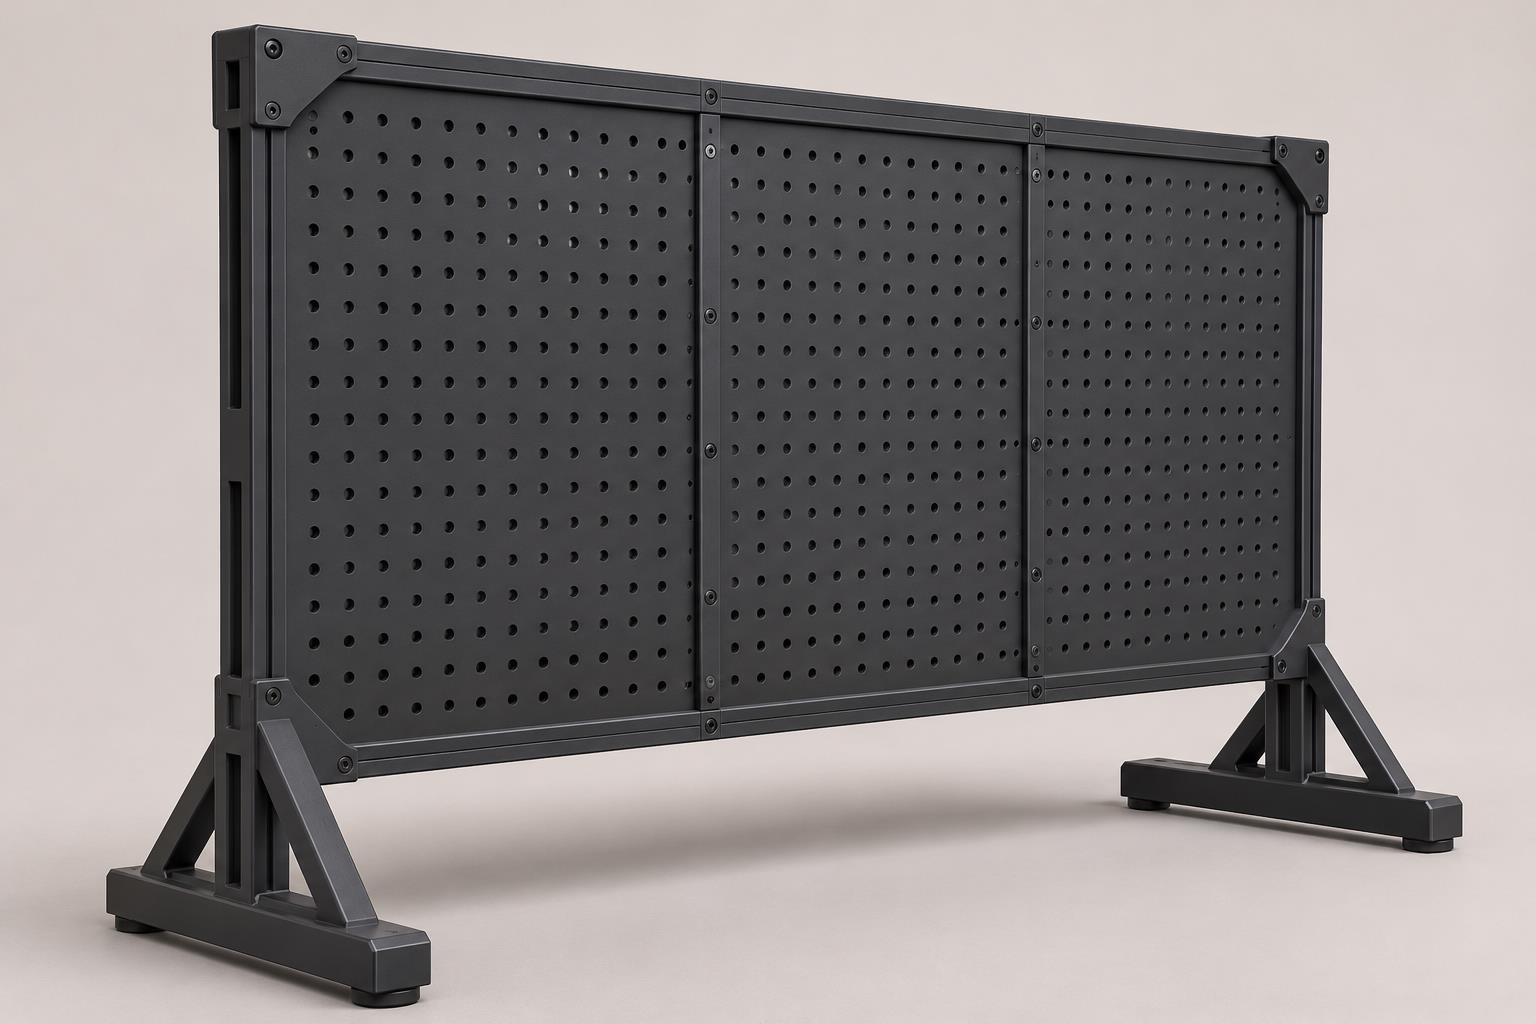
非構造パネルはロボット テスト スタンドの面を閉じ、制御や接続用の開口部を提供できます。