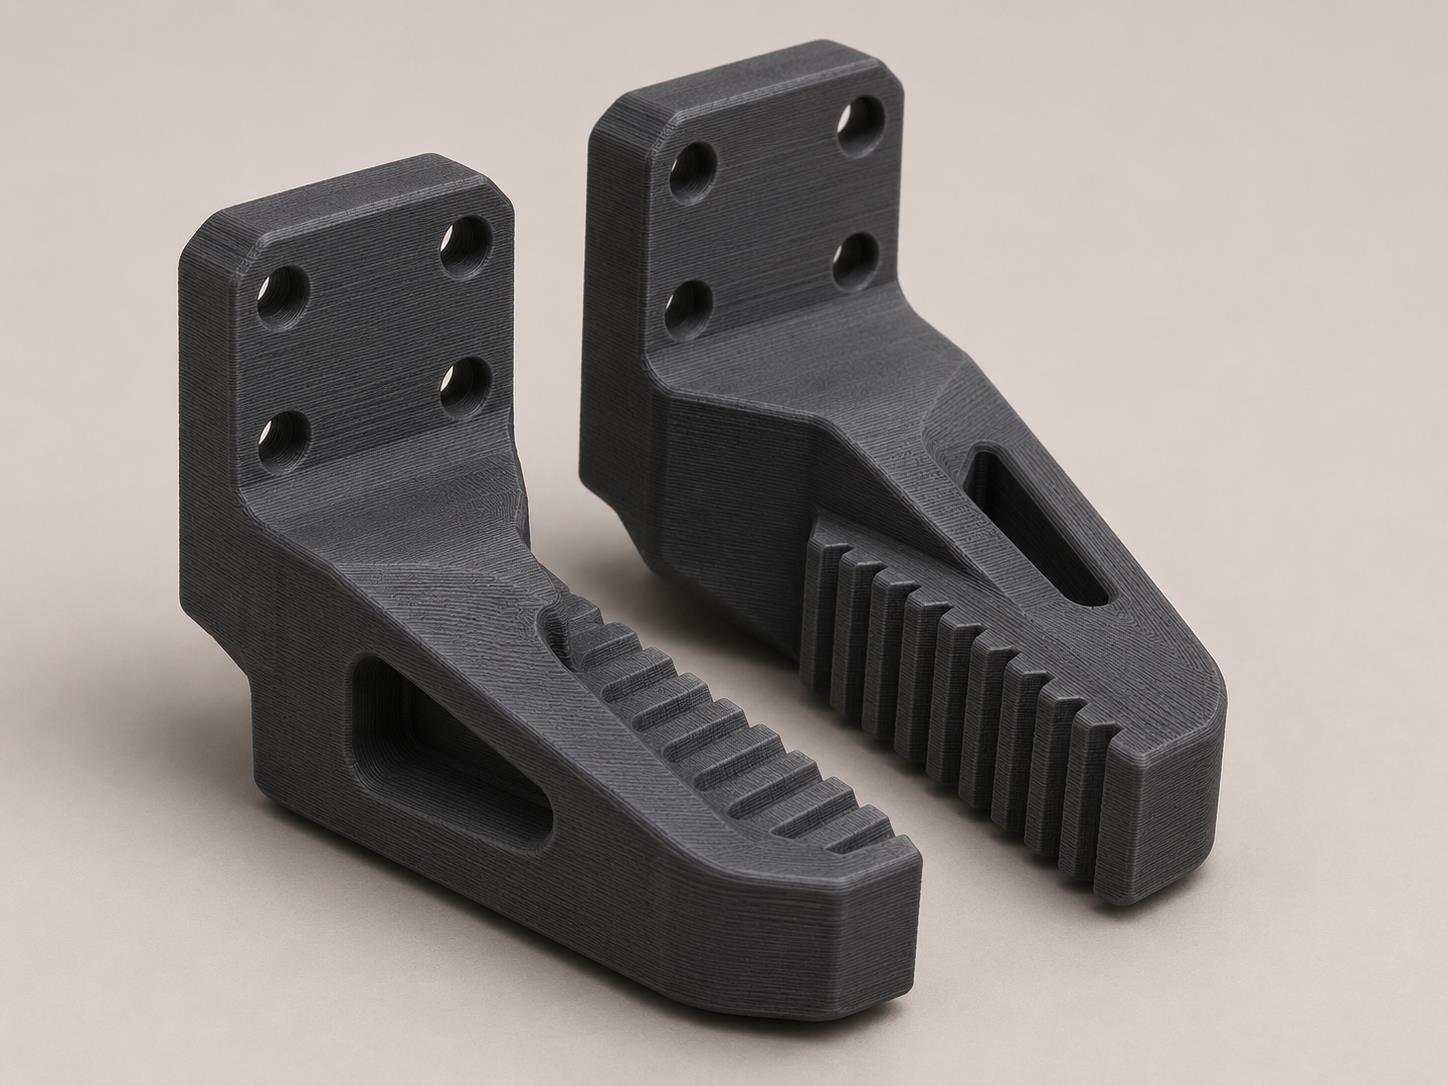
Greiferfinger, geformt für das Werkstück, das ein Roboter handhabt.
Wir bestätigen die Machbarkeit nach Prüfung des Musters oder der Zeichnung.
Überprüfen Sie Kontaktzonen, Backenweg und die Gefahr von Markierungen am Werkstück.
AT-067 · Ein Stück
Greiferfinger berühren das Werkstück, folgen seiner Kontur und halten es fest, während der Roboter es bewegt.
Geben Sie das Greifermodell, die Werkstückmasse und den Arbeitszyklus an.