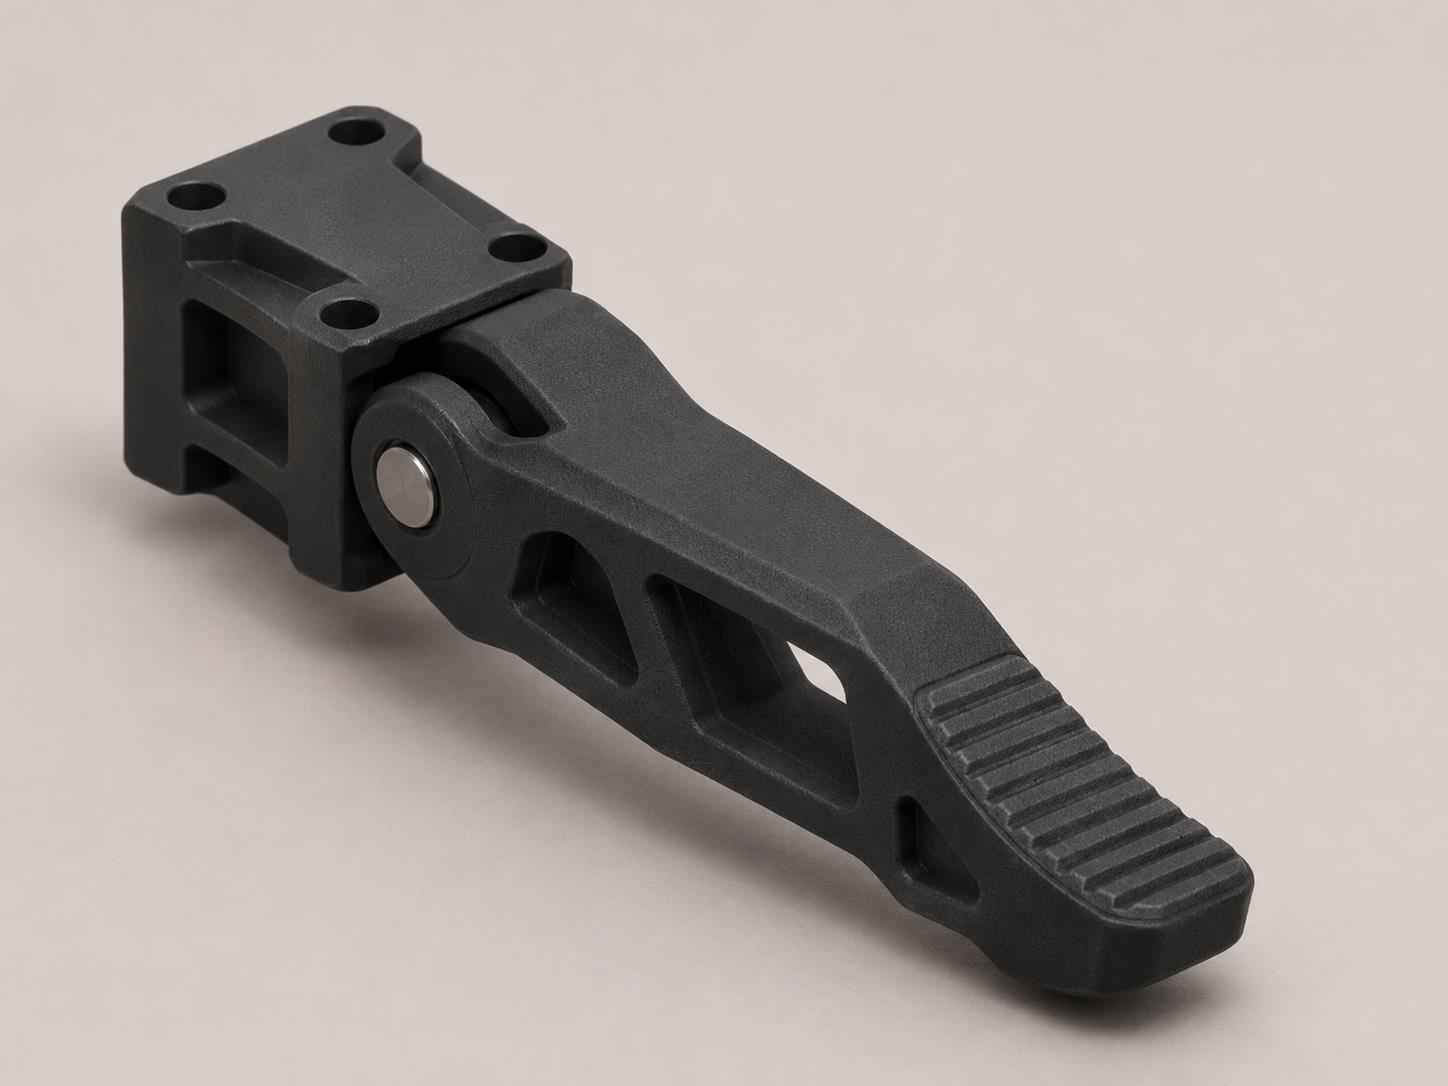
Dedos de pinça moldados para a peça de trabalho manuseada por um robô.
Confirmamos a viabilidade após analisar a amostra ou desenho.
Reveja as zonas de contacto, a luxação da mandíbula e o risco de marcar a peça de trabalho.
AT-067 · Uma peça
Os dedos da garra entram em contacto com a peça de trabalho, seguem o seu contorno e seguram-na enquanto o robô a move.
Forneça o modelo da pinça, a massa da peça e o ciclo de trabalho.