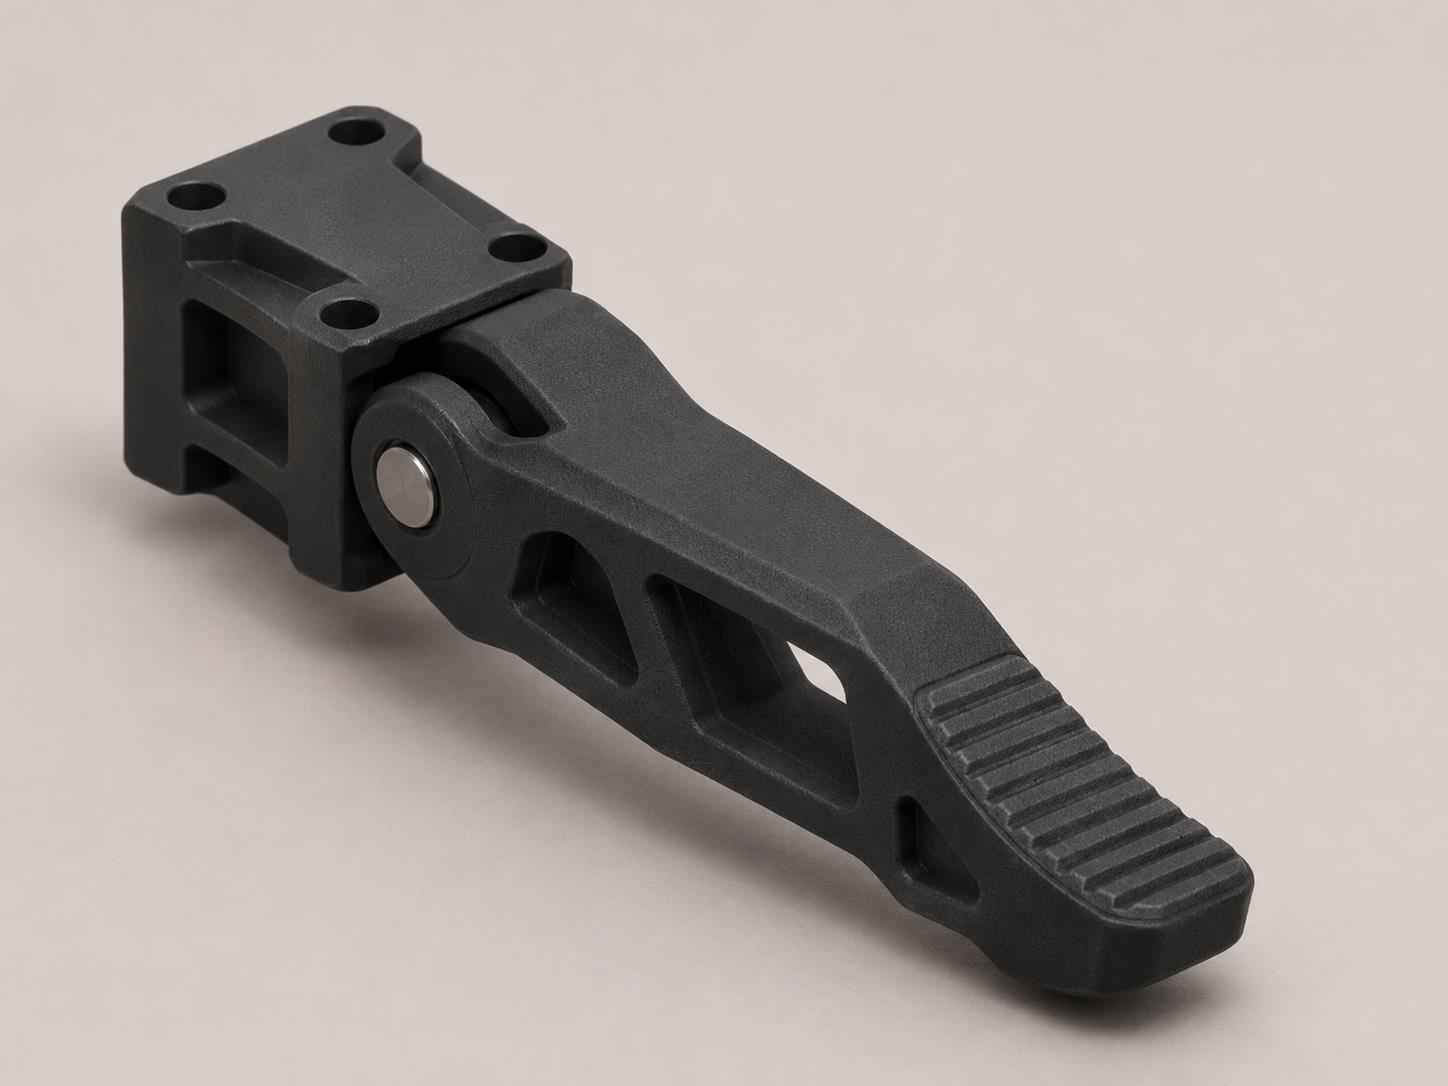
Dita di presa sagomate per il pezzo manipolato dal robot.
Confermiamo la fattibilità dopo aver esaminato il campione o il disegno.
Esaminare le zone di contatto, la corsa delle ganasce e il rischio di segnare il pezzo.
AT-067 · Un pezzo
Le dita della pinza entrano in contatto con il pezzo, ne seguono il contorno e lo trattengono mentre il robot lo sposta.
Fornire il modello della pinza, la massa del pezzo e il ciclo di lavoro.