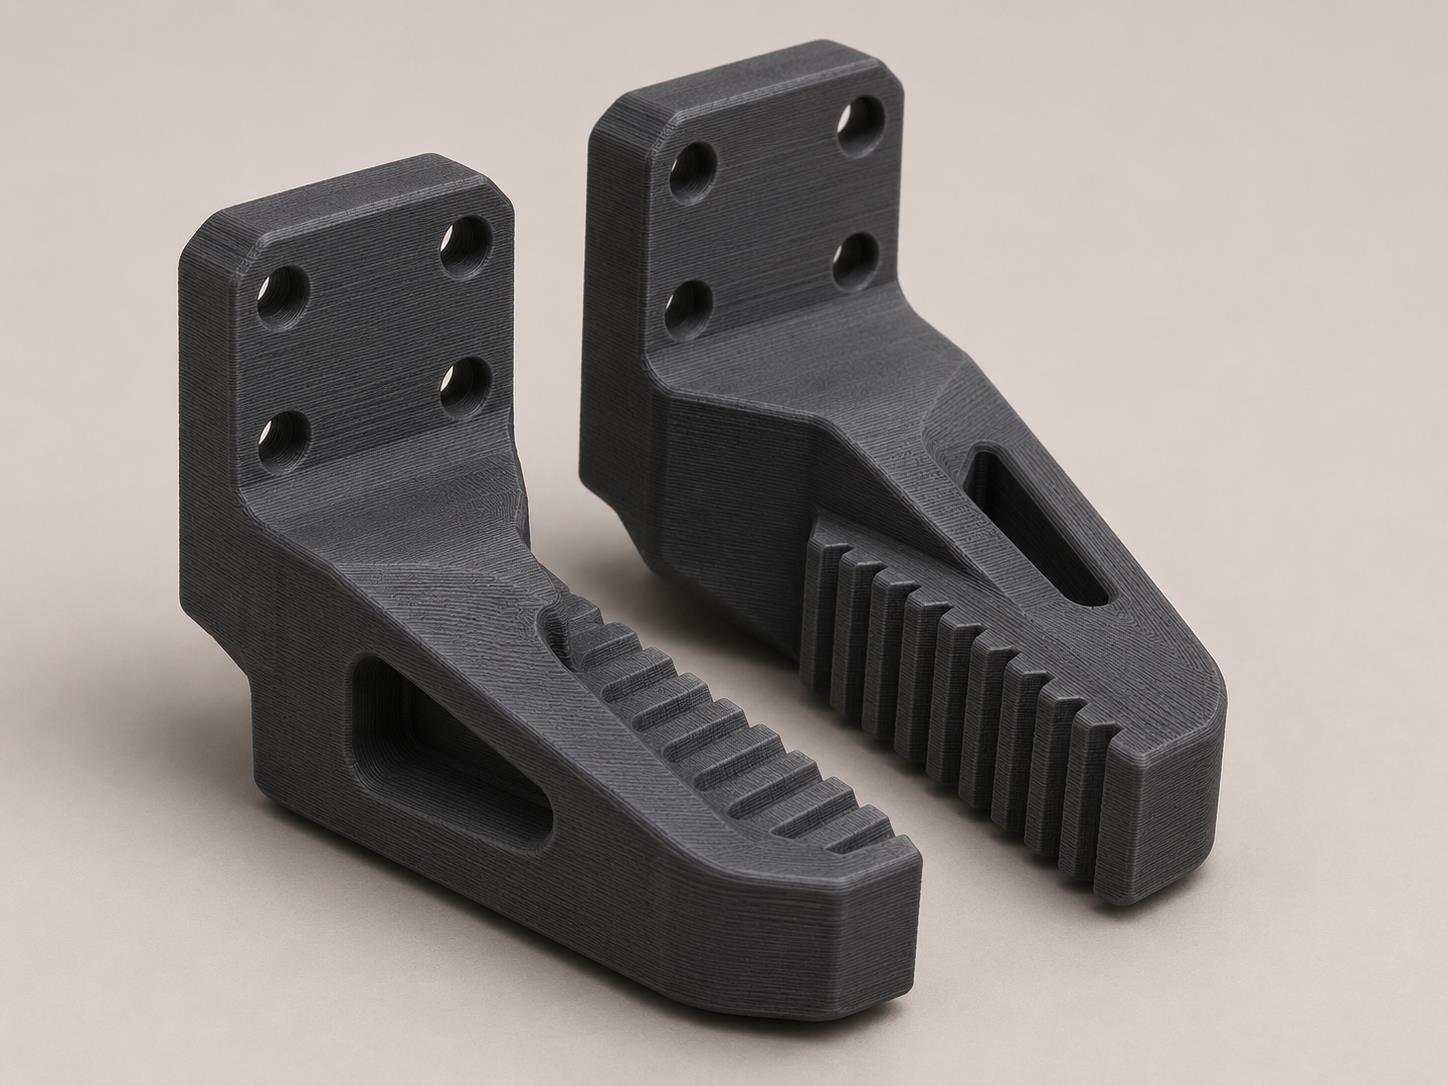
로봇이 다루는 작업물에 맞게 형성된 그리퍼 핑거입니다.
샘플이나 도면을 검토한 후 타당성을 확인합니다.
접촉 영역, 조 이동 및 작업물 마킹 위험을 검토하십시오.
AT-067 · 원피스
그리퍼 핑거가 작업물에 접촉하고 그 윤곽을 따라 로봇이 움직이는 동안 이를 잡습니다.
그리퍼 모델, 공작물 질량 및 듀티 사이클을 제공합니다.